Yaskawa YRC 高速以太网
插件用途
通过 Yaskawa High Speed Ethernet 二进制 UDP 协议读取报警、状态、姿态、力矩、I/O、寄存器和控制器变量,并在授权条件下执行伺服、程序、I/O 和变量控制。配置页面中的插件名称为“YrcHighEthernetMaster”。
公共通道、设备和变量操作见采集配置。本页只说明处理分区、特殊方法和七个专用调试页。
选择入口
进入“开发配置 → 采集配置”,创建 UDP 通道和设备,在“采集插件”中选择“YrcHighEthernetMaster”。确认本地绑定地址、目标控制器地址、端口和防火墙允许双向 UDP。
支持的通道和数据类型
| 通道类型 | 配置前检查 |
|---|---|
| UDP | 确认本地绑定地址、端口和防火墙规则,并核对报文来源。 |
可选数据类型: 按页面可选项选择
插件参数
协议参数
| 参数 | 说明 |
|---|---|
| 处理分区 | 1 为机器人控制,2 为文件控制。普通状态、I/O 和运动控制使用 1。 |
地址规则
- YRC High Ethernet 不使用周期寄存器地址。变量应在“特殊方法”中选择下表方法,并把变量地址作为该方法参数。
- 状态、位置、寄存器、I/O 和系统信息均通过特殊方法读取;控制也必须使用对应方法。
特殊方法
| 方法 | 用途 | 参数 |
|---|---|---|
| HoldAsync | 设置 YRC HOLD | status=true开启,false关闭 |
| ResetAsync | 复位 YRC 报警 | 无参数 |
| CancelAsync | 取消 YRC 错误 | 无参数 |
| SetServoAsync | 设置 YRC 伺服 | status=true开启,false关闭 |
| SetInterlockAsync | 设置 YRC 联锁 | status=true开启,false关闭 |
| SetCycleAsync | 设置 YRC 循环模式 | number=1步骤,2单循环,3连续 |
| DisplayMessageAsync | 显示 YRC 消息 | message=最多475字节ASCII文本 |
| StartAsync | 启动 YRC 程序 | 无参数 |
| ReadManagementTimeAsync | 读取 YRC 管理时间 | address=管理时间地址 |
| ReadManagementTimeSpanAsync | 读取 YRC 累计时长 | address=管理时间地址 |
| ReadSystemInfoAsync | 读取 YRC 系统信息 | system=系统种类编号 |
| SetJobSequenceAsync | 设置 YRC 程序序列 | programName=最多32字节ASCII名称,line=0到9999 |
| SendCommandAsync | 执行 YRC High Ethernet 原始命令 | command=命令,dataAddress=地址,dataAttribute=单元,dataHandle=处理,data=字节 |
| ReadAlarmsAsync | 读取 YRC 当前报警 | 无参数 |
| ReadHistoryAlarmsAsync | 读取 YRC 历史报警 | alarmType=起始序号,length=1到100 |
| ReadStatusAsync | 读取 YRC High Ethernet 状态 | 无参数 |
| ReadJobSequenceAsync | 读取 YRC High Ethernet 程序序列 | task=1到16 |
| ReadPoseAsync | 读取 YRC High Ethernet 姿态 | 无参数 |
| ReadTorqueAsync | 读取 YRC High Ethernet 力矩 | 无参数 |
| ReadIoByteAsync | 读取 YRC 单个 IO 字节 | address=IO地址 |
| WriteIoByteAsync | 写入 YRC 单个 IO 字节 | address=网络输入地址,value=字节 |
| ReadIoBytesAsync | 批量读取 YRC IO | address=起始地址,length=1到474 |
| WriteIoBytesAsync | 批量写入 YRC IO | address=起始地址,value=偶数字节 |
| ReadRegisterAsync | 读取 YRC 寄存器 | address=0到999 |
| WriteRegisterAsync | 写入 YRC 寄存器 | address=0到599,value=无符号十六位值 |
| ReadRegistersAsync | 批量读取 YRC 寄存器 | address=起始地址,length=1到237 |
| WriteRegistersAsync | 批量写入 YRC 寄存器 | address=起始地址,values=1到237个值 |
| ReadByteVariableAsync | 读取 YRC 字节变量 | address=0到99 |
| WriteByteVariableAsync | 写入 YRC 字节变量 | address=0到99,value=字节值 |
| ReadByteVariablesAsync | 批量读取 YRC 字节变量 | address=起始地址,length=1到474 |
| WriteByteVariablesAsync | 批量写入 YRC 字节变量 | address=起始地址,values=2到474个偶数字节 |
| ReadIntegerVariableAsync | 读取 YRC 整数变量 | address=0到99 |
| WriteIntegerVariableAsync | 写入 YRC 整数变量 | address=0到99,value=有符号十六位值 |
| ReadIntegerVariablesAsync | 批量读取 YRC 整数变量 | address=起始地址,length=1到237 |
| WriteIntegerVariablesAsync | 批量写入 YRC 整数变量 | address=起始地址,values=1到237个值 |
| ReadDoubleIntegerVariableAsync | 读取 YRC 双整数变量 | address=0到99 |
| WriteDoubleIntegerVariableAsync | 写入 YRC 双整数变量 | address=0到99,value=有符号三十二位值 |
| ReadDoubleIntegerVariablesAsync | 批量读取 YRC 双整数变量 | address=起始地址,length=1到118 |
| WriteDoubleIntegerVariablesAsync | 批量写入 YRC 双整数变量 | address=起始地址,values=1到118个值 |
| ReadRealVariableAsync | 读取 YRC 实数变量 | address=0到99 |
| WriteRealVariableAsync | 写入 YRC 实数变量 | address=0到99,value=单精度值 |
| ReadRealVariablesAsync | 批量读取 YRC 实数变量 | address=起始地址,length=1到118 |
| WriteRealVariablesAsync | 批量写入 YRC 实数变量 | address=起始地址,values=1到118个值 |
| ReadStringVariableAsync | 读取 YRC 字符串变量 | address=0到99 |
| WriteStringVariableAsync | 写入 YRC 字符串变量 | address=0到99,value=最多16字节ASCII文本 |
| ReadStringVariablesAsync | 批量读取 YRC 字符串变量 | address=起始地址,length=1到29 |
| WriteStringVariablesAsync | 批量写入 YRC 字符串变量 | address=起始地址,values=1到29个定长ASCII文本 |
| ReadPositionVariableAsync | 读取 YRC 位置变量 | address=0到99 |
| ReadBasePositionVariableAsync | 读取 YRC 基座位置变量 | address=0到127 |
写入、启停、复位、装载、删除或控制类方法会改变现场设备状态。执行前应确认设备处于可操作状态,并准备停止或回退措施。
设备调试
进入“开发配置 → 采集配置”,选择当前设备后点击“更多功能”并打开“调试”。
专用调试页
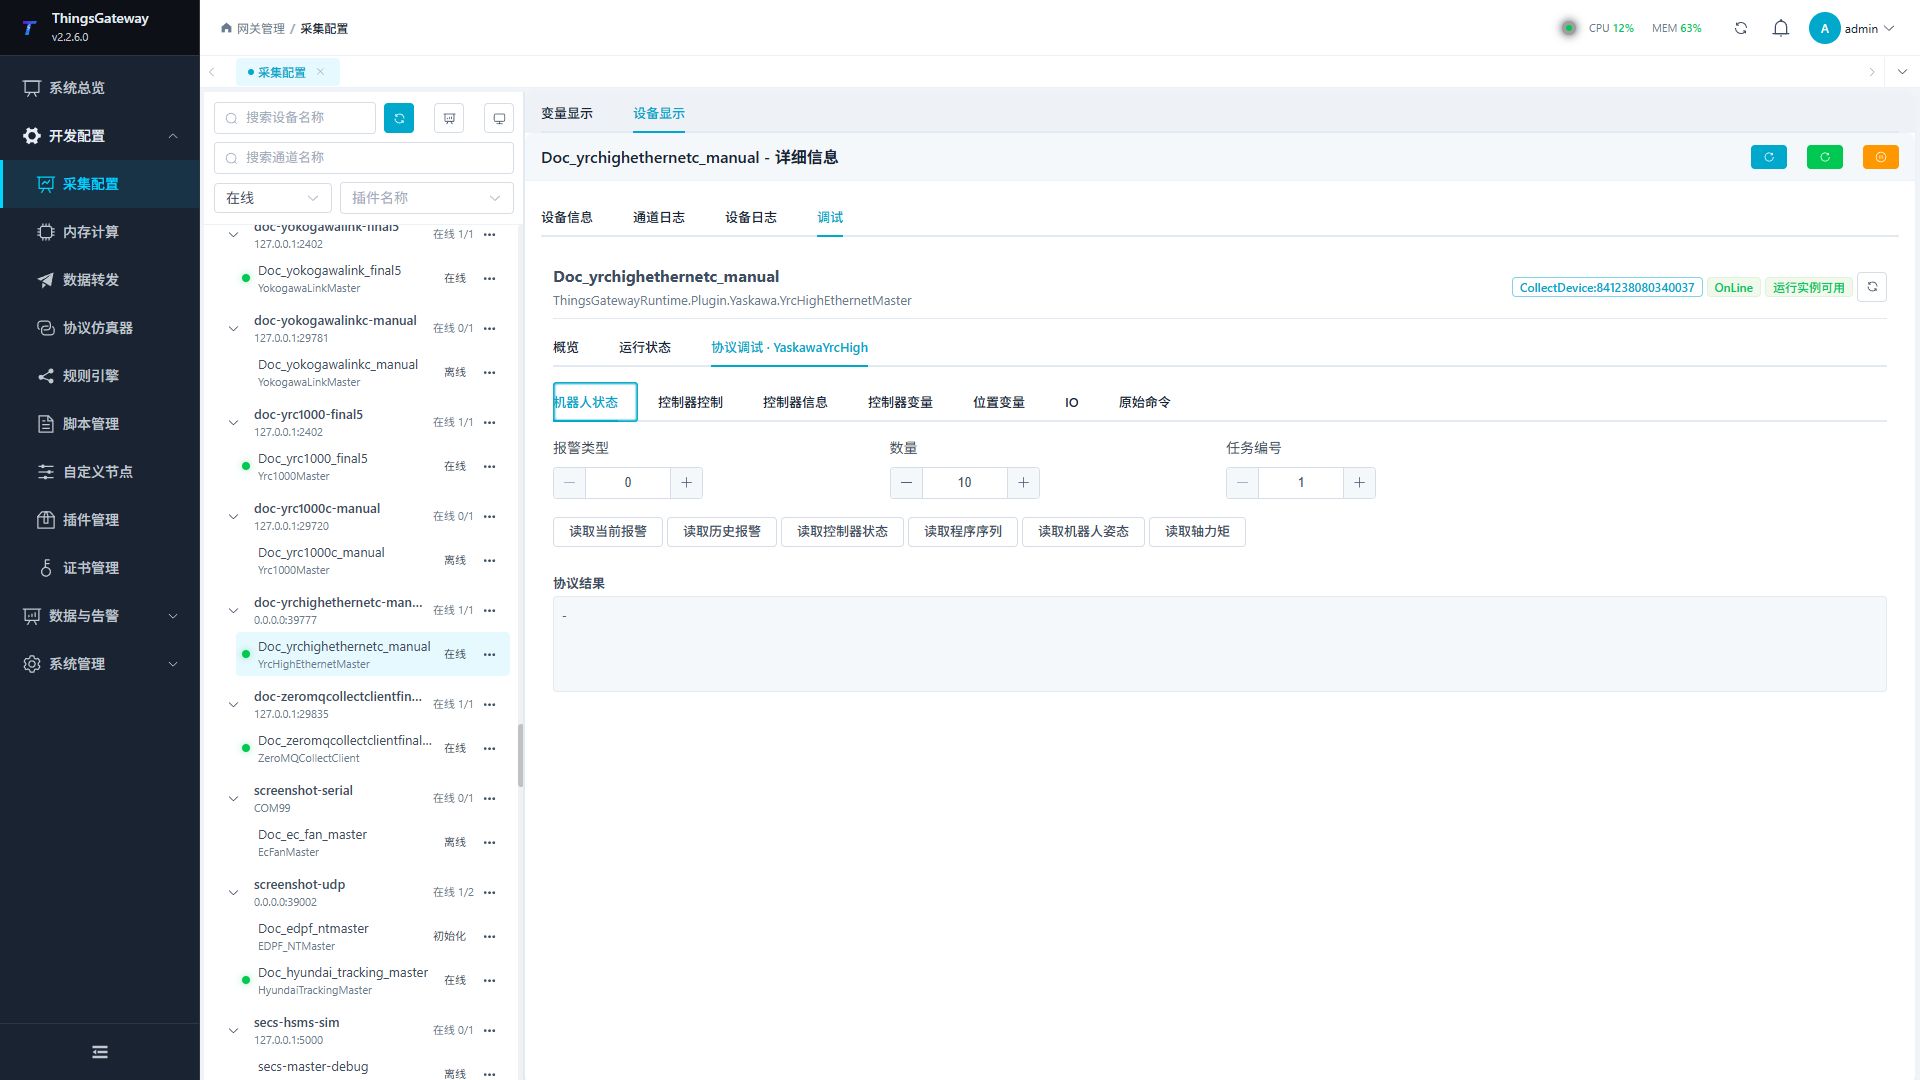
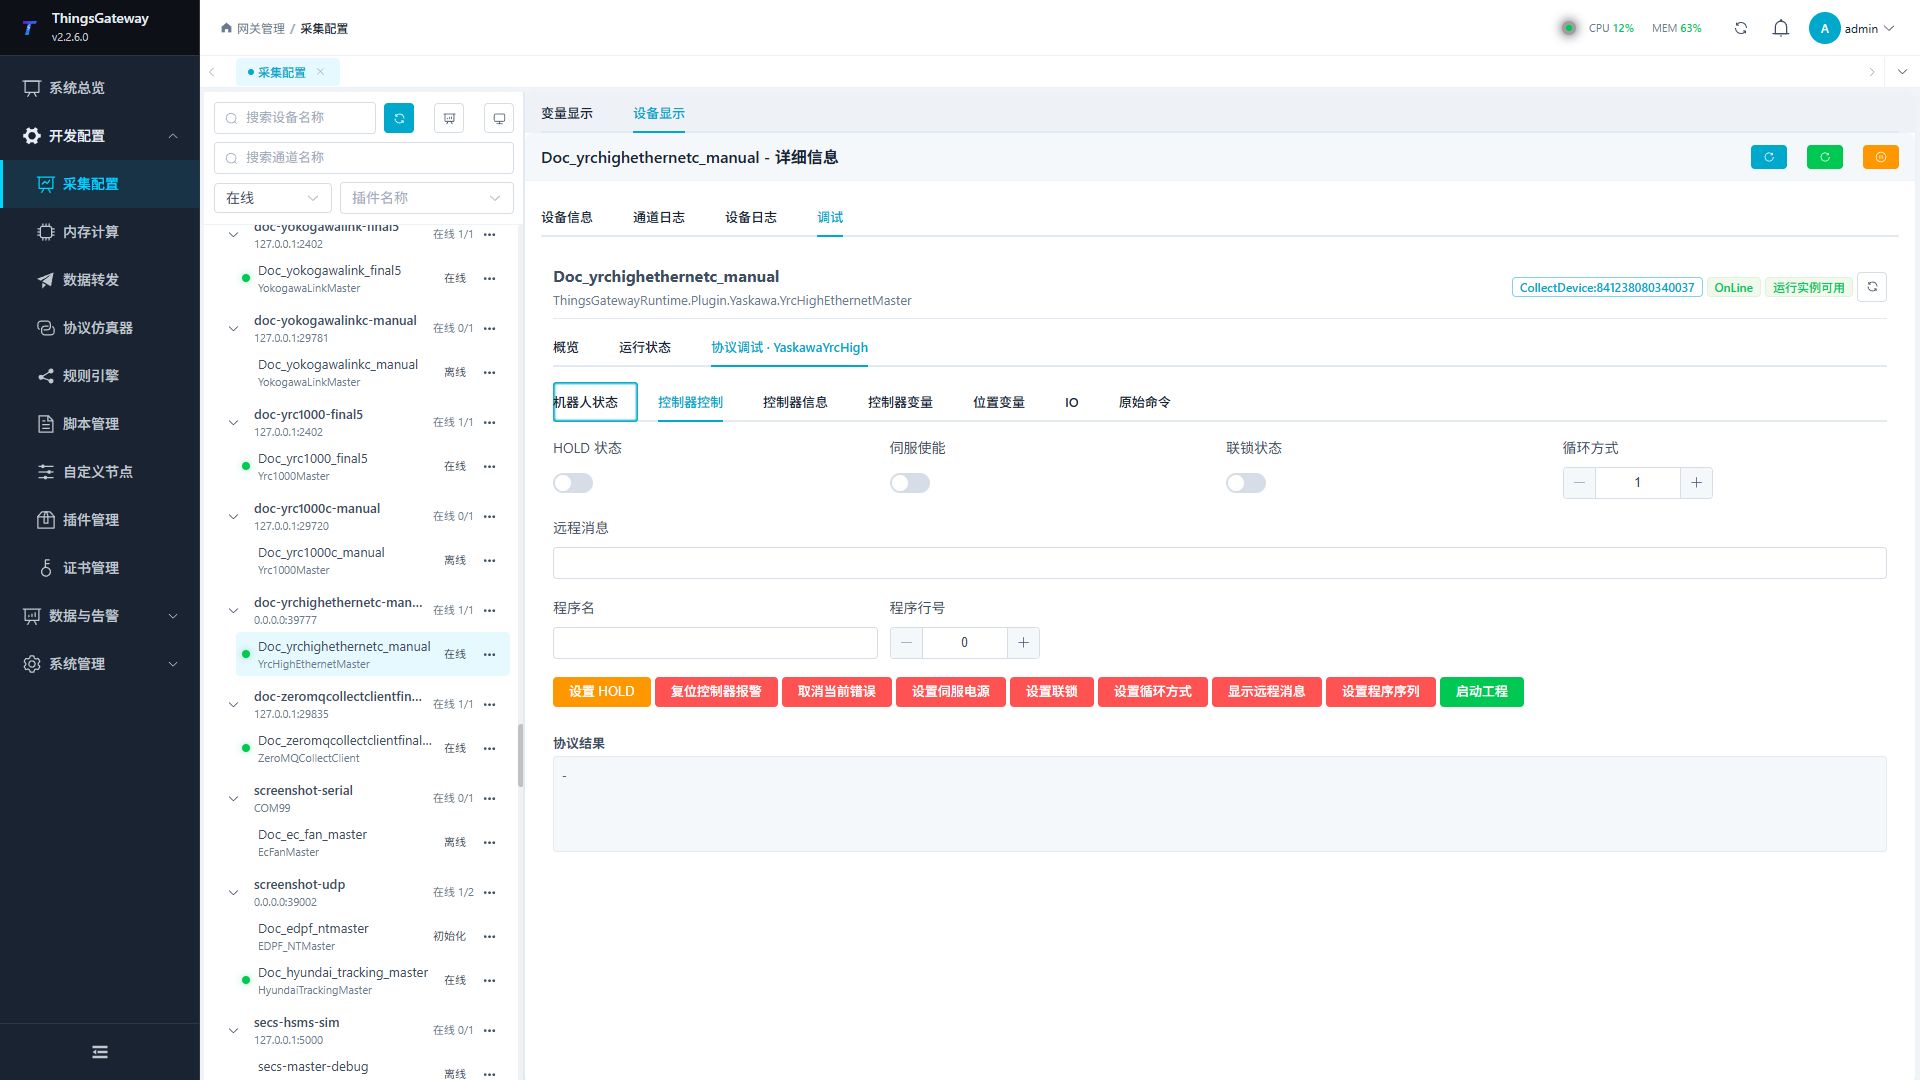
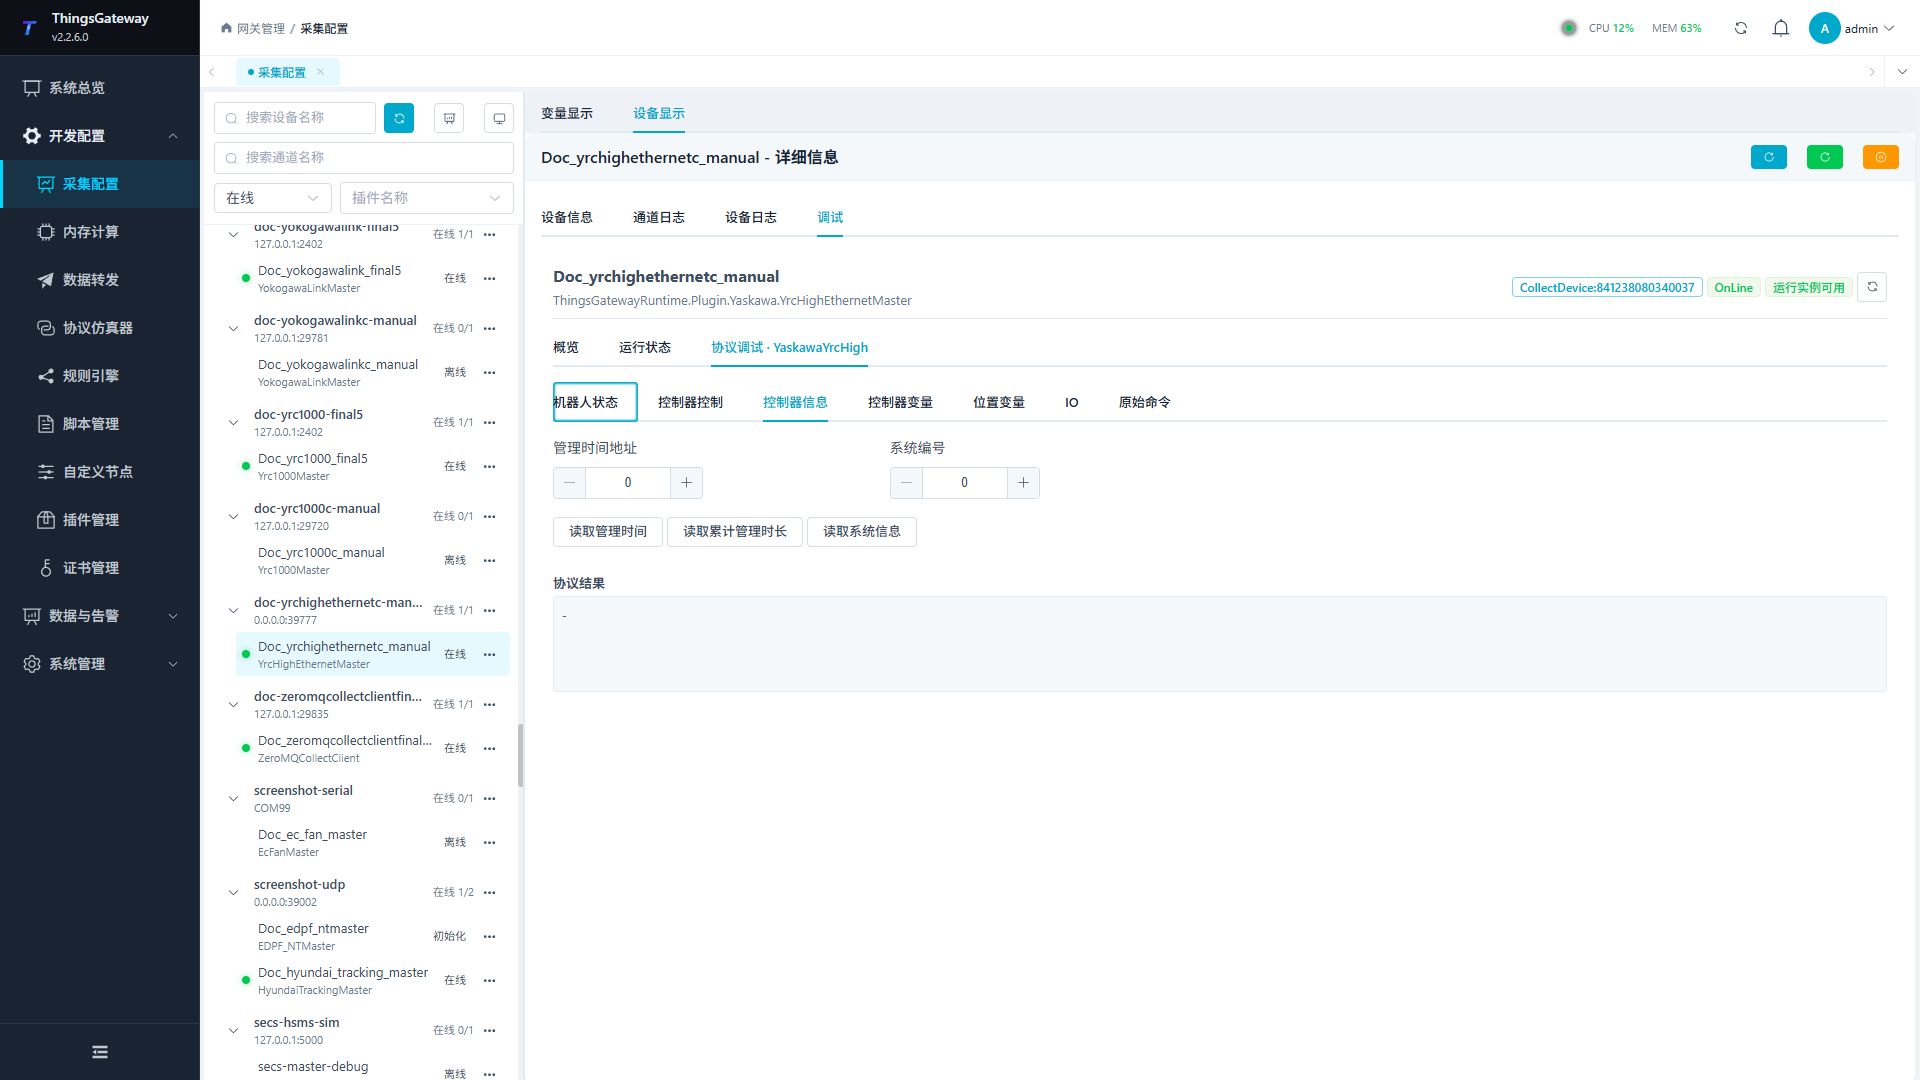
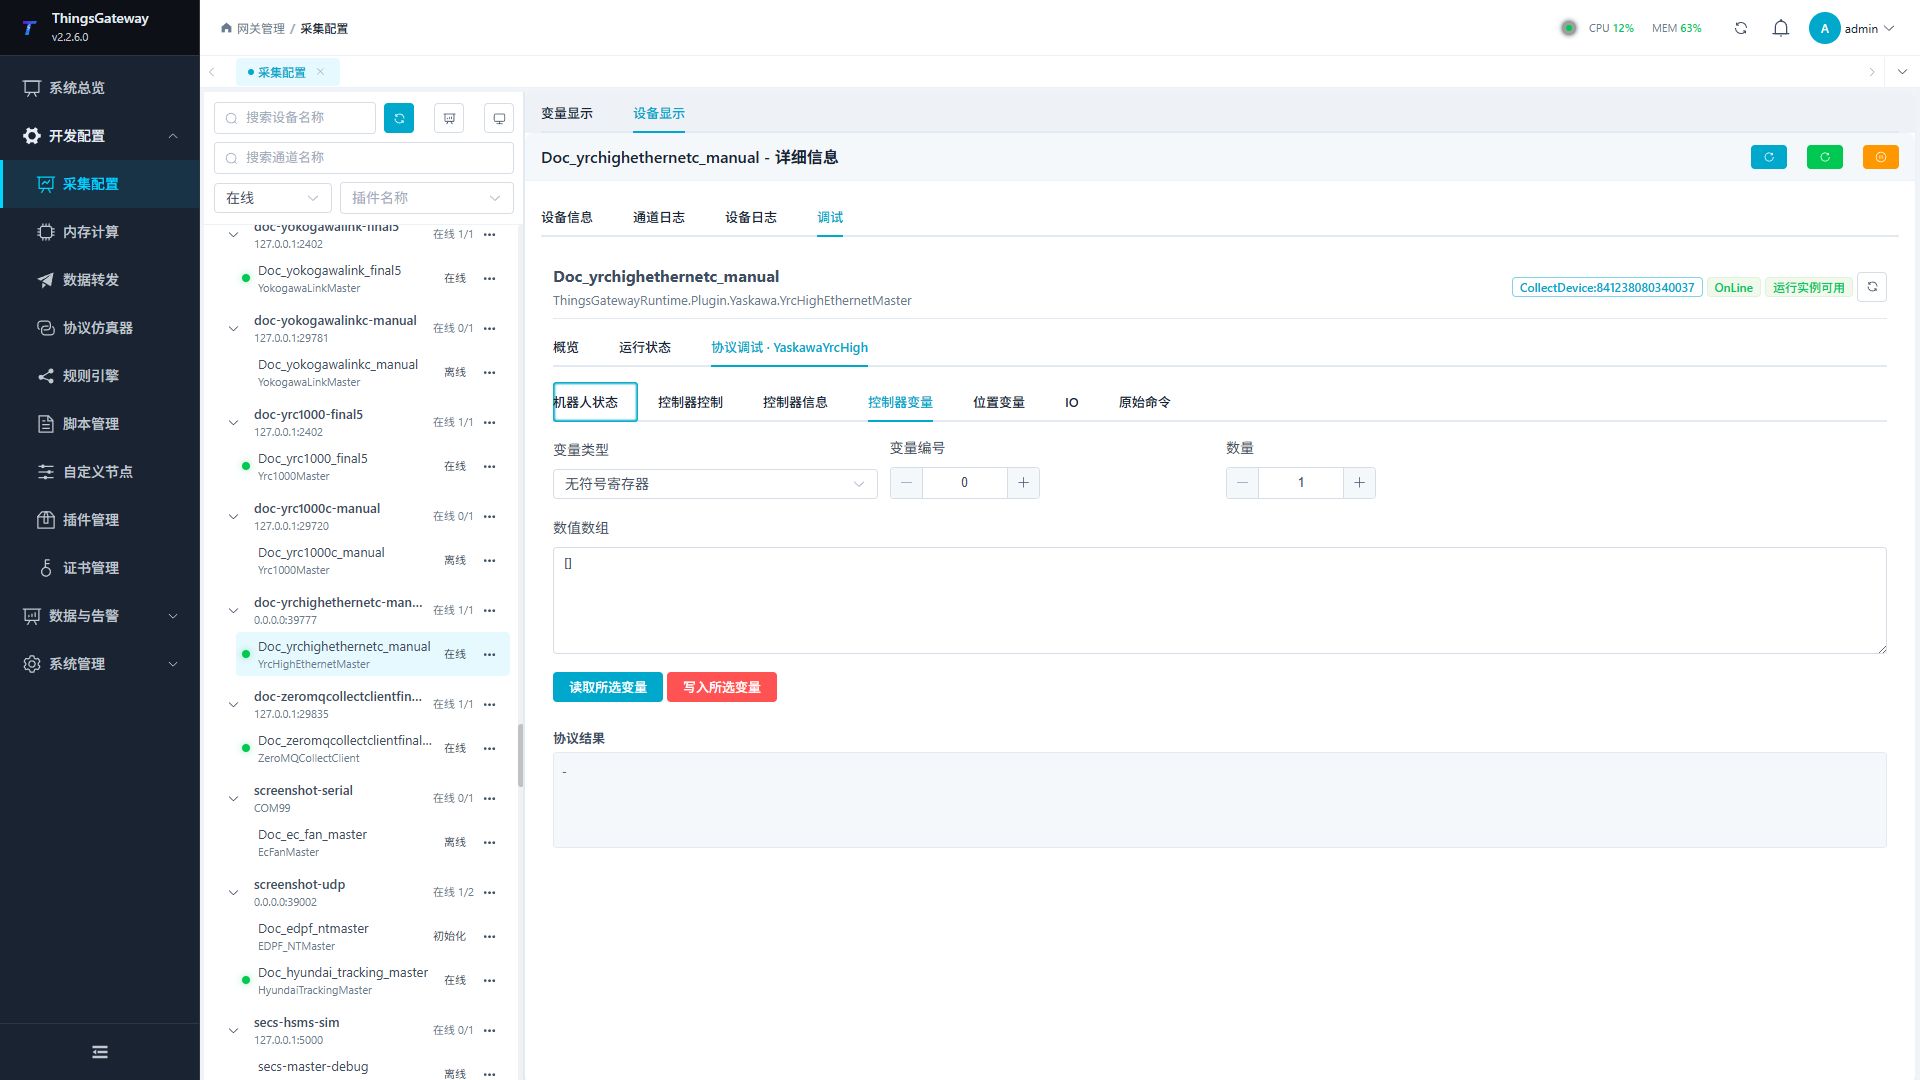
机器人状态、控制器控制、控制器信息、控制器变量、位置变量、IO 和原始命令分别对应 YRC High Ethernet 的诊断、读写和控制操作。
| 功能 | 作用 |
|---|---|
| 机器人状态 | 查看报警、状态、程序序列、姿态和力矩。 |
| 控制器控制 | 执行 HOLD、复位、伺服、循环模式和程序启动。 |
| 控制器信息 | 查询管理时间和系统信息。 |
| 控制器变量 | 读写寄存器、字节、整数、双整数、实数和字符串变量。 |
| 位置变量 | 读取位置和基座位置变量。 |
| IO | 读取或写入单个及批量 I/O。 |
| 原始命令 | 使用命令、地址、属性和字节数据执行底层命令。 |
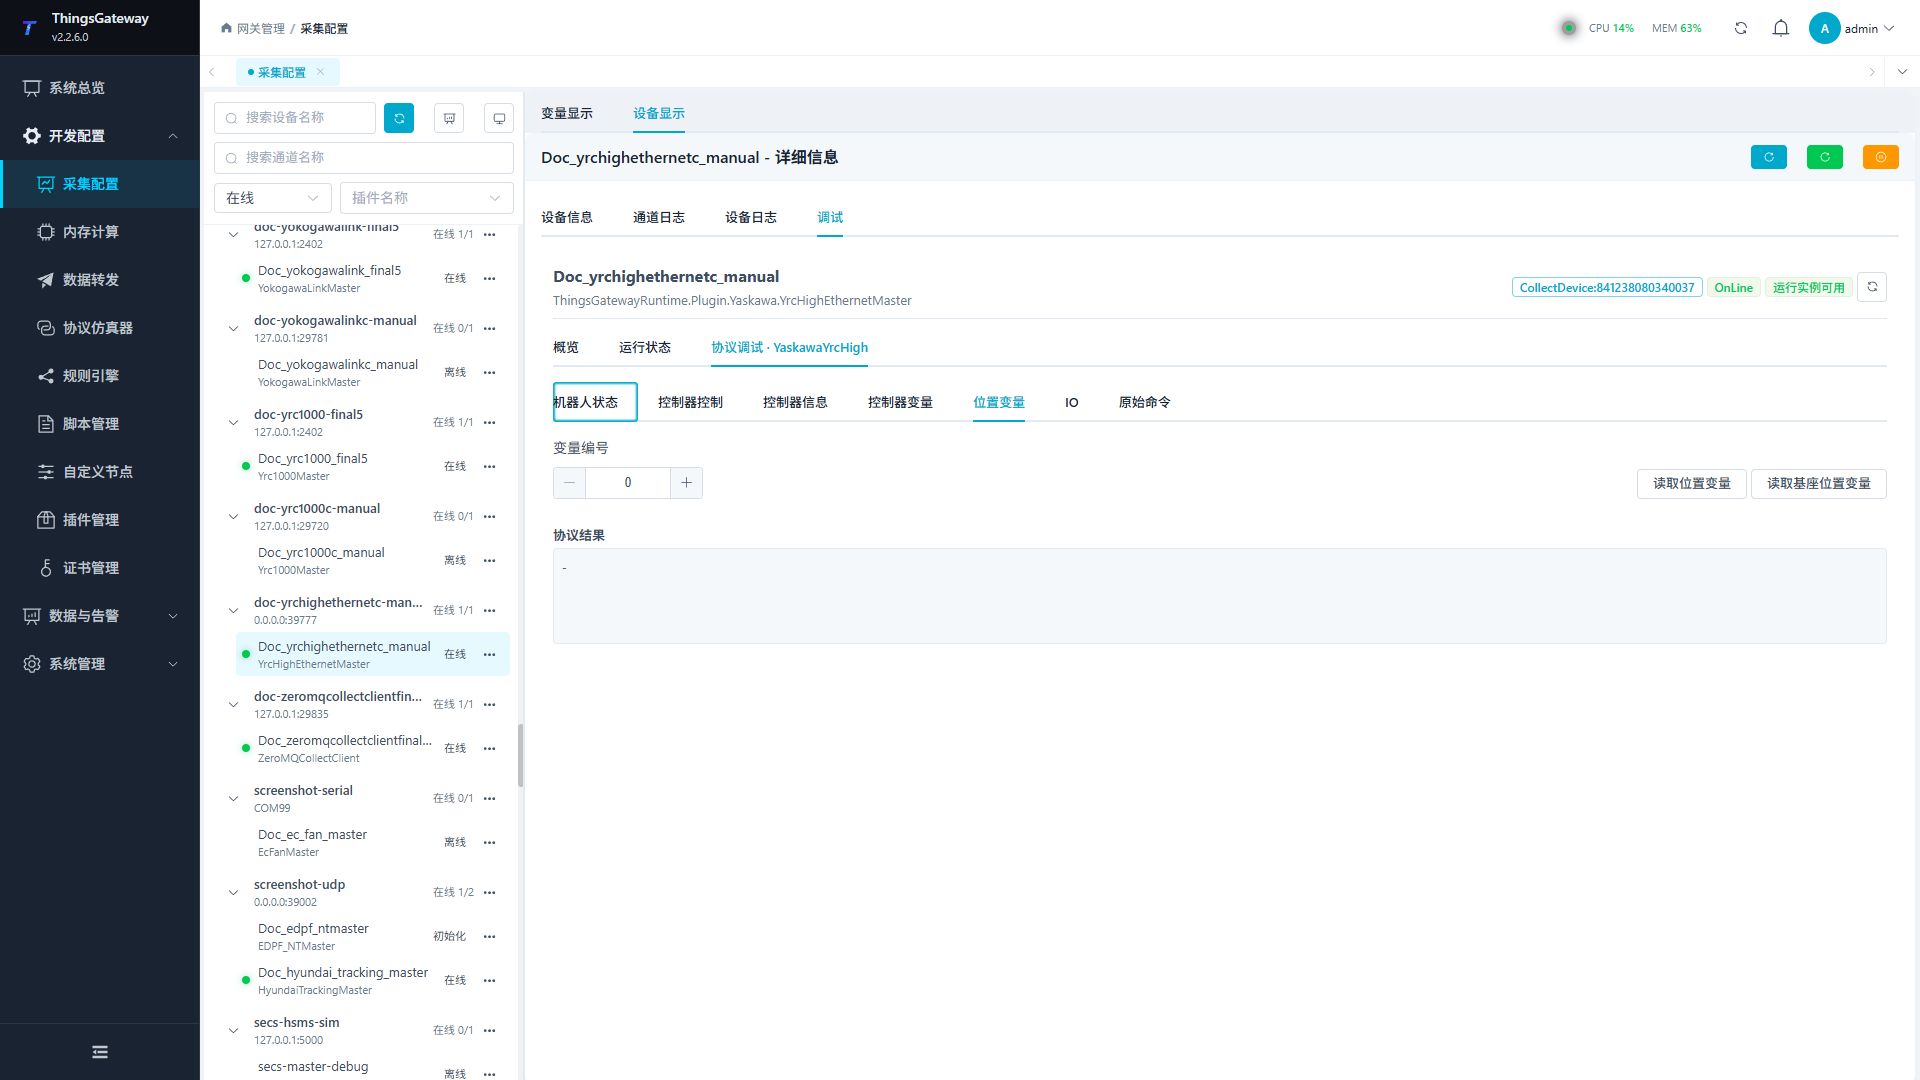
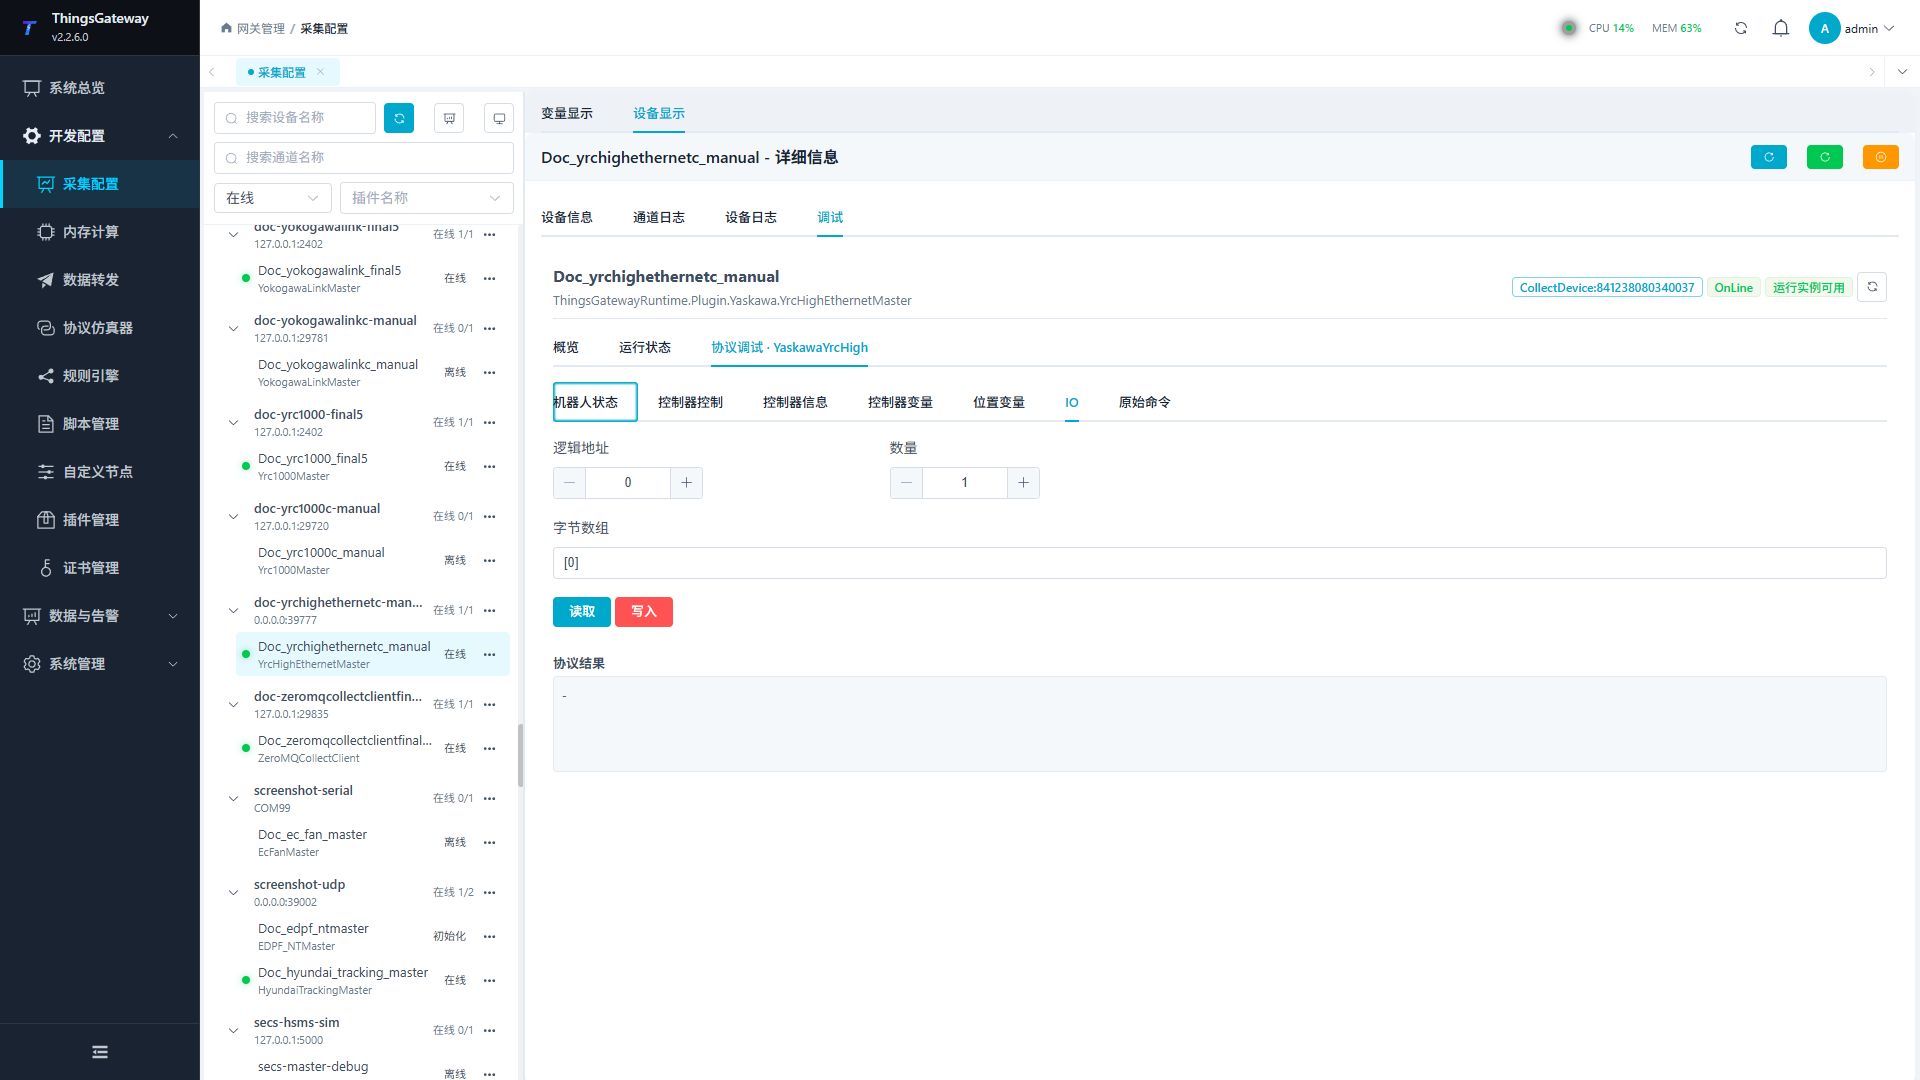
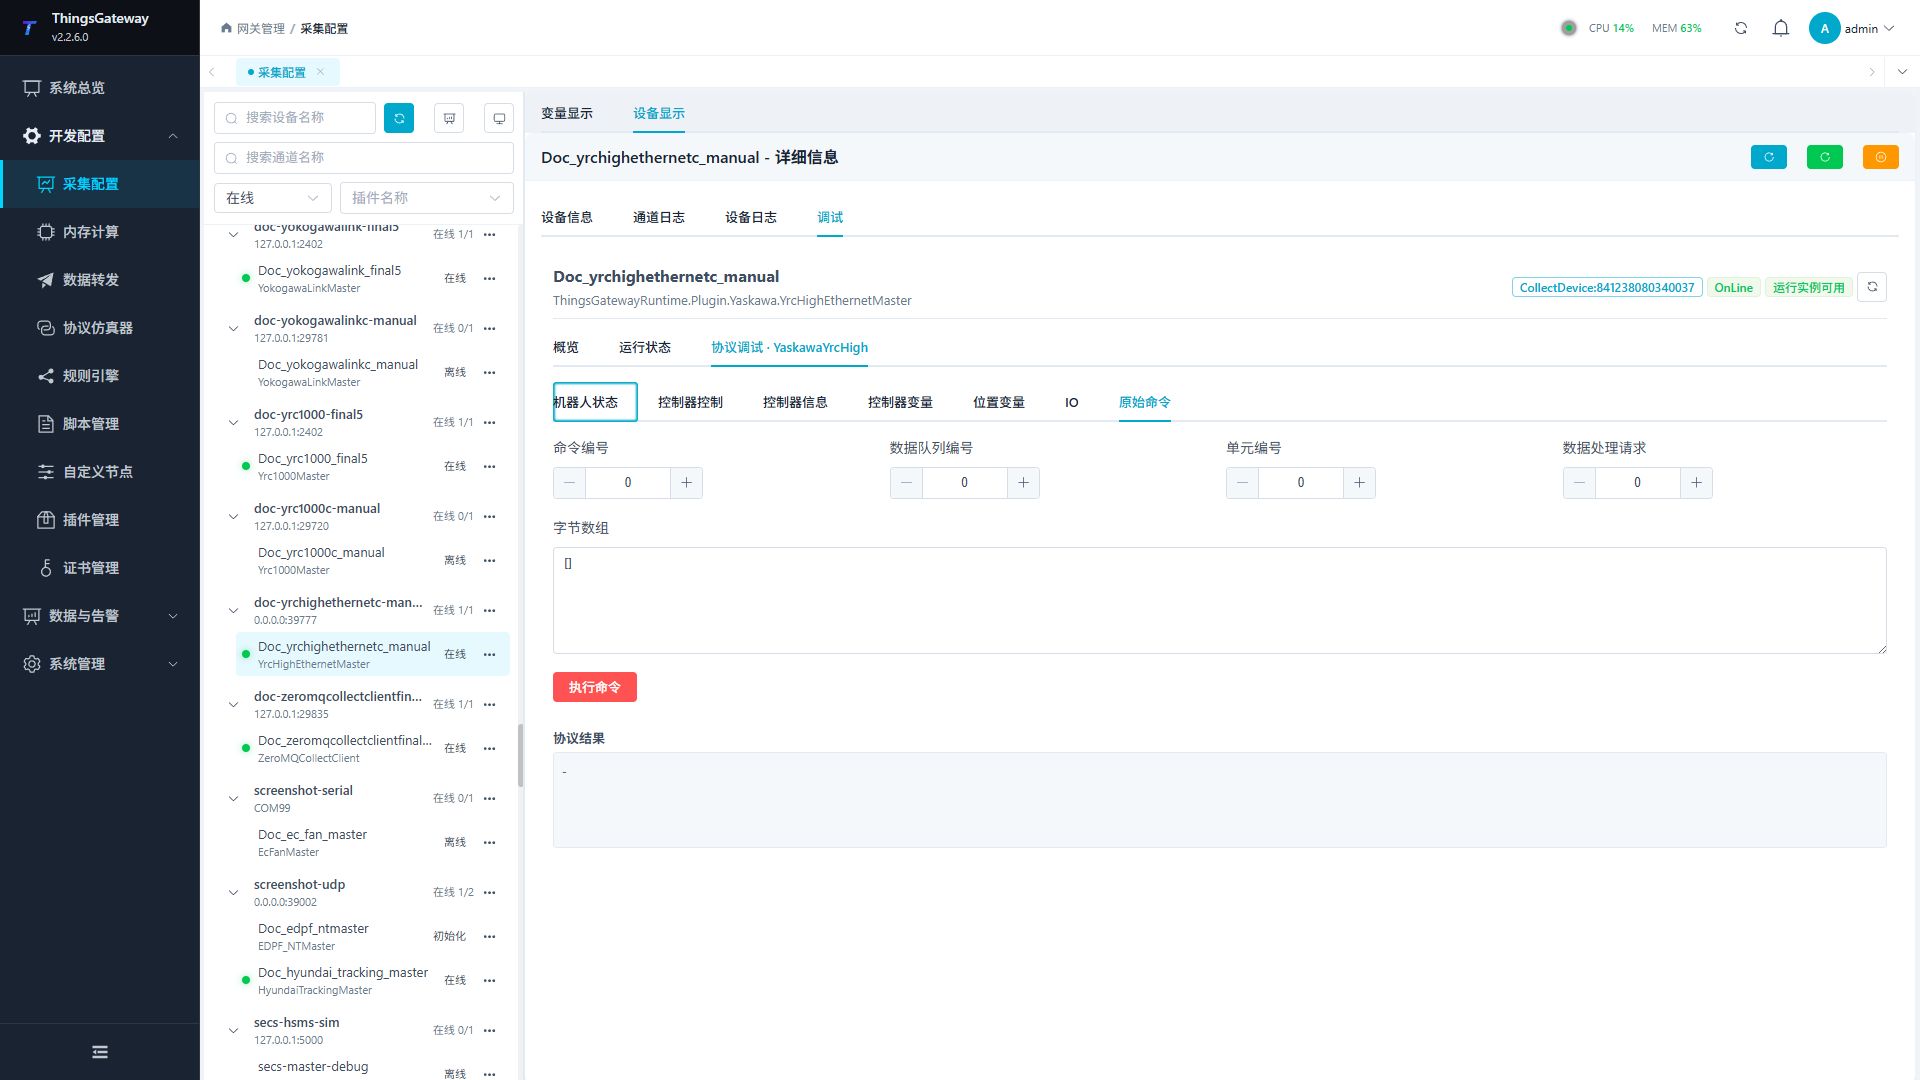
调试要点
先读取报警、状态、姿态、变量和管理信息;保持、伺服、程序、IO/变量写入和原始命令前必须二次确认。
验证重点
- 先读取当前报警、机器人状态、程序序列、姿态和力矩,确认与示教器一致。
- 读取管理时间和系统信息,确认处理分区和目标控制器正确。
- 在控制器变量、位置变量和 IO 页各读取一个已知测试地址,核对地址范围、类型和批量长度。
- HOLD、复位、伺服、循环模式、程序启动以及 IO/变量写入必须在维护模式、现场清场并准备急停后执行。
- 原始命令只用于协议说明书中已确认的命令;先在测试控制器验证命令、数据地址、属性和处理参数。
排障差异
- 所有读取都没有返回:检查 UDP 本地绑定、目标地址、端口、防火墙和处理分区。
- 状态可读但变量或 IO 失败:核对地址范围、数据类型和批量长度上限,并确认读写区域权限。
- 写入数据长度错误:IO 和字节变量批量写入要求偶数字节,其它类型按页面规定的元素数量填写。
- 程序或伺服控制失败:检查机器人模式、联锁、急停、伺服状态和远程控制权限。
- 字符串或程序名失败:名称和消息使用 ASCII,并遵守程序名 32 字节、消息 475 字节等页面限制。
- 原始命令超时:核对命令号、数据地址、属性、处理分区和响应状态,不要重复发送未知控制命令。
- 特殊方法执行失败:核对方法参数和权限;控制、写入或复位类方法还需确认设备处于允许操作的状态。