KukaControllerTcpMaster
插件用途
KUKA 控制器 TCP 变量读写和程序控制驱动
选择入口
进入“开发配置 → 采集配置”,创建设备并在“采集插件”中选择“KukaControllerTcpMaster”。
支持的通道和数据类型
| 通道类型 | 配置前检查 |
|---|---|
| TCP 客户端 | 确认设备 IP、端口和网关到设备的网络可达性。 |
可选数据类型: Byte、String
地址规则
- KUKA 控制器 TCP 地址为变量名,例如 $POS_ACT;变量名和值固定使用 UTF-8。
- 周期采集支持 Byte 和 String;String 必须指定 len,例如 $PRO_NAME[];len=32;encoding=UTF-8。
- 该设备接口没有长度或终止符,一次底层 TCP 接收块即一条响应,单块上限 2048 字节。
特殊方法
| 方法 | 用途 | 参数 |
|---|---|---|
| ReadVariablesTextAsync | 读取 KUKA 控制器变量 | addresses=变量名数组 |
| WriteVariablesAsync | 写入 KUKA 控制器变量 | addresses=变量名数组,values=变量值数组 |
| StartProgramAsync | 启动 KUKA 程序 | program=程序名 |
| ResetProgramAsync | 复位 KUKA 程序 | 无参数 |
| StopProgramAsync | 停止 KUKA 程序 | 无参数 |
写入、启停、复位、装载、删除或控制类方法会改变现场设备状态。执行前应确认设备处于可操作状态,并准备停止或回退措施。
设备调试
进入“开发配置 → 采集配置”,选择当前设备后点击“更多功能”并打开“调试”。
专用调试页
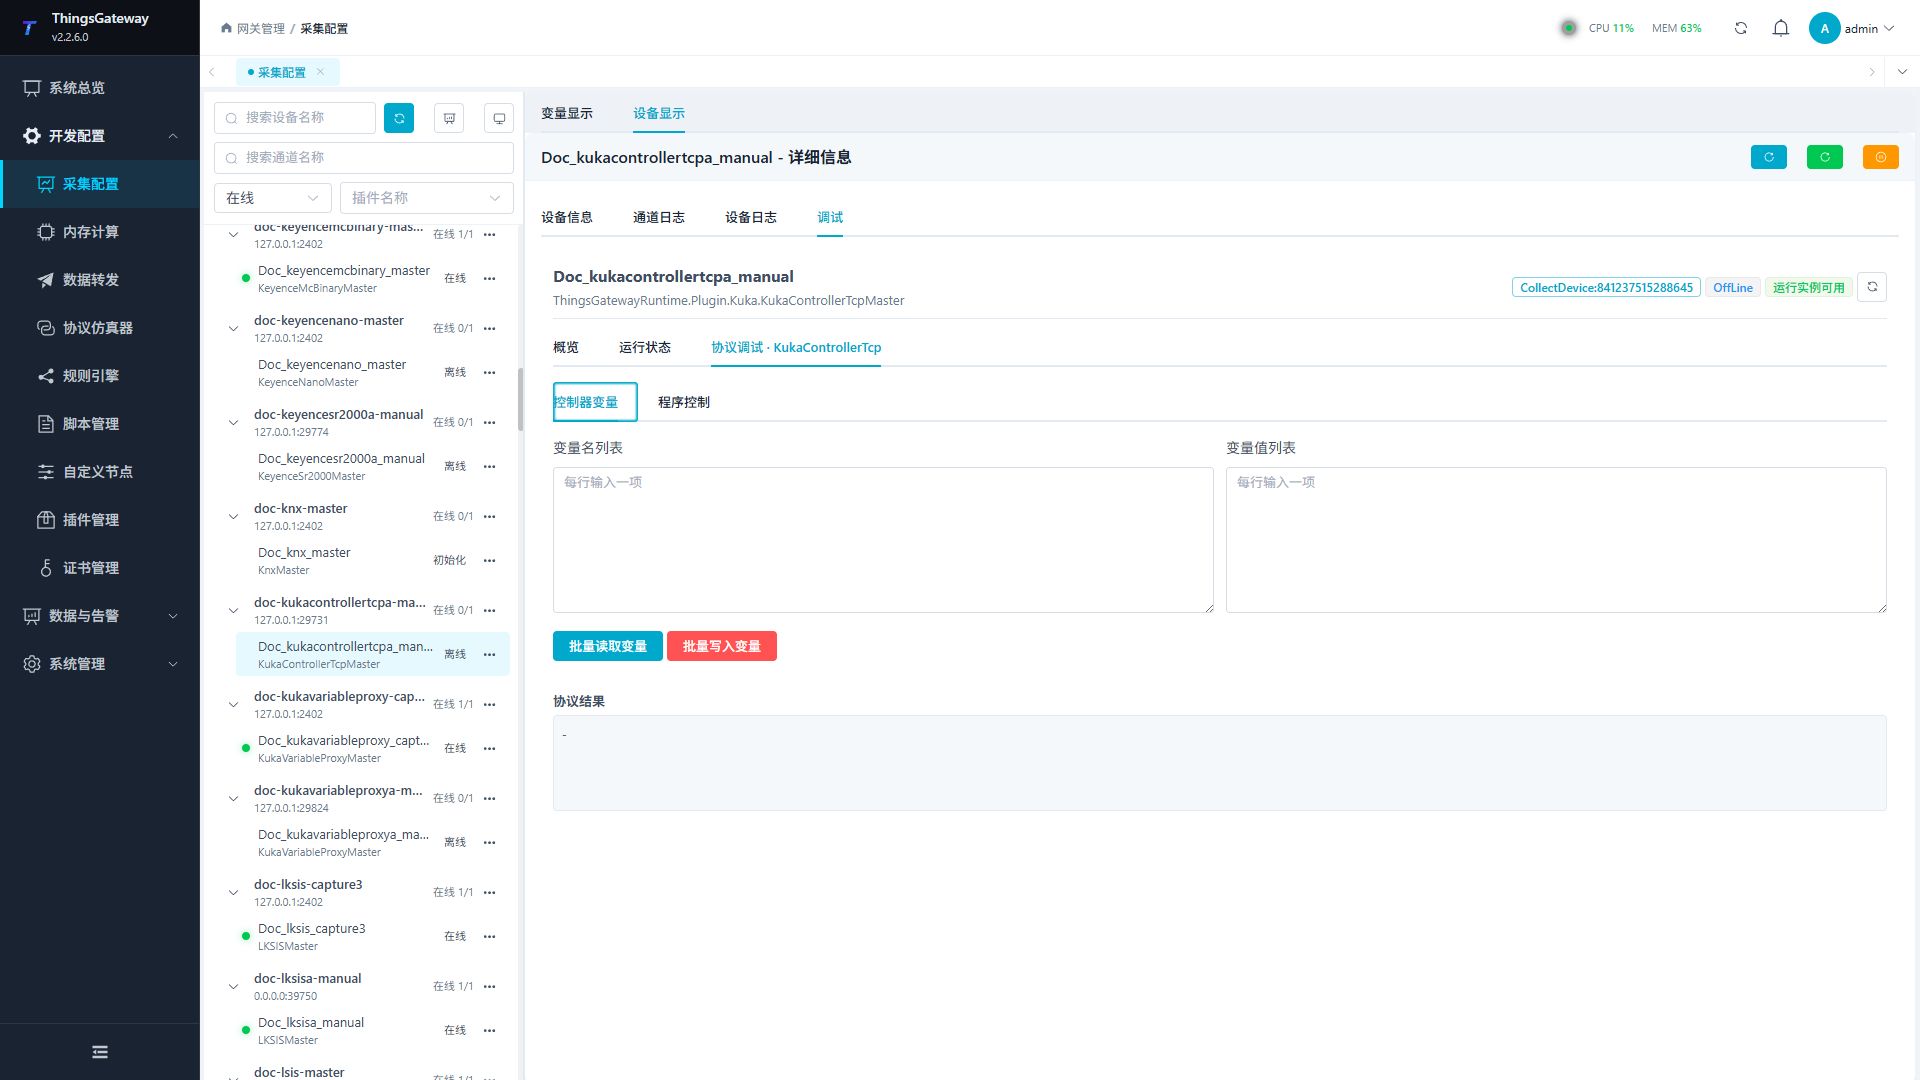
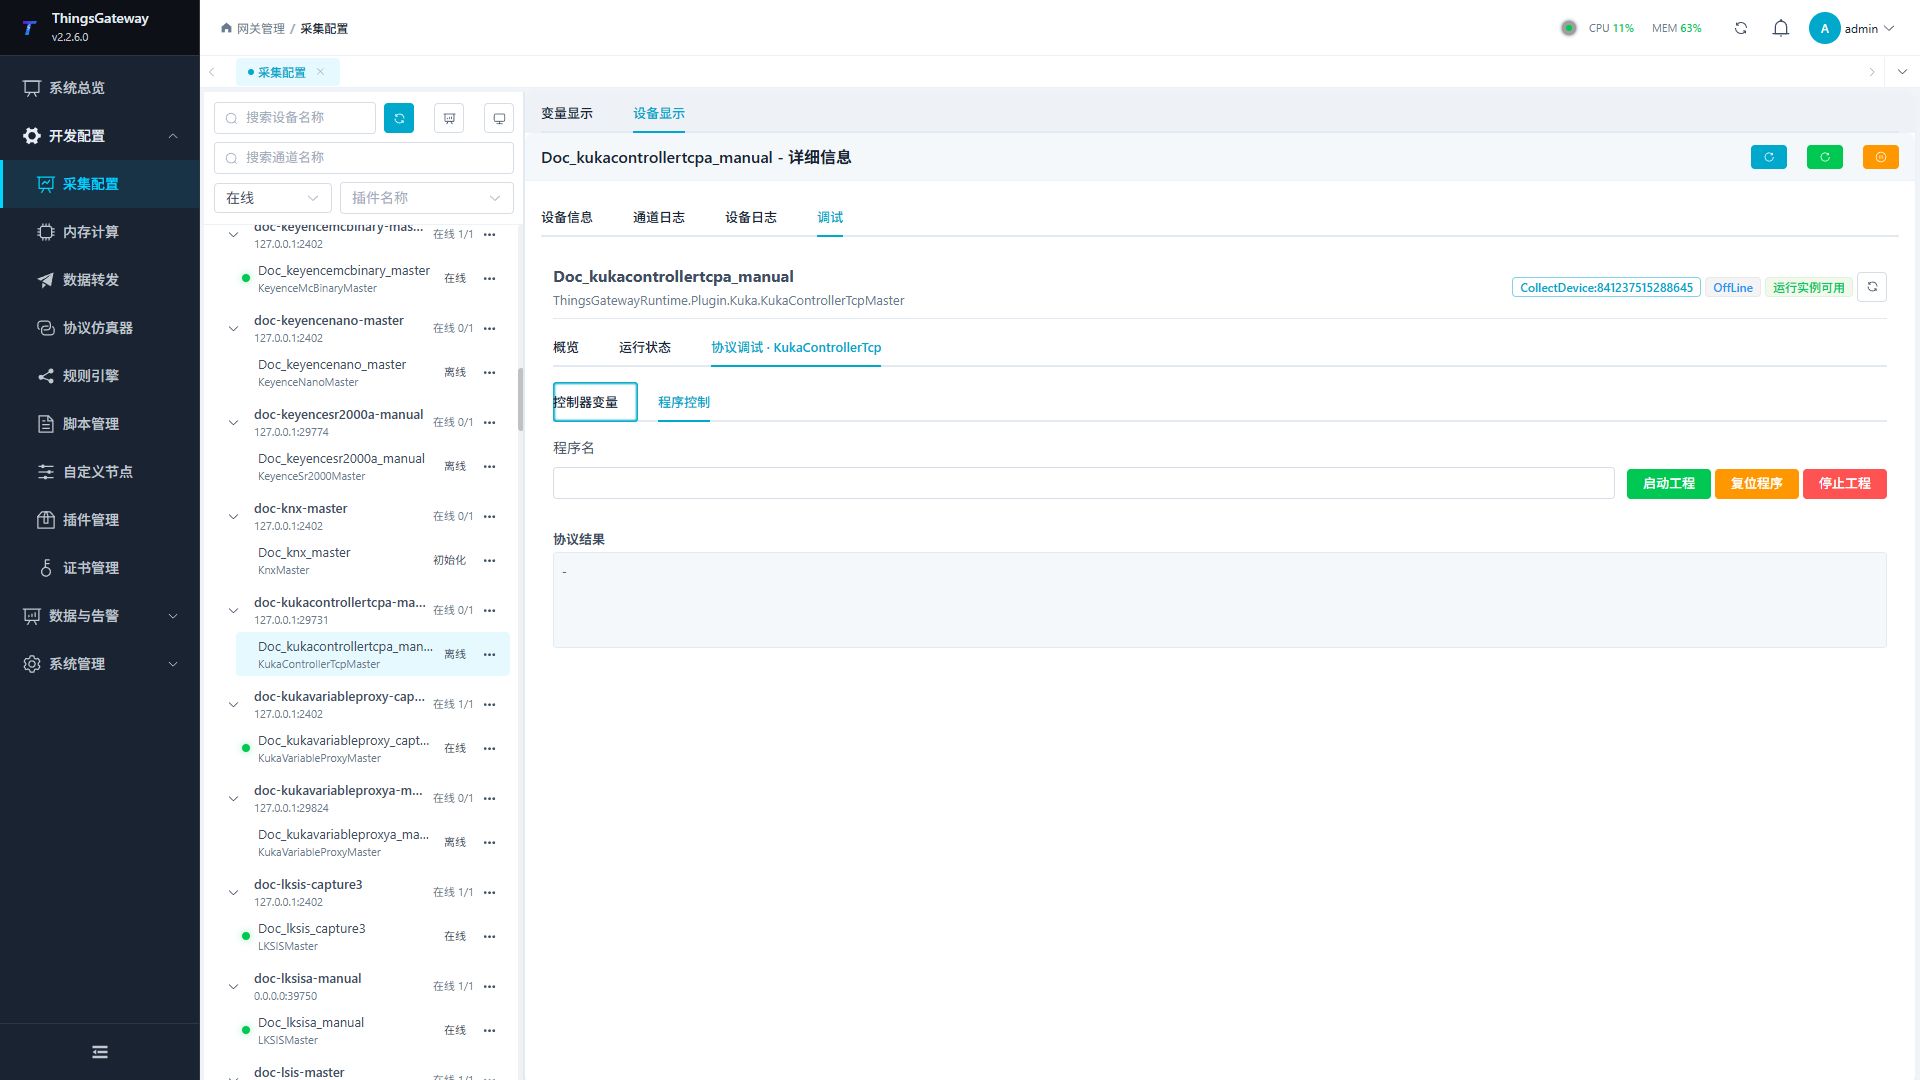
控制器变量用于读取和写入控制器变量;程序控制用于查看和执行程序操作。
| 功能 | 作用 |
|---|---|
| 批量读取变量 | 按变量名数组读取 KUKA 控制器变量文本。 |
| 批量写入变量 | 按相同顺序提交变量名和值数组,会修改控制器内存。 |
| 启动程序 | 按程序名启动 KUKA 程序,属于机器人控制。 |
| 复位/停止程序 | 复位或停止当前程序,属于机器人控制。 |
调试要点
先读变量和程序信息;批量变量写入、启动、复位和停止程序前必须二次确认。
验证重点
- 先读取一个只读变量,例如
$POS_ACT,确认文本与示教器当前值一致。 - 批量读取两个变量,确认返回顺序与变量名顺序一致。
- 周期读取字符串时,在地址中填写
len和encoding=UTF-8,并核对截取长度。 - 批量写入时变量名数组和值数组必须一一对应;只在专用测试变量上验证。
- 程序启动、复位和停止必须由现场人员确认机器人处于安全模式并准备急停后执行。
排障差异
- 变量读取没有返回:检查 TCP 地址、端口、KUKA 控制器接口服务和变量名大小写。
- 字符串被截断或粘连:确认
len不超过实际响应,并检查单个 TCP 接收块是否超过 2048 字节。 - 批量写入部分失败:确认变量名和值数组数量一致,并逐项检查变量是否允许外部写入。
- 程序控制失败:核对程序名、控制器模式、安全状态和运行权限,再查看控制器返回信息。
- 特殊方法执行失败:核对方法参数和权限;控制、写入或复位类方法还需确认设备处于允许操作的状态。