Yrc1000Master
插件用途
Yaskawa YRC1000 文本协议状态、程序、伺服和运动控制驱动
选择入口
进入“开发配置 → 采集配置”,创建设备并在“采集插件”中选择“Yrc1000Master”。
支持的通道和数据类型
| 通道类型 | 配置前检查 |
|---|---|
| TCP 客户端 | 确认设备 IP、端口和网关到设备的网络可达性。 |
可选数据类型: 按页面可选项选择
插件参数
协议参数
| 参数 | 说明 |
|---|---|
| 控制器类型 | 默认:0;填写:下拉选择。控制器类型;YRC1000 不含 Re 字段,YRC100 包含七轴 Re 字段 |
地址规则
- YRC1000 不支持寄存器变量地址,请在变量的其他方法中选择动态方法读取报警、位置、状态、程序、控制器变量或 IO,控制操作也应使用对应动态方法。
特殊方法
| 方法 | 用途 | 参数 |
|---|---|---|
| ReadByCommandAsync | 执行 YRC1000 原始命令 | command=命令,commandData=可选数据 |
| ReadAlarmAsync | 读取 YRC1000 报警 | 无参数 |
| ReadJointPositionAsync | 读取 YRC1000 关节位置 | 无参数 |
| ReadPositionAsync | 读取 YRC1000 坐标位置 | coordinate=坐标系,hasExternalAxis=外部轴 |
| ReadStatusAsync | 读取 YRC1000 状态 | 无参数 |
| ReadJobSequenceAsync | 读取 YRC1000 程序序列 | 无参数 |
| ReadUserFrameAsync | 读取 YRC1000 用户坐标 | frame=用户坐标编号 |
| ReadVariableAsync | 读取 YRC1000 变量 | type=0字节/1整数/2双字/3实数/7字符串,address=编号 |
| HoldAsync | 设置 YRC1000 HOLD | status=开关 |
| ResetAsync | 复位 YRC1000 报警 | 无参数 |
| CancelAsync | 取消 YRC1000 错误 | 无参数 |
| SetModeAsync | 设置 YRC1000 模式 | number=1示教/2再现 |
| SetCycleAsync | 设置 YRC1000 循环 | number=1步骤/2单循环/3连续 |
| SetServoAsync | 设置 YRC1000 伺服 | status=开关 |
| SetInterlockAsync | 设置 YRC1000 联锁 | status=开关 |
| DisplayMessageAsync | 显示 YRC1000 消息 | message=消息 |
| StartAsync | 启动 YRC1000 程序 | programName=可选程序名 |
| DeleteAsync | 删除 YRC1000 程序 | programName=程序名或星号 |
| SetMainJobAsync | 设置 YRC1000 主程序 | programName=程序名 |
| SetJobSequenceAsync | 设置 YRC1000 程序序列 | programName=程序名,line=行号 |
| MoveJointAsync | 执行 YRC1000 关节动作 | robotData=位置模型 |
| ReadIoAsync | 读取 YRC1000 IO | address=起始点,length=八的倍数 |
| WriteIoAsync | 写入 YRC1000 IO | address=起始点,value=八的倍数布尔数组 |
写入、启停、复位、装载、删除或控制类方法会改变现场设备状态。执行前应确认设备处于可操作状态,并准备停止或回退措施。
设备调试
进入“开发配置 → 采集配置”,选择当前设备后点击“更多功能”并打开“调试”。
专用调试页
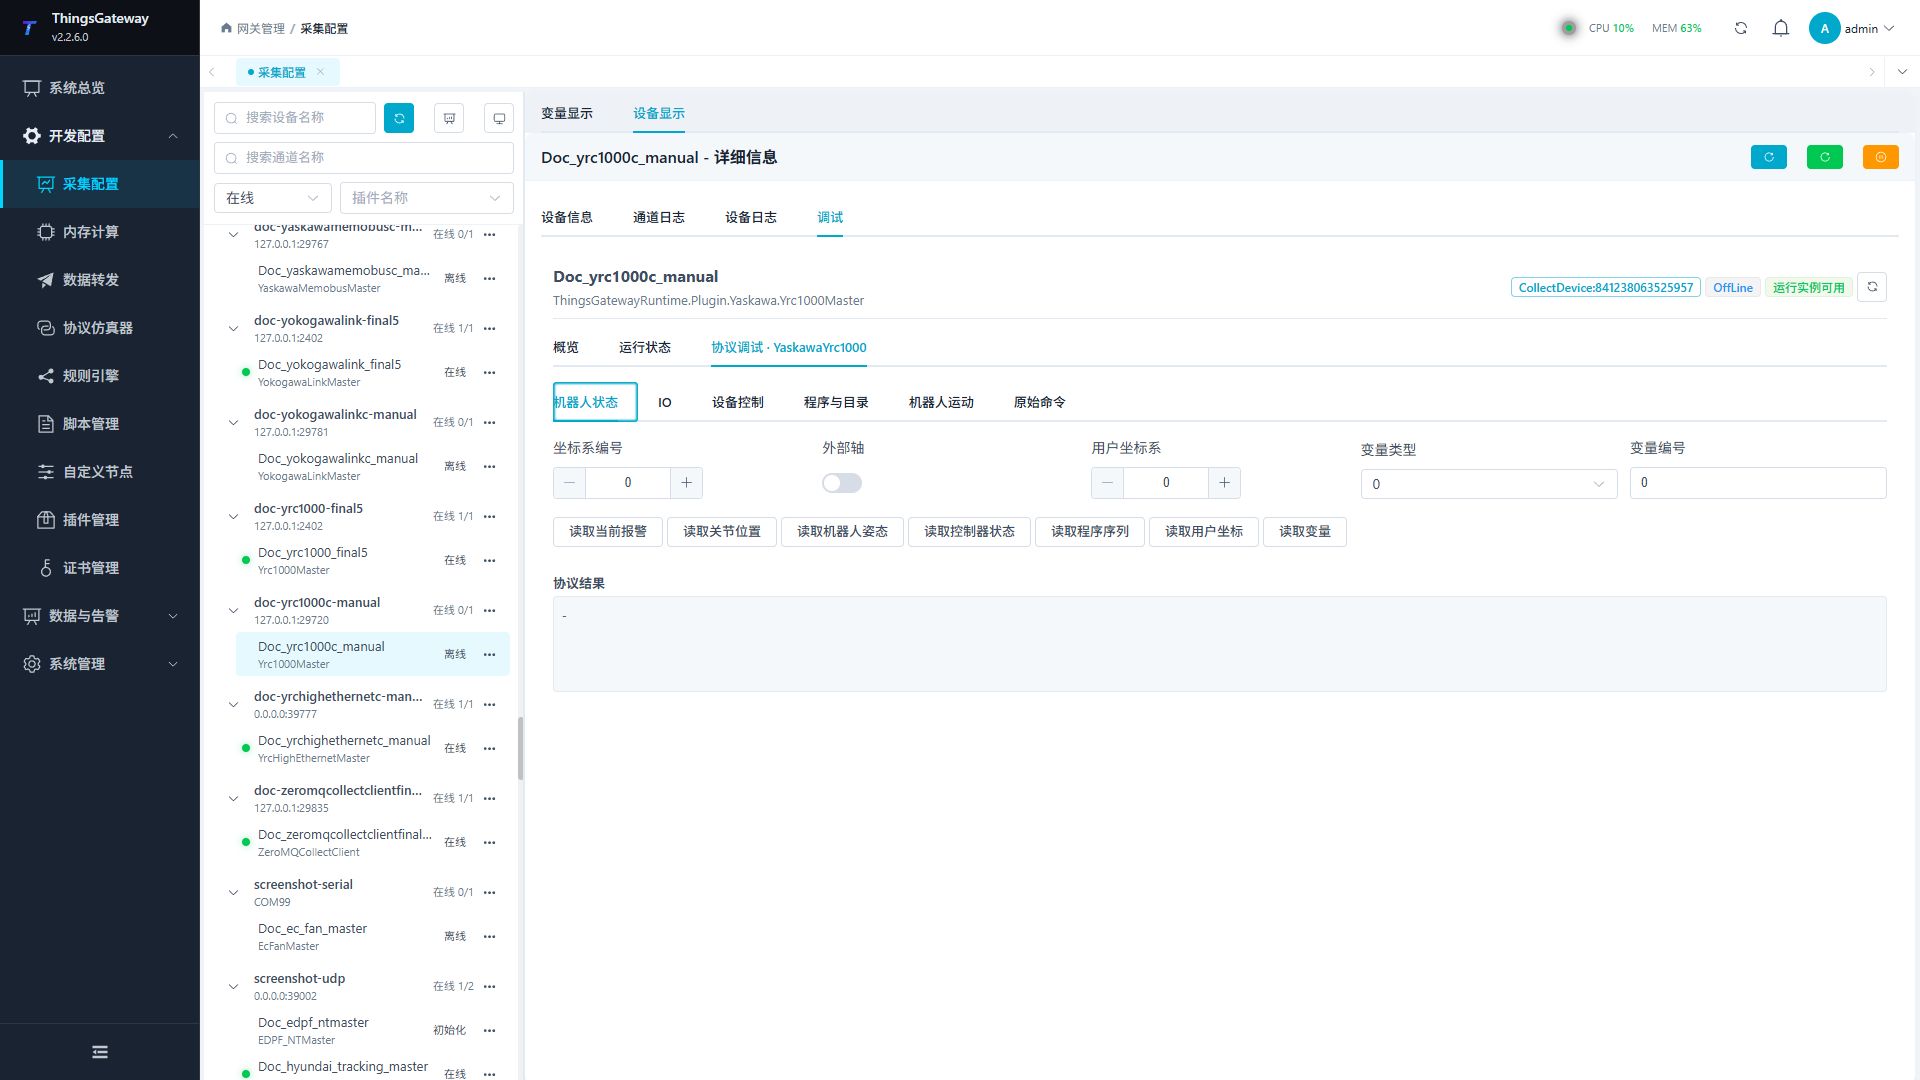
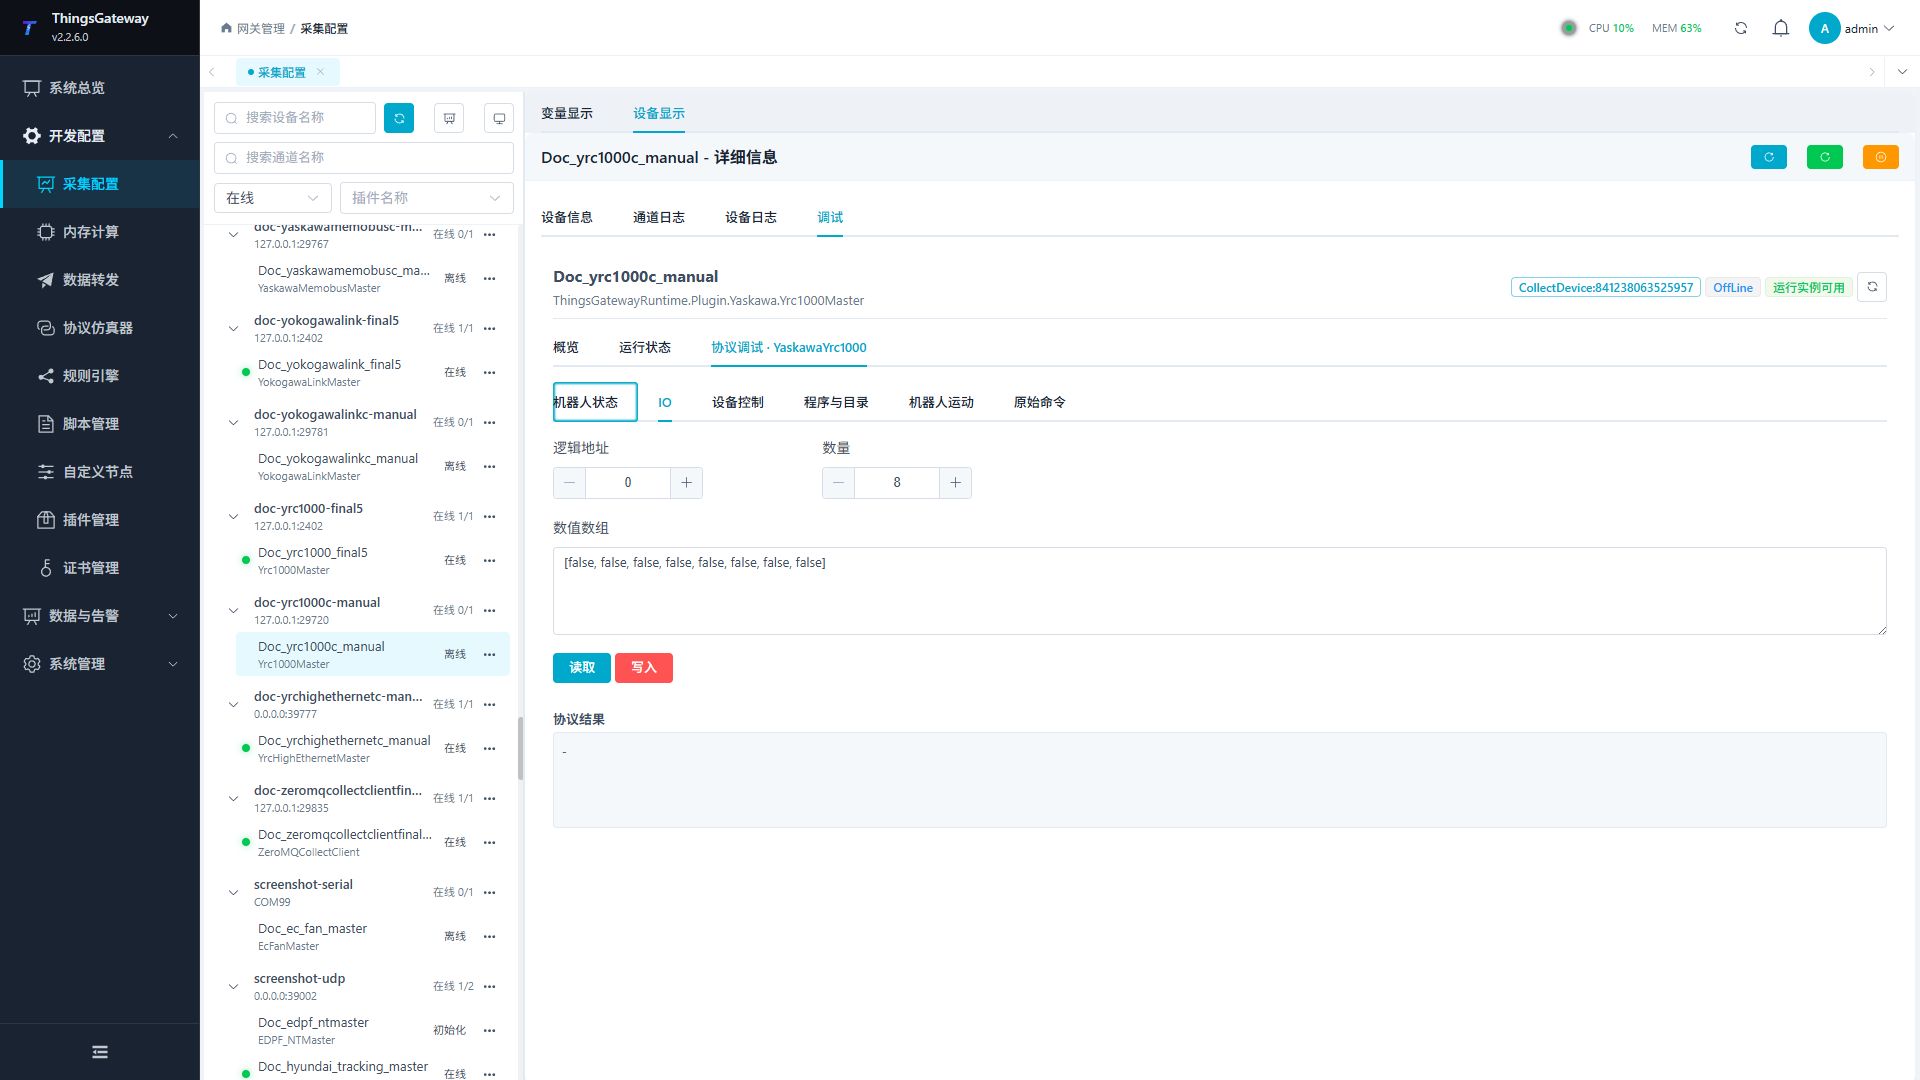
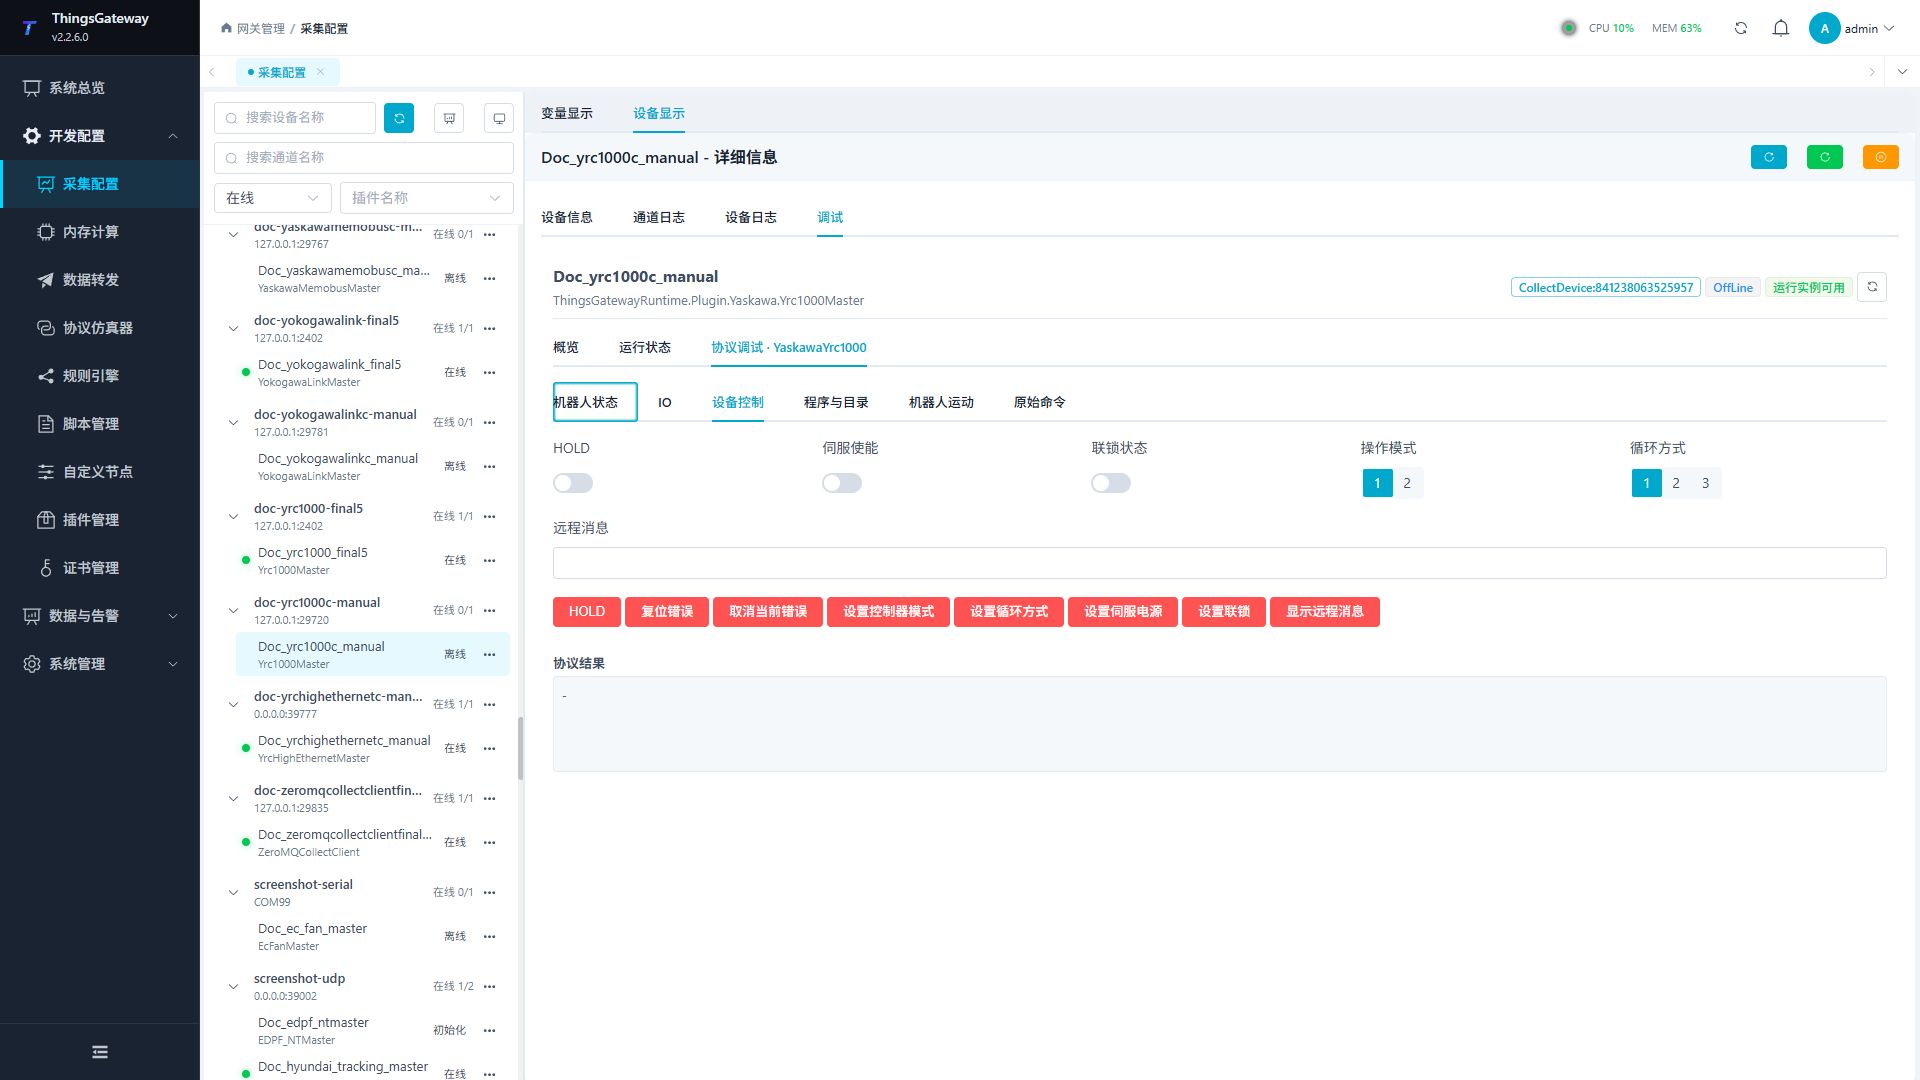
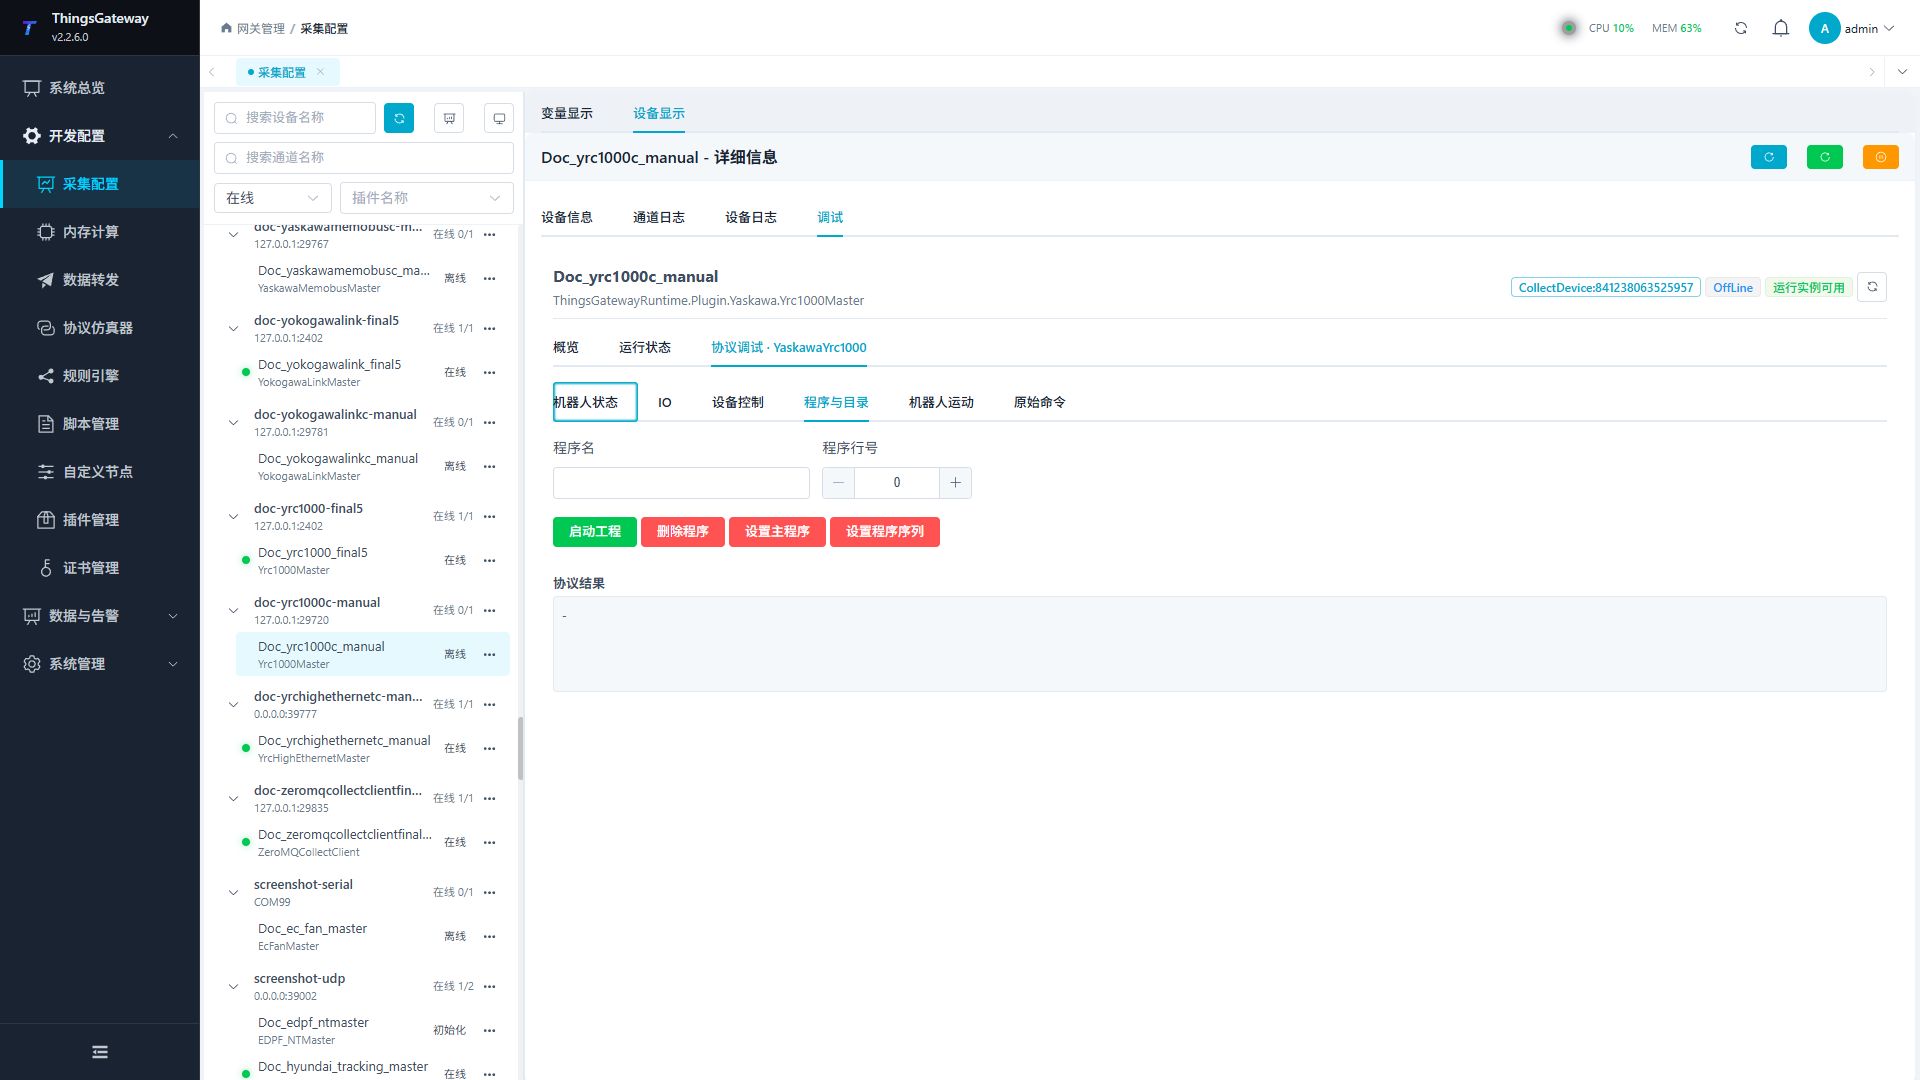
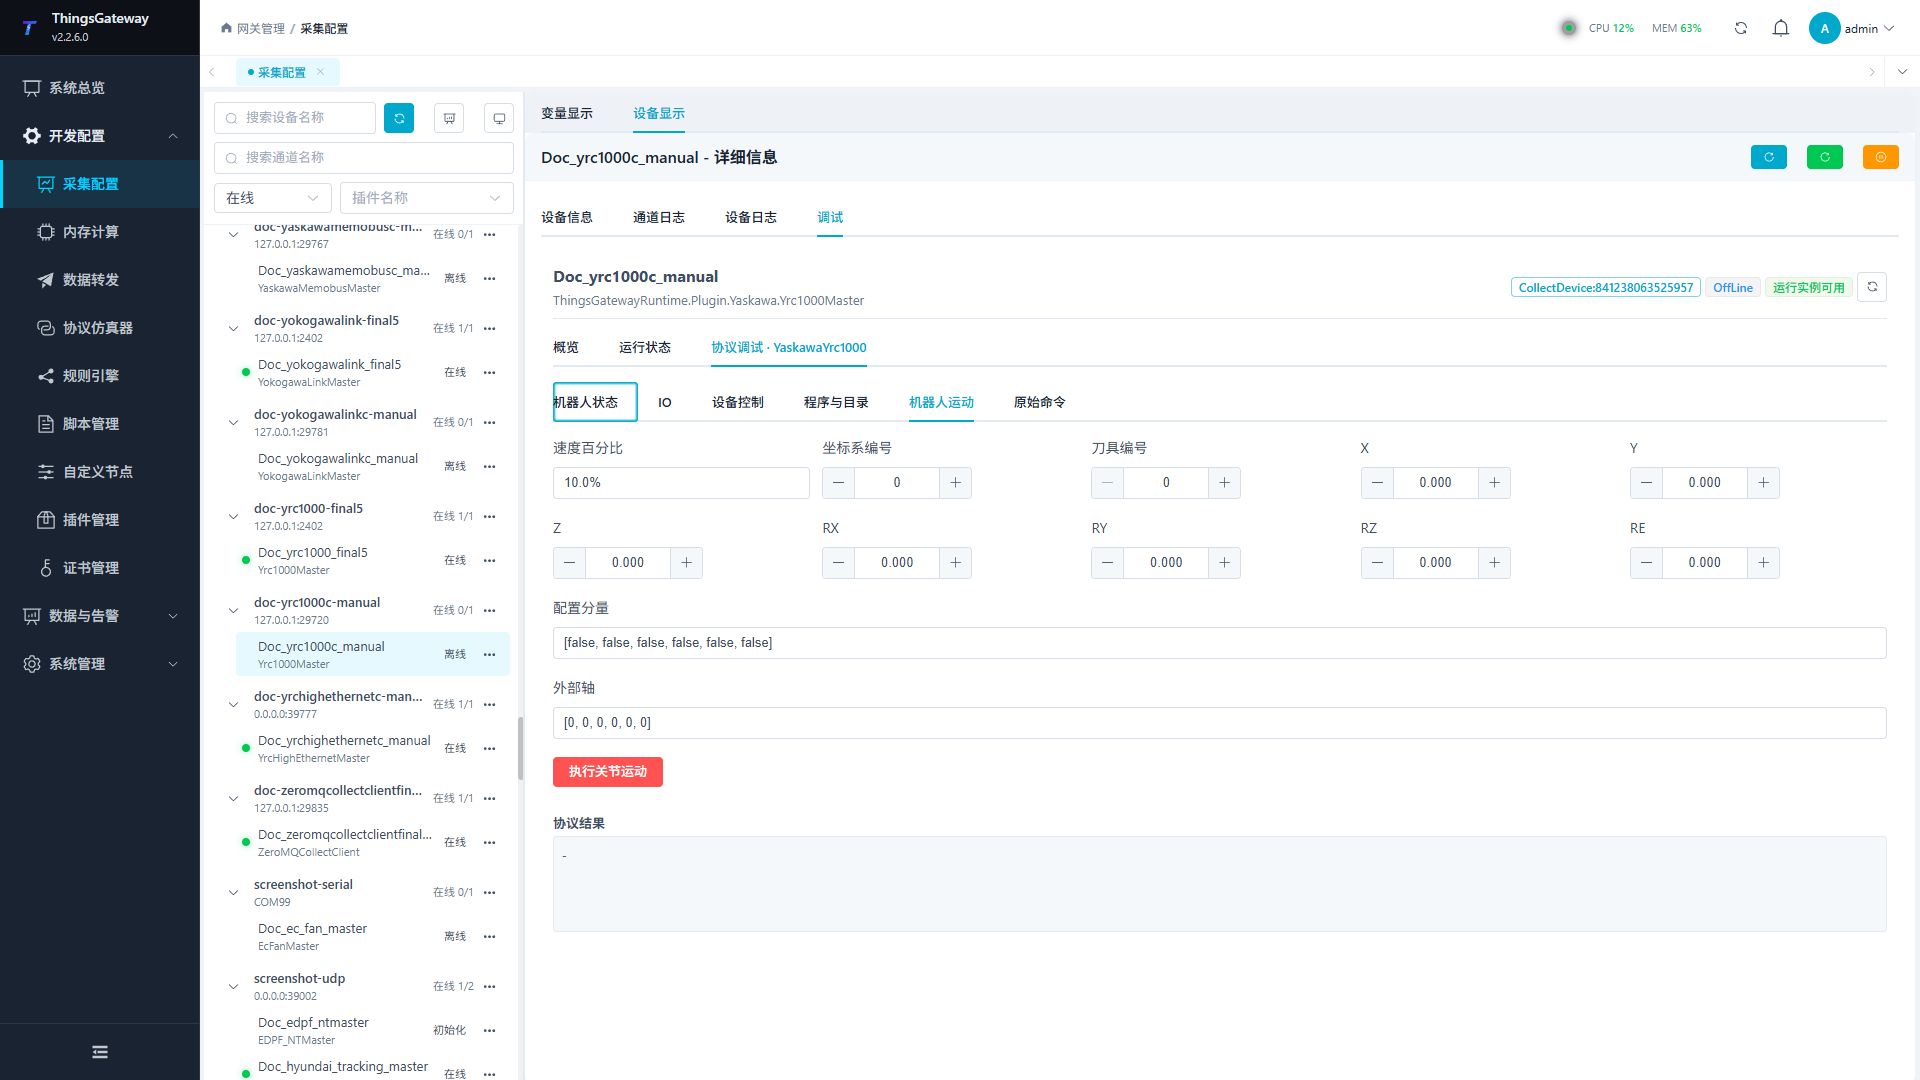
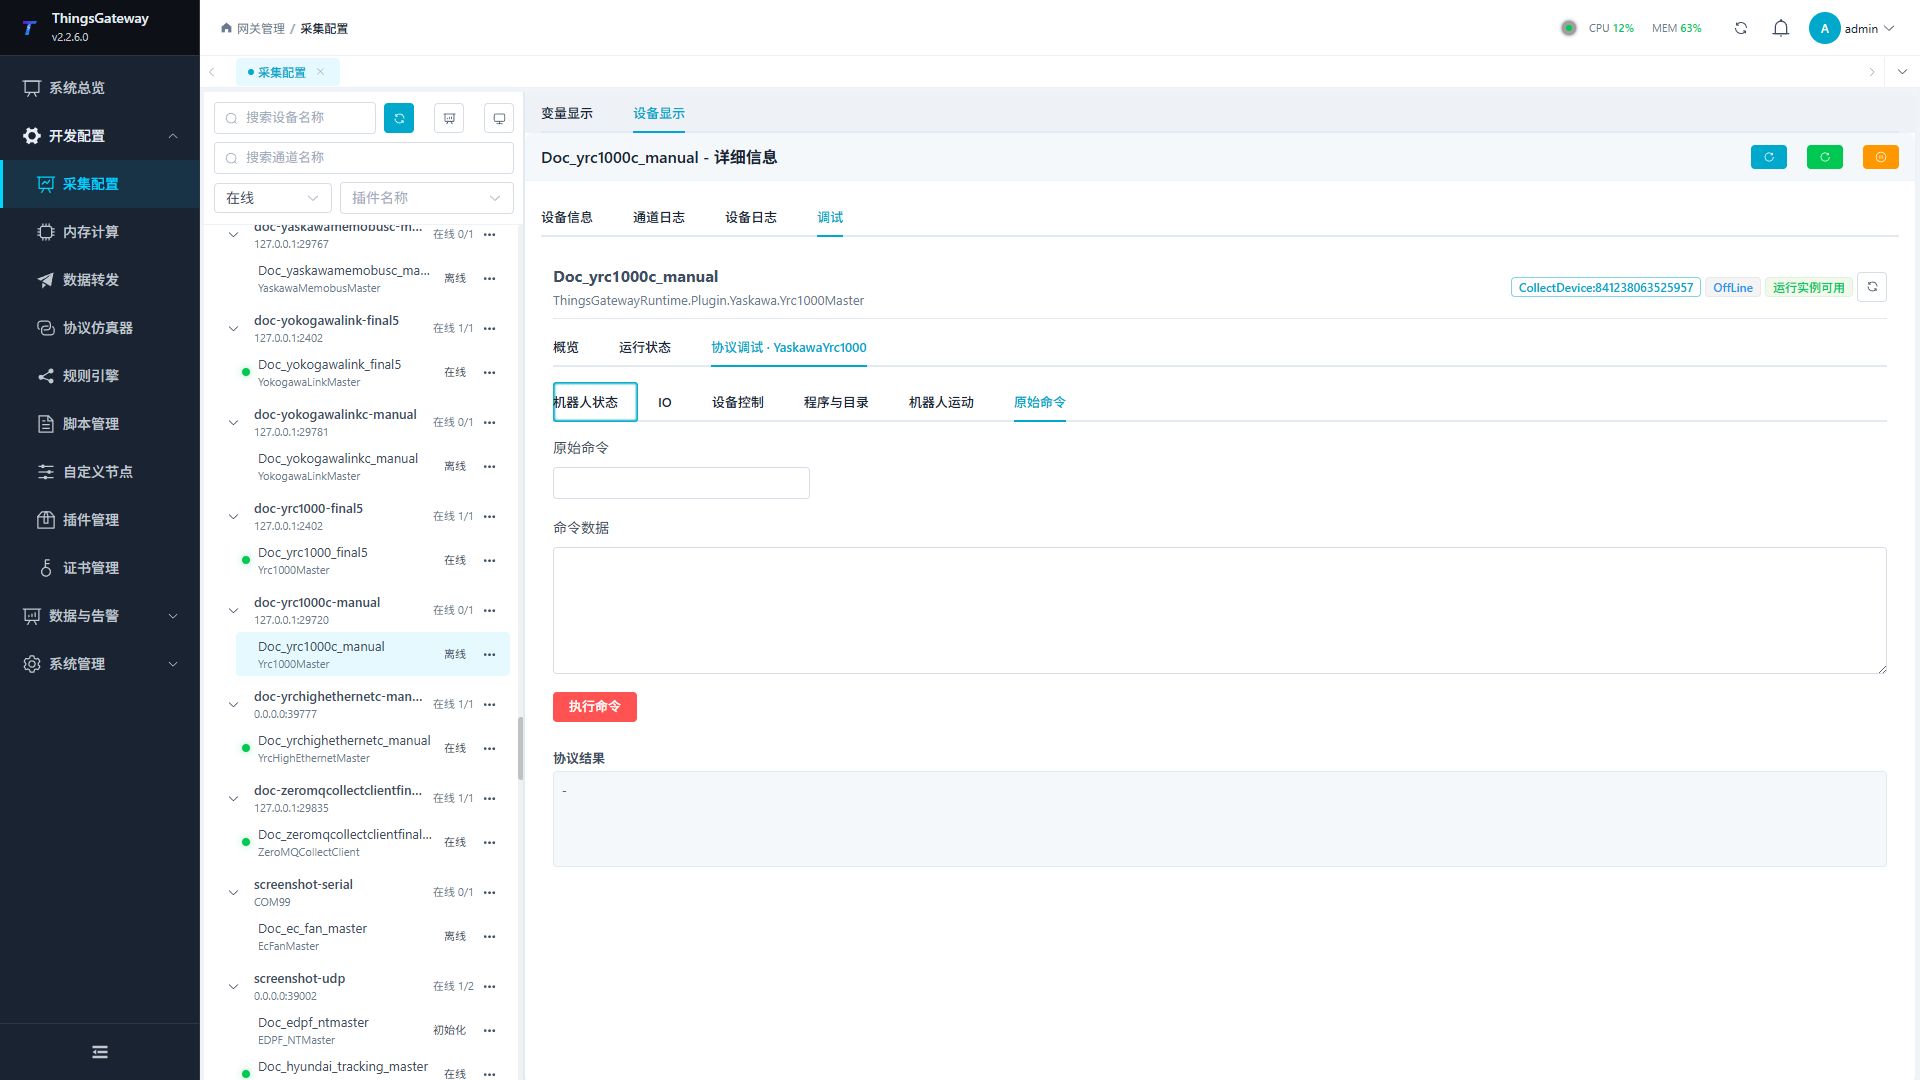
机器人状态、IO、设备控制、程序与目录、机器人运动和原始命令分别对应 YRC1000 的常用诊断与控制操作。
| 功能 | 作用 |
|---|---|
| 机器人状态 | 读取报警、关节/坐标位置、状态、程序序列、用户坐标和控制器变量。 |
| IO | 按起始点读取或写入八的倍数个 IO。 |
| 设备控制 | 执行 HOLD、复位、模式、循环、伺服、联锁和消息显示。 |
| 程序与目录 | 启动、删除或设置主程序和程序序列。 |
| 机器人运动 | 执行关节动作,属于最高风险的运动控制。 |
| 原始命令 | 发送当前控制器支持的文本命令和可选数据。 |
调试要点
先读取报警、姿态、状态、作业、坐标和变量;IO、伺服、模式、程序、运动和原始命令前必须二次确认。
验证重点
- 先读取报警、关节位置、坐标位置、状态和程序序列,确认与示教器一致。
- 读取一个控制器变量和一段 IO,核对变量类型、地址以及 IO 长度为八的倍数。
- 确认“控制器类型”与现场 YRC1000/YRC100 匹配,七轴 Re 字段解析应符合实际控制器。
- HOLD、复位、模式、循环、伺服、联锁、程序和 IO 写入必须在维护模式、现场清场并准备急停后执行。
- 关节动作只允许使用经过离线校验的测试位置;原始命令只使用官方说明书中已确认的命令。
排障差异
- 所有状态都无法读取:检查 TCP 地址、端口、控制器远程命令服务和当前模式。
- 位置字段数量或顺序错误:核对“控制器类型”以及是否存在外部轴或 YRC100 的 Re 字段。
- IO 读写失败:起始点和长度必须符合控制器要求,长度使用八的倍数。
- 程序控制失败:核对程序名、主程序、当前行号、伺服和联锁状态以及远程权限。
- 运动命令被拒绝:确认机器人处于允许运动的模式、目标模型完整、急停释放且安全区域已清空。
- 原始命令返回错误:核对命令和可选数据格式,禁止重复发送未知控制命令。
- 特殊方法执行失败:核对方法参数和权限;控制、写入或复位类方法还需确认设备处于允许操作的状态。