Estun 机器人
插件用途
通过固定 Modbus TCP 接口采集 Estun 机器人寄存器和状态,并提供工程启停、错误复位、工程装卸和全局速度控制。配置页面中的插件名称为“EstunRobotMaster”。
选择入口与支持范围
进入“开发配置 → 采集配置”,创建 TCP 客户端通道和设备,选择“EstunRobotMaster”。支持 Boolean、Byte、常用整数、Float、Double 和 String。
公共通道、变量和数据格式见采集配置。
插件参数
| 参数 | 默认值 | 说明 |
|---|---|---|
| Modbus 帧格式 | ModbusTcp | 固定使用 Modbus TCP。 |
| 机器人站号 | 1 | 必须与控制器地址一致。 |
| 保持寄存器单帧上限 | 100 | 状态快照一次读取 100 个保持寄存器。 |
| 其它读写上限 | Modbus 默认值 | 按控制器限制调整 FC1、FC2、FC4、FC15 和 FC16 上限。 |
地址和特殊方法
周期变量使用标准 Modbus 00001、10001、30001、40001 地址;可用 ;s=2; 指定站号、用 ;w=16; 指定写功能码。
| 方法 | 用途 | 参数 |
|---|---|---|
ReadRobotStatusAsync | 读取机器人状态快照 | - |
StartProgramAsync | 启动当前工程 | - |
StopProgramAsync | 停止当前工程 | - |
ResetErrorAsync | 复位机器人错误 | - |
LoadProjectAsync | 装载工程 | projectName:工程名 |
UnloadProjectAsync | 卸载当前工程 | - |
SetGlobalSpeedAsync | 设置全局速度 | value:速度值 |
ResetCommandStatusAsync | 重置命令状态 | - |
除状态读取外,其余方法都可能改变机器人运行状态。执行前必须确认安全区域、运行模式、急停和现场授权。
设备调试
进入“开发配置 → 采集配置”,选择 Estun 设备,打开“调试 → 协议调试 · EstunRobot”。
| 功能 | 作用 |
|---|---|
| 机器人状态 | 刷新机器人和当前工程状态。 |
| 工程控制 | 启动、停止、装载或卸载工程。 |
| 维护控制 | 复位错误、设置全局速度或重置命令状态。 |
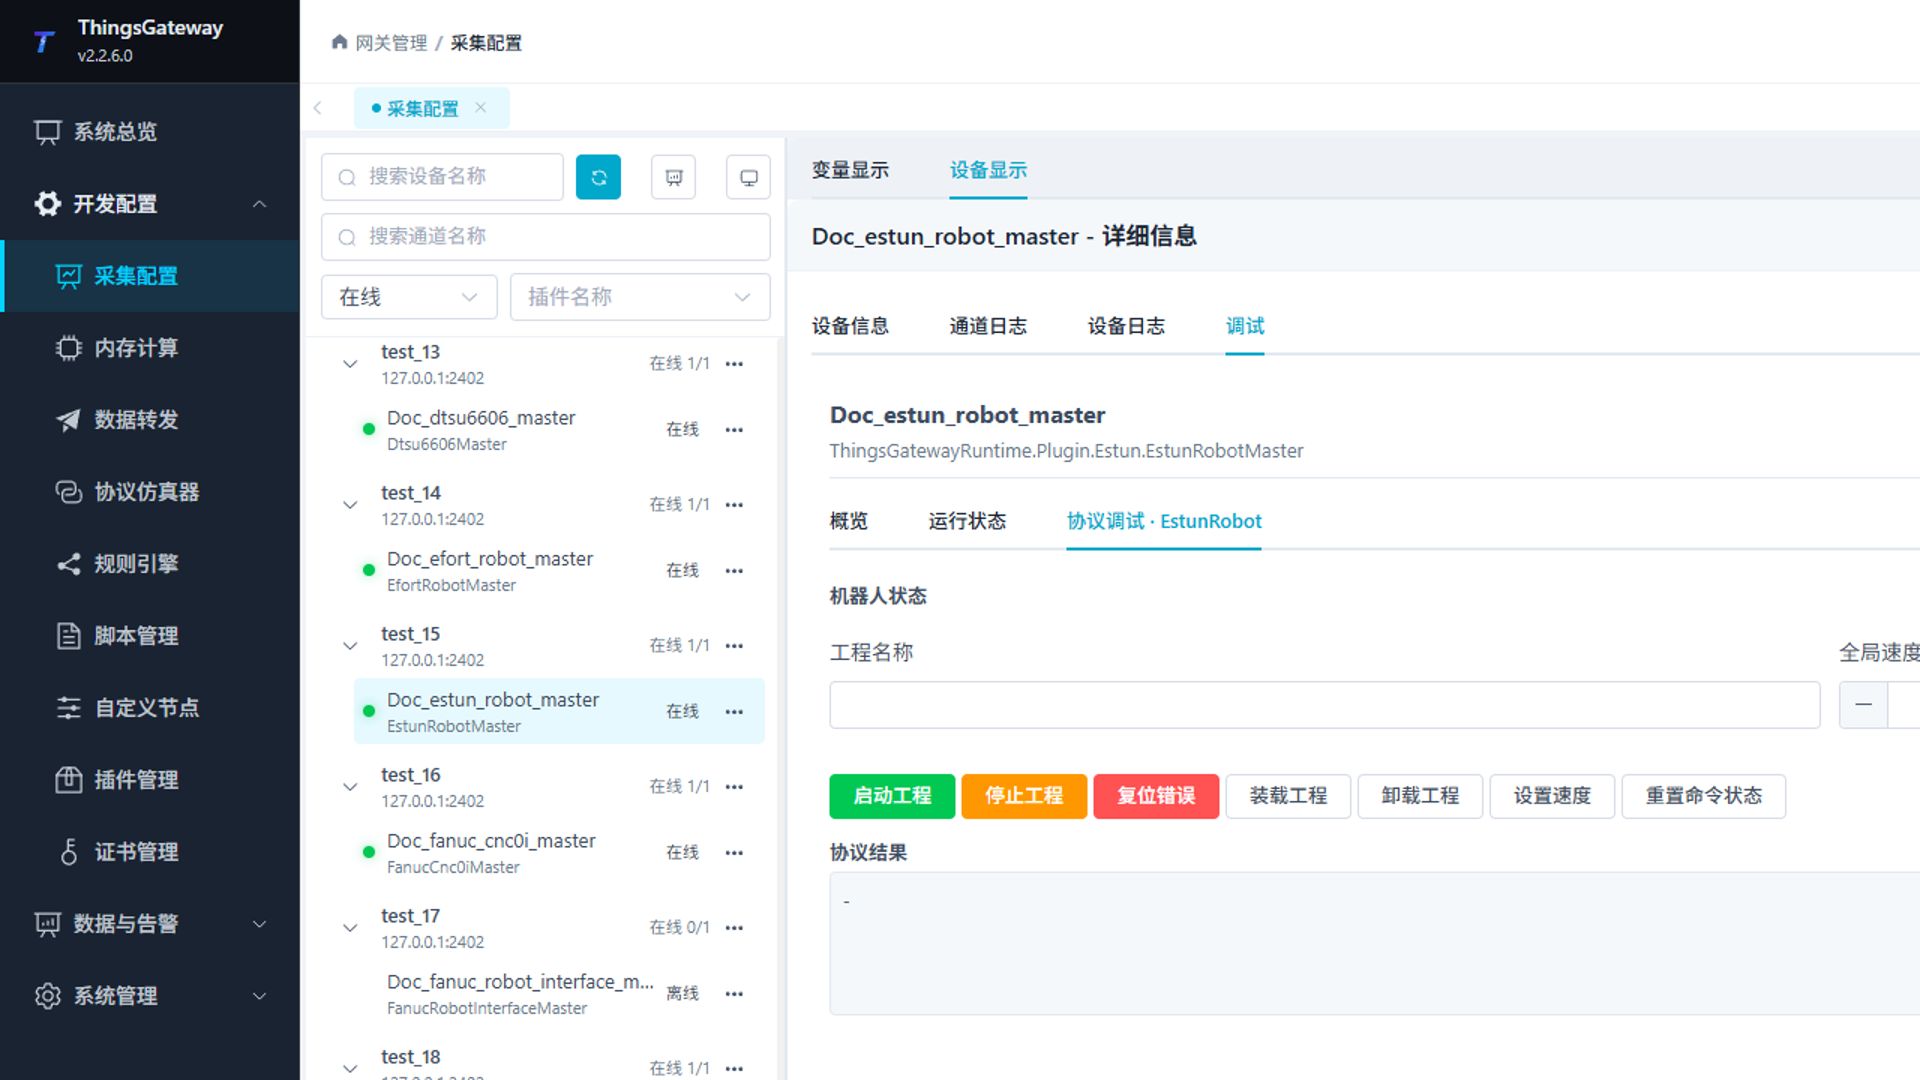
先刷新状态。所有控制按钮都必须在确认机器人不会运动或影响生产后使用。
验证方法
- 确认设备在线,读取机器人状态并与示教器核对。
- 读取一个已确认的寄存器变量。
- 仅在维护窗口内测试一项控制,并确认机器人反馈状态。
常见问题
| 现象 | 检查方法 |
|---|---|
| 无法连接 | 控制器 IP、Modbus TCP 端口、站号和网络。 |
| 状态快照失败 | 保持寄存器范围、单帧上限和控制器权限。 |
| 工程控制被拒绝 | 机器人模式、工程名、急停、报警、联锁和用户权限。 |
| 速度设置无效 | 速度范围、控制器模式和当前程序状态。 |