YamahaRcxMaster
插件用途
Yamaha RCX 多行命令、机器人状态和运动控制驱动
选择入口
进入“开发配置 → 采集配置”,创建设备并在“采集插件”中选择“YamahaRcxMaster”。
支持的通道和数据类型
| 通道类型 | 配置前检查 |
|---|---|
| TCP 客户端 | 确认设备 IP、端口和网关到设备的网络可达性。 |
可选数据类型: 按页面可选项选择
地址规则
- Yamaha RCX 不支持寄存器变量地址,请在变量的其他方法中选择动态方法读取马达、模式、关节、急停或 IO 状态,程序和运动控制也应使用对应动态方法。
特殊方法
| 方法 | 用途 | 参数 |
|---|---|---|
| ReadCommandAsync | 执行 Yamaha RCX 原始命令 | command=单条命令或 CRLF 多命令 |
| ResetAsync | 复位 Yamaha RCX 程序 | 无参数 |
| RunAsync | 运行 Yamaha RCX 程序 | 无参数 |
| StopAsync | 停止 Yamaha RCX 程序 | 无参数 |
| LoadAsync | 装载 Yamaha RCX 程序 | program=程序名,taskId=任务编号 |
| JogXYAsync | 点动 Yamaha RCX 机器人 | axis=带方向轴号,robot=机器人编号 |
| SendJogXYAsync | 发送 Yamaha RCX 点动命令 | axis=带方向轴号,robot=机器人编号 |
| ReadMotorStatusAsync | 读取 Yamaha RCX 马达状态 | 无参数 |
| ReadModeStatusAsync | 读取 Yamaha RCX 模式 | 无参数 |
| ReadJointsAsync | 读取 Yamaha RCX 关节 | 无参数 |
| ReadEmergencyStatusAsync | 读取 Yamaha RCX 急停状态 | 无参数 |
| ReadDIAsync | 读取 Yamaha RCX 输入 | index=输入组索引 |
| ReadDOAsync | 读取 Yamaha RCX 输出 | index=输出组索引 |
写入、启停、复位、装载、删除或控制类方法会改变现场设备状态。执行前应确认设备处于可操作状态,并准备停止或回退措施。
设备调试
进入“开发配置 → 采集配置”,选择当前设备后点击“更多功能”并打开“调试”。
专用调试页
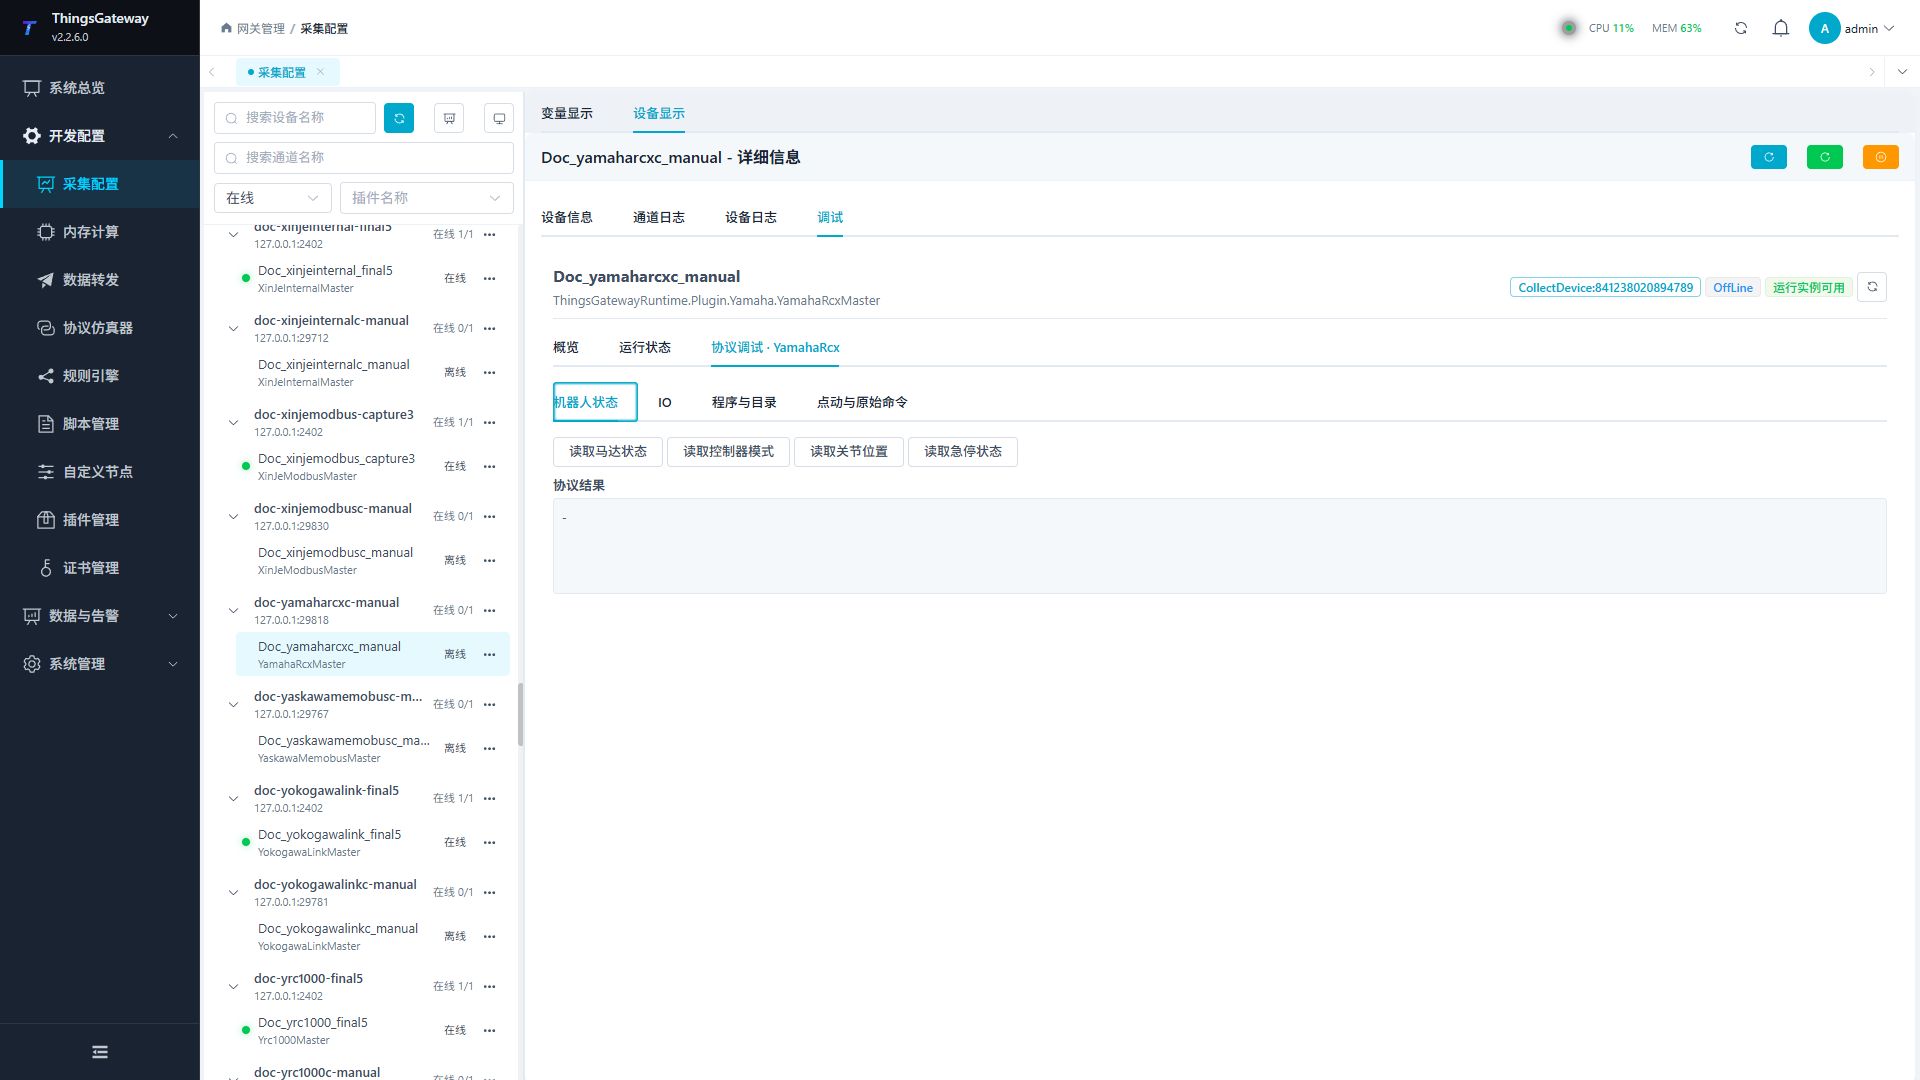
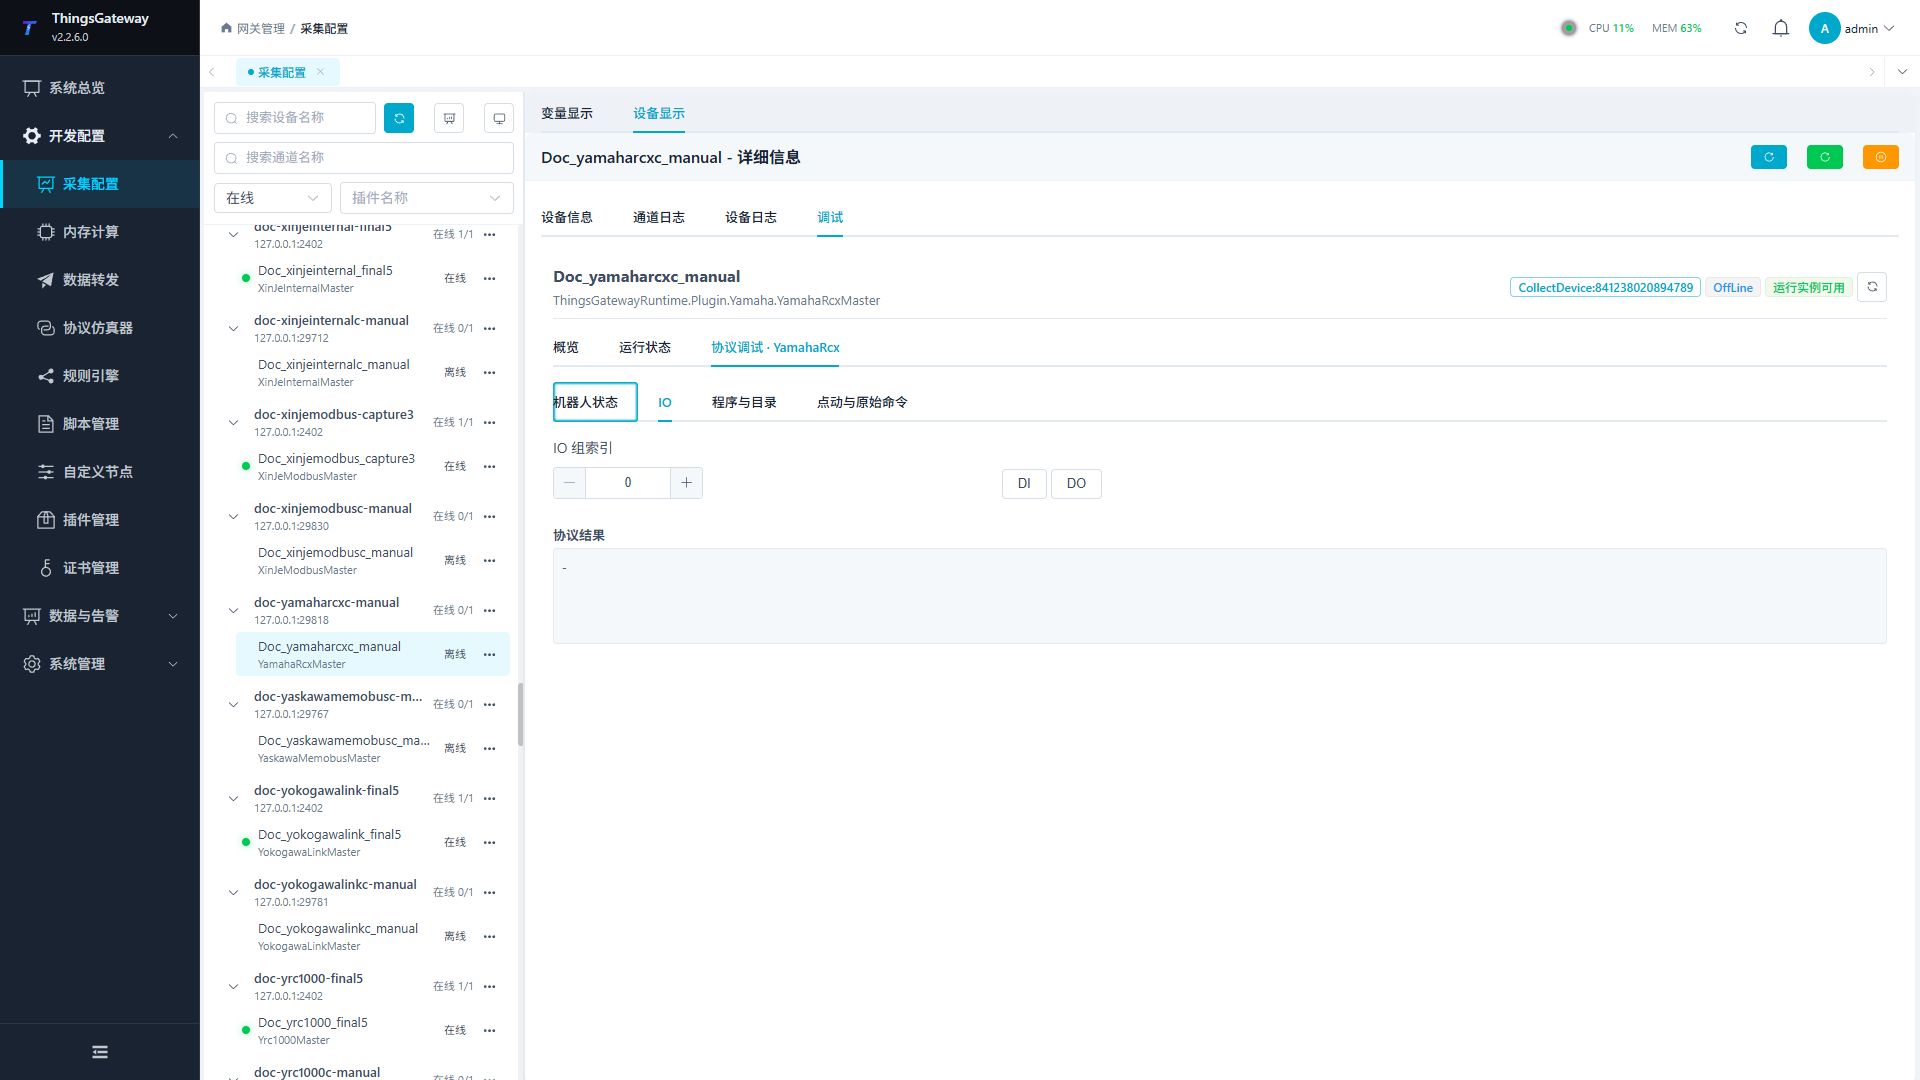
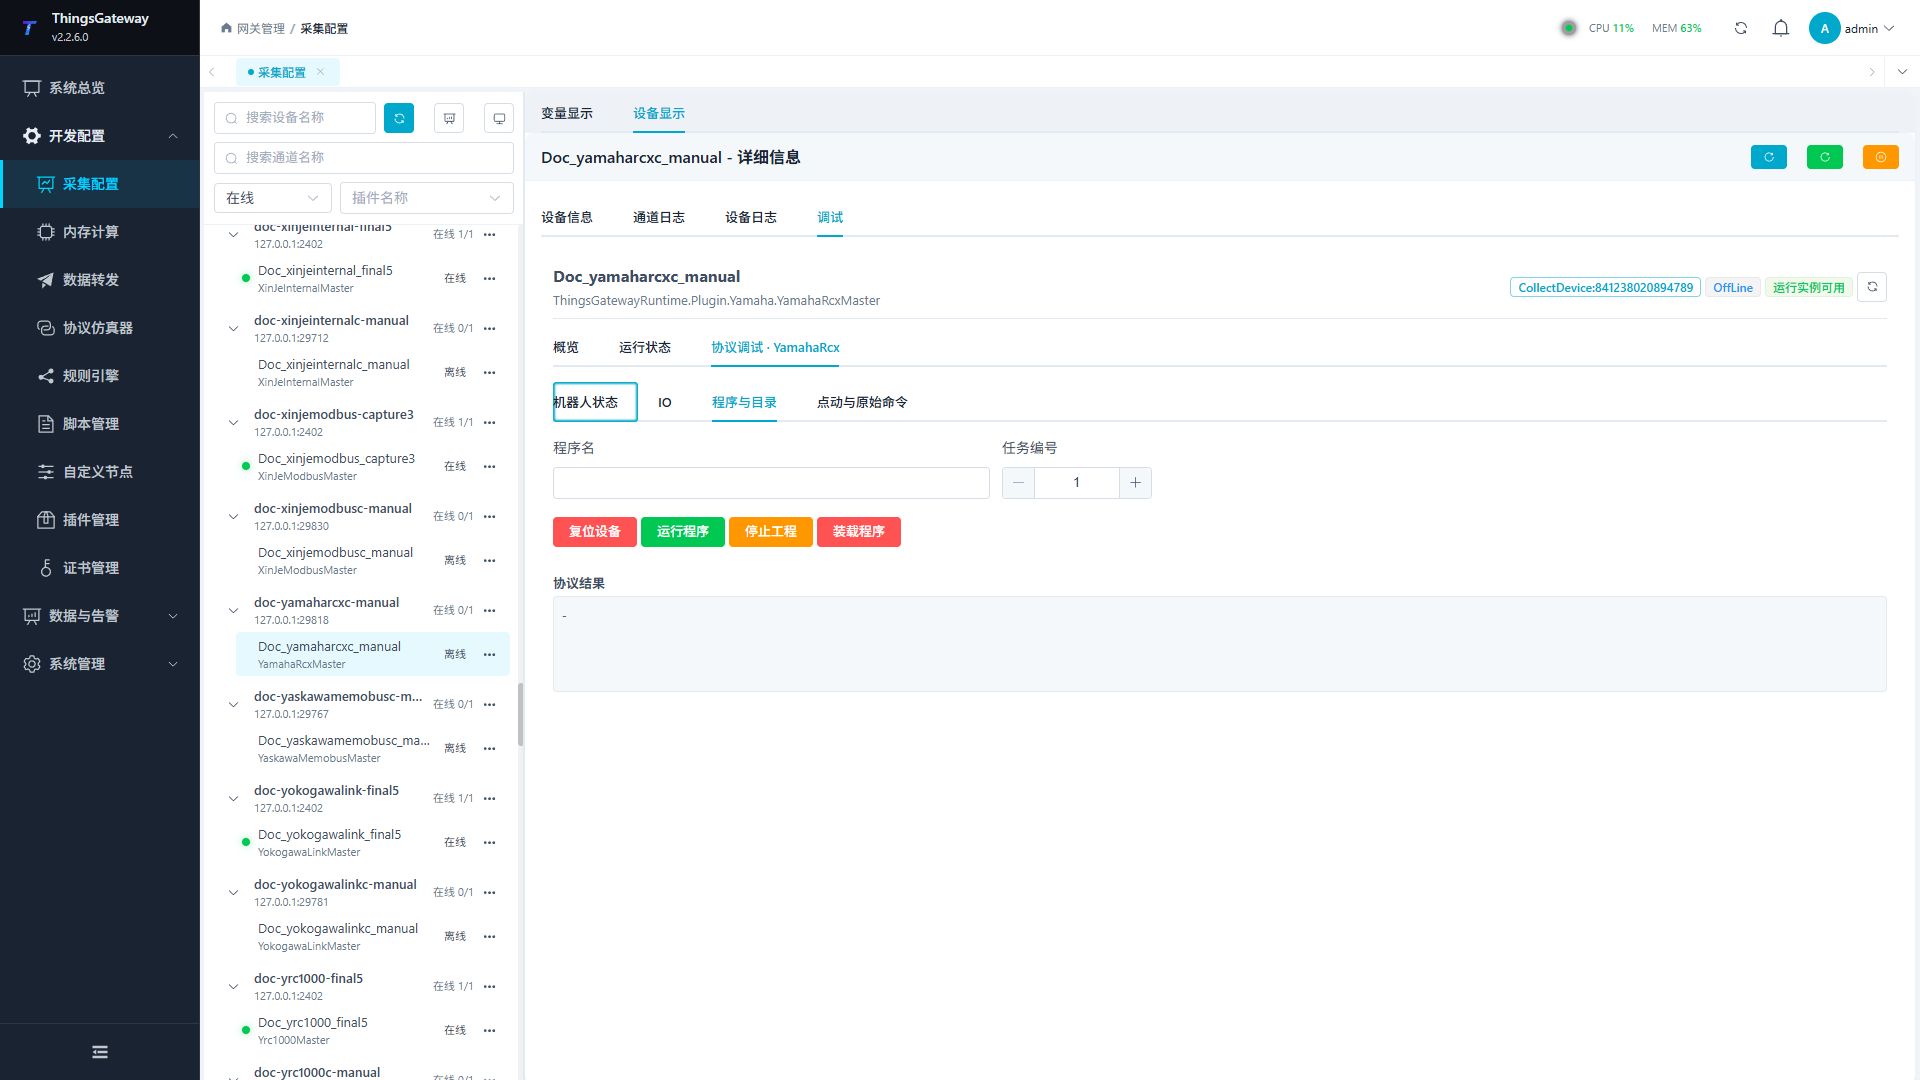
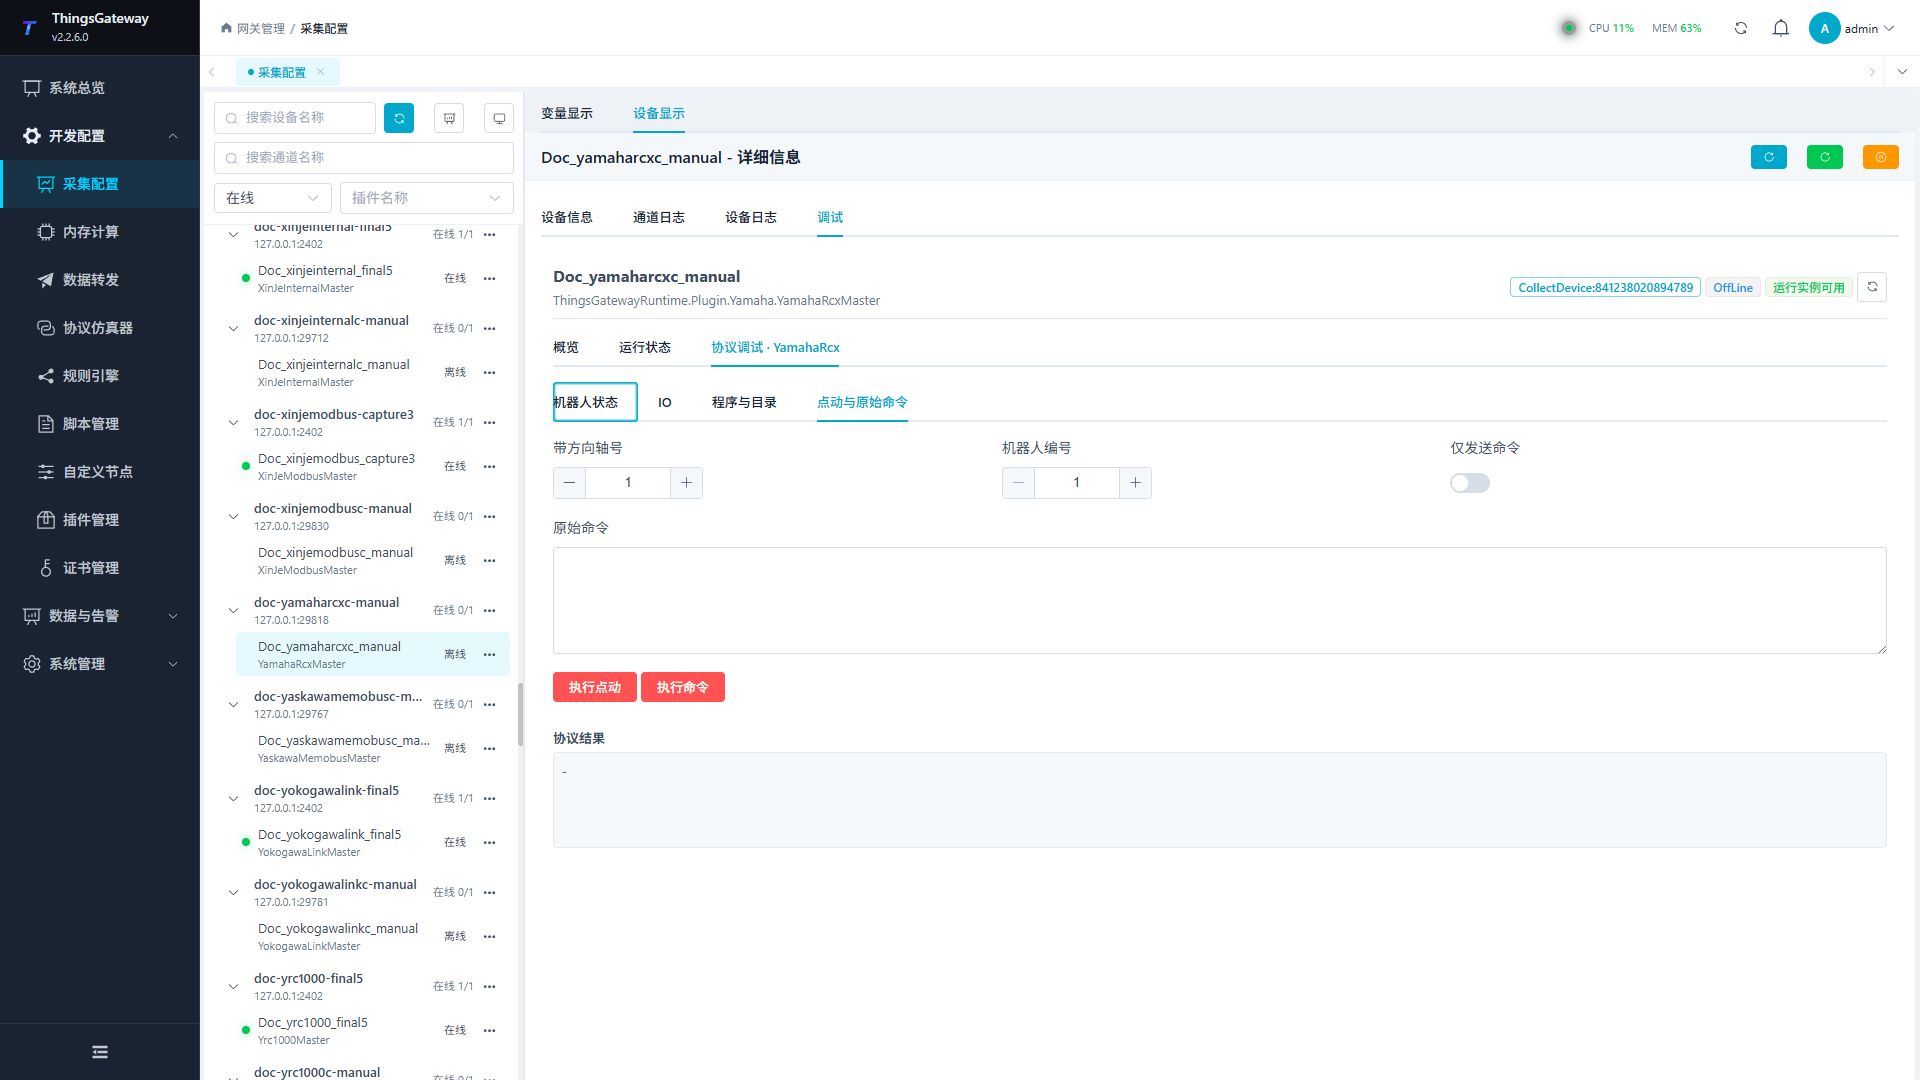
机器人状态查看运行状态,IO 查看输入输出,程序与目录管理程序,点动与原始命令用于控制和发送命令。
| 功能 | 作用 |
|---|---|
| 机器人状态 | 读取马达、模式、关节和急停状态。 |
| IO | 按组读取 DI 和 DO。 |
| 程序与目录 | 装载、运行、停止或复位程序,属于机器人控制。 |
| 点动与原始命令 | 执行轴点动或发送单条/多行原始命令,属于高风险控制。 |
调试要点
先读取电机、模式、关节和急停状态;复位、运行/停止、加载程序、点动和原始命令前必须二次确认。
验证重点
- 先读取马达、模式、关节和急停状态,确认与示教器一致。
- 读取一组 DI 和 DO,核对输入输出状态与现场接线和控制器监视页一致。
- 读取动作保持只读;程序装载、运行、停止、复位和点动必须在维护模式、现场清场并准备急停后执行。
- 点动时确认轴号包含正确方向和机器人编号,先使用项目允许的最小动作验证。
- 原始命令只允许使用当前控制器说明书中已确认的命令,未知多行命令不得执行。
排障差异
- 所有状态都无法读取:检查 TCP 地址、端口、控制器远程命令服务和当前模式。
- 关节或 IO 与示教器不一致:确认机器人编号、IO 组索引和采样时刻一致。
- 程序控制失败:核对程序名、任务编号、马达和急停状态,并确认控制器允许远程运行。
- 点动失败或方向错误:检查带方向轴号、机器人编号和当前坐标模式,禁止在生产区域继续试错。
- 原始命令返回错误:拆成单条命令验证,并核对 CRLF 多命令格式。
- 特殊方法执行失败:核对方法参数和权限;控制、写入或复位类方法还需确认设备处于允许操作的状态。