EfortRobotMaster
插件用途
Efort 机器人运行状态和位姿快照采集驱动
选择入口
进入“开发配置 → 采集配置”,创建设备并在“采集插件”中选择“EfortRobotMaster”。
支持的通道和数据类型
| 通道类型 | 配置前检查 |
|---|---|
| TCP 客户端 | 确认设备 IP、端口和网关到设备的网络可达性。 |
可选数据类型: 按页面可选项选择
地址规则
- Efort 机器人状态协议不支持寄存器变量地址,请使用读取机器人状态动态方法获取完整状态快照。
特殊方法
| 方法 | 用途 | 参数 |
|---|---|---|
| ReadRobotSnapshotAsync | 读取机器人状态 | 无参数 |
设备调试
进入“开发配置 → 采集配置”,选择当前设备后点击“更多功能”并打开“调试”。
专用调试页
协议调试页只提供机器人状态快照读取,不包含写入或运动控制。
| 功能 | 作用 |
|---|---|
| 刷新状态快照 | 读取机器人当前运行状态和位姿,并显示本次请求成功或失败。 |
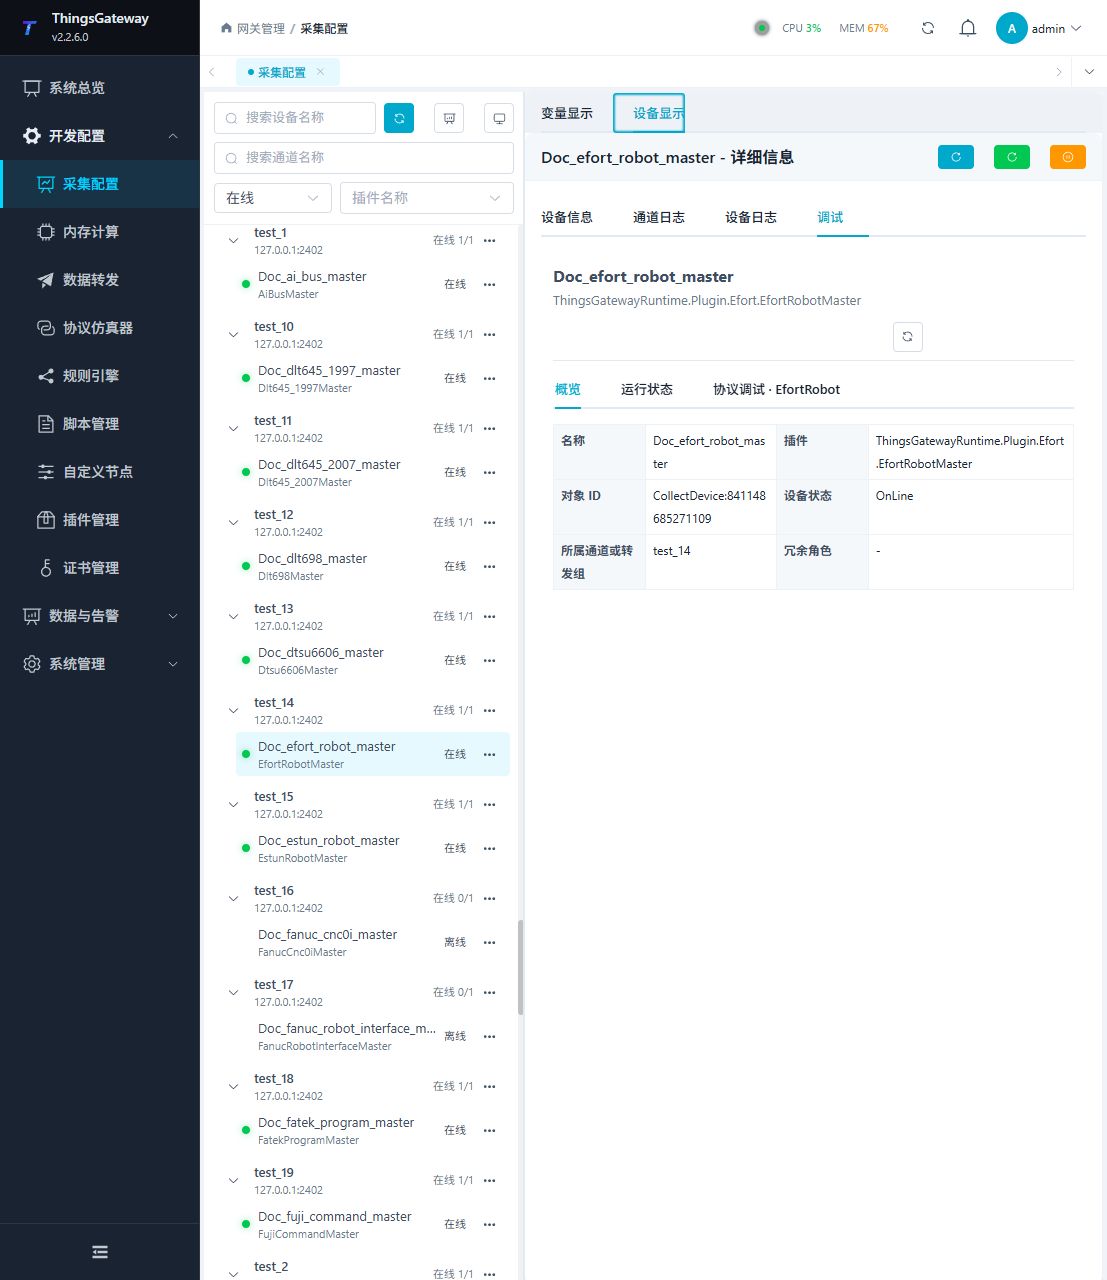
调试要点
刷新状态快照确认连接和当前位置,本页没有写入操作。
验证重点
- 点击刷新读取状态快照,确认请求状态为成功。
- 核对机器人运行状态、关节或位姿数据与示教器当前显示一致。
- 连续刷新两次,确认机器人静止时数据稳定,机器人移动时位姿随现场状态更新。
- 本插件不使用寄存器变量地址,也不提供写入操作;不要为它配置普通轮询变量或控制点。
排障差异
- 状态快照没有返回:检查机器人 IP、端口、网关到控制器的网络连通性,以及控制器是否开放状态接口。
- 快照返回但内容为空或不完整:查看设备日志中的响应解析错误,并确认控制器固件和当前状态报文格式匹配。
- 位姿与示教器不一致:确认比较的是同一坐标系、同一机器人和同一采样时刻。