HyundaiTrackingMaster
插件用途
Hyundai 机器人 UDP 跟踪状态和位置增量控制驱动
选择入口
进入“开发配置 → 采集配置”,创建设备并在“采集插件”中选择“HyundaiTrackingMaster”。
支持的通道和数据类型
| 通道类型 | 配置前检查 |
|---|---|
| UDP | 确认本地绑定地址、端口和防火墙规则,并核对报文来源。 |
可选数据类型: Boolean、String、Int32、Double
插件参数
连接配置
| 参数 | 说明 |
|---|---|
| 机器人来源 IP | 填写:文本输入。机器人来源 IP;留空时接受任意来源 |
地址规则
- tracking、source、command、state、count、x、y、z、rx、ry、rz
特殊方法
| 方法 | 用途 | 参数 |
|---|---|---|
| ReadLatestFrameAsync | 读取现代机器人最近跟踪帧 | 无参数 |
| WriteIncrementAsync | 发送现代机器人六轴增量 | x,y,z=毫米;rx,ry,rz=角度 |
| WriteIncrementArrayAsync | 发送现代机器人增量数组 | values=六个位置和角度增量 |
| SendFrameAsync | 发送现代机器人原始跟踪帧 | data=强类型跟踪数据 |
| MoveXAsync | 现代机器人 X 轴增量 | value=毫米 |
| MoveYAsync | 现代机器人 Y 轴增量 | value=毫米 |
| MoveZAsync | 现代机器人 Z 轴增量 | value=毫米 |
| RotateXAsync | 现代机器人 X 轴旋转增量 | value=角度 |
| RotateYAsync | 现代机器人 Y 轴旋转增量 | value=角度 |
| RotateZAsync | 现代机器人 Z 轴旋转增量 | value=角度 |
写入、启停、复位、装载、删除或控制类方法会改变现场设备状态。执行前应确认设备处于可操作状态,并准备停止或回退措施。
设备调试
进入“开发配置 → 采集配置”,选择当前设备后点击“更多功能”并打开“调试”。
专用调试页
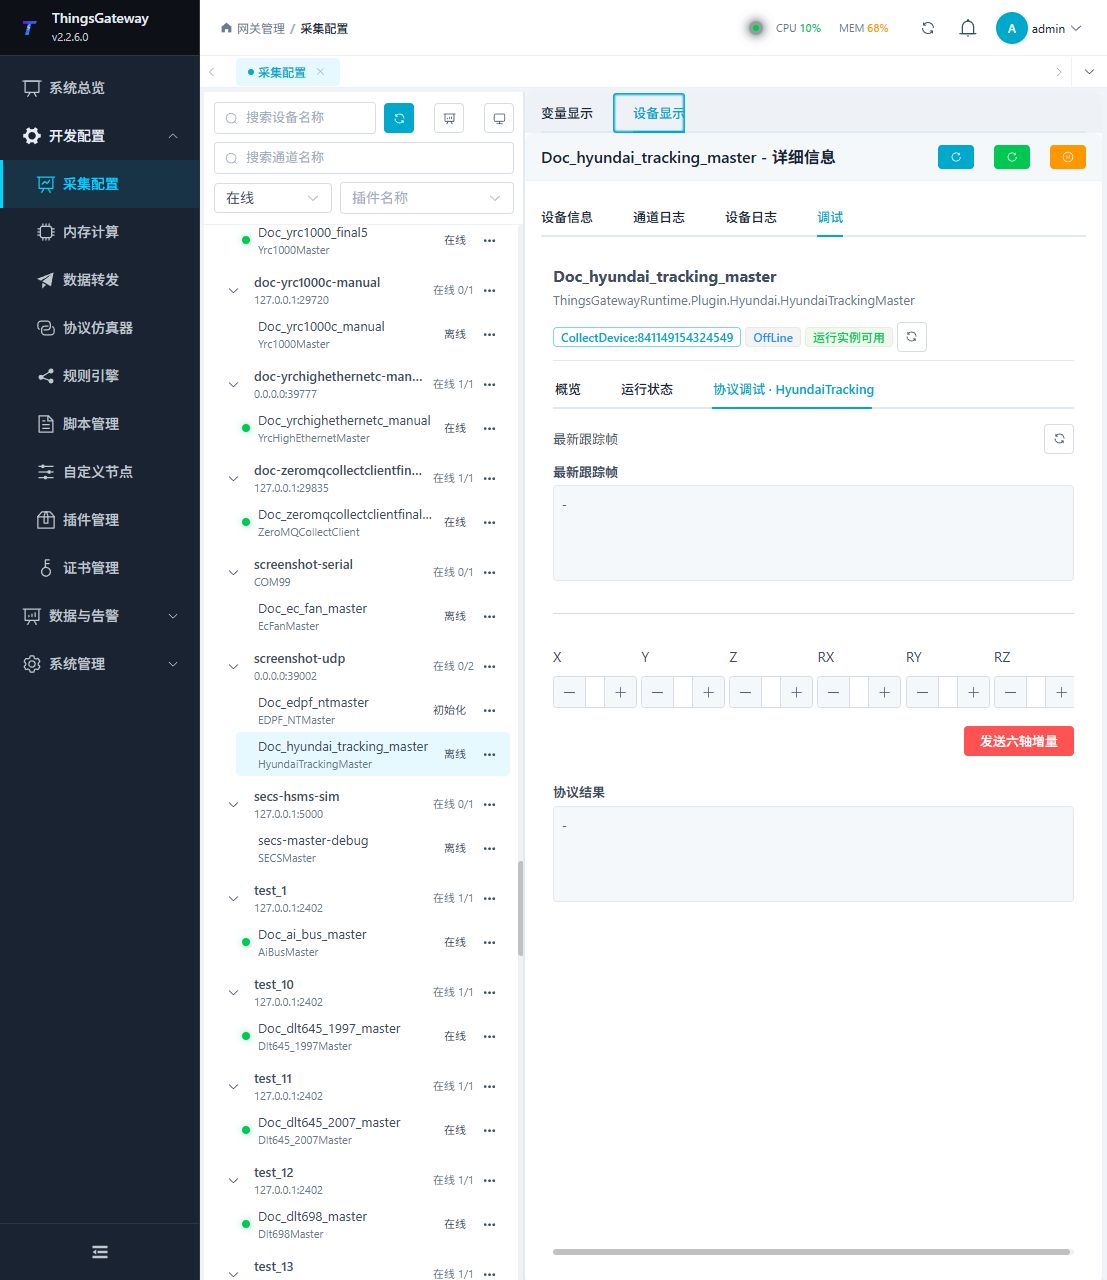
协议调试页提供最近跟踪帧读取和六轴位置增量发送。
| 功能 | 作用 |
|---|---|
| 刷新跟踪帧 | 读取插件最近收到的 UDP 跟踪帧,不向机器人发送控制。 |
| 发送位置增量 | 一次发送 X、Y、Z、Rx、Ry、Rz 六个增量,会改变机器人运动或姿态。 |
| 调试结果 | 显示跟踪帧内容,或本次增量写入的结果和错误。 |
调试要点
先刷新跟踪帧;写入 X/Y/Z 与 Rx/Ry/Rz 增量会影响机器人姿态,执行前必须二次确认。
验证重点
- 先刷新跟踪帧,确认
source、command、state、位置和姿态字段与机器人当前状态一致。 - 让机器人控制器发送下一帧,确认
count和对应变量采集时间继续更新。 - 配置了“机器人来源 IP”时,确认只接受该地址的 UDP 报文;留空时要避免其它来源报文进入同一监听端口。
- 只有在机器人处于允许远程增量控制的安全模式、现场人员已确认并准备急停时,才使用增量发送功能。
排障差异
- 刷新后没有跟踪帧:检查 UDP 监听地址、端口、防火墙以及机器人是否正在主动发送跟踪报文。
- 有报文但插件没有更新:核对“机器人来源 IP”和实际来源地址,并查看报文解析错误。
- 位置或姿态方向不符合预期:核对机器人坐标系、位置单位和角度方向,不要直接在生产轨迹上试错。
- 增量写入失败:确认机器人当前模式允许外部跟踪控制,并检查六个增量值及控制器返回状态。
- 特殊方法执行失败:核对方法参数和权限;控制、写入或复位类方法还需确认设备处于允许操作的状态。