ABB Robot Web Services
插件用途
通过 ABB Robot Web Services(RWS)读取控制器状态、IO、关节、机器人目标、RAPID 任务和事件日志。配置页面中的插件名称为“AbbWebApiMaster”。
公共设备、变量和执行间隔见采集配置。本页只说明 ABB RWS 连接、地址、方法和调试功能。
选择入口
进入“开发配置 → 采集配置”,创建设备并选择“AbbWebApiMaster”。连接由插件直接建立,不需要配置公共 TCP、UDP 或串口通道参数。
支持范围
| 项目 | 说明 |
|---|---|
| 通道 | 插件内置 HTTP/HTTPS 连接。 |
| 数据类型 | 仅 String;复杂结果以文本或 JSON 字符串返回。 |
| 写入 | 普通变量不支持写入;需要控制请求时使用明确的原始 POST 方法。 |
插件参数
| 参数 | 默认值 | 取值范围 | 说明 |
|---|---|---|---|
| 机器人主机 | 127.0.0.1 | 主机名或 IP | 只填写主机,不要包含协议、端口或路径。 |
| Web API 端口 | 80 | 1~65535 | ABB RWS 监听端口。 |
| 使用 HTTPS | 否 | 是 / 否 | 启用后使用 HTTPS 访问机器人。 |
| 用户名 | - | - | 机器人要求认证时填写。 |
| 密码 | - | - | 与用户名配套的认证密码。 |
| 允许无效服务端证书 | 否 | 是 / 否 | 只用于已确认可信的自签名控制器证书。 |
| 请求超时毫秒 | 3000 | 1~600000 | 单次 RWS 请求超时。 |
| 最大响应字节数 | 1048576 | 1~16777216 | 超过该大小的响应将失败,防止异常大响应占用内存。 |
变量地址
所有变量的数据类型选择 String。
| 地址 | 返回内容 |
|---|---|
CtrlState、ErrorState、SpeedRatio、OperationMode | 控制器状态、错误状态、速度比例、操作模式。 |
jointtarget、PhysicalJoints、robtarget | 关节目标、物理关节和机器人目标。 |
ioin、ioout、io2in、io2out、ServoEnable | 本机/扩展 IO 和伺服使能信号。 |
log、logN、system | 事件日志和系统信息;logN 中的 N 为日志数量。 |
RapidExecution、RapidTasks | RAPID 执行状态和任务列表。 |
特殊方法
在变量的“特殊方法”中选择方法,变量地址填写下表参数。
| 页面选择值 | 用途 | 参数 |
|---|---|---|
GetRawAsync | 执行原始 GET | path=源站相对路径 |
PostRawAsync | 执行原始 POST | path,body,contentType |
GetCtrlStateAsync | 读取控制器状态 | 无参数 |
GetErrorStateAsync | 读取错误状态 | 无参数 |
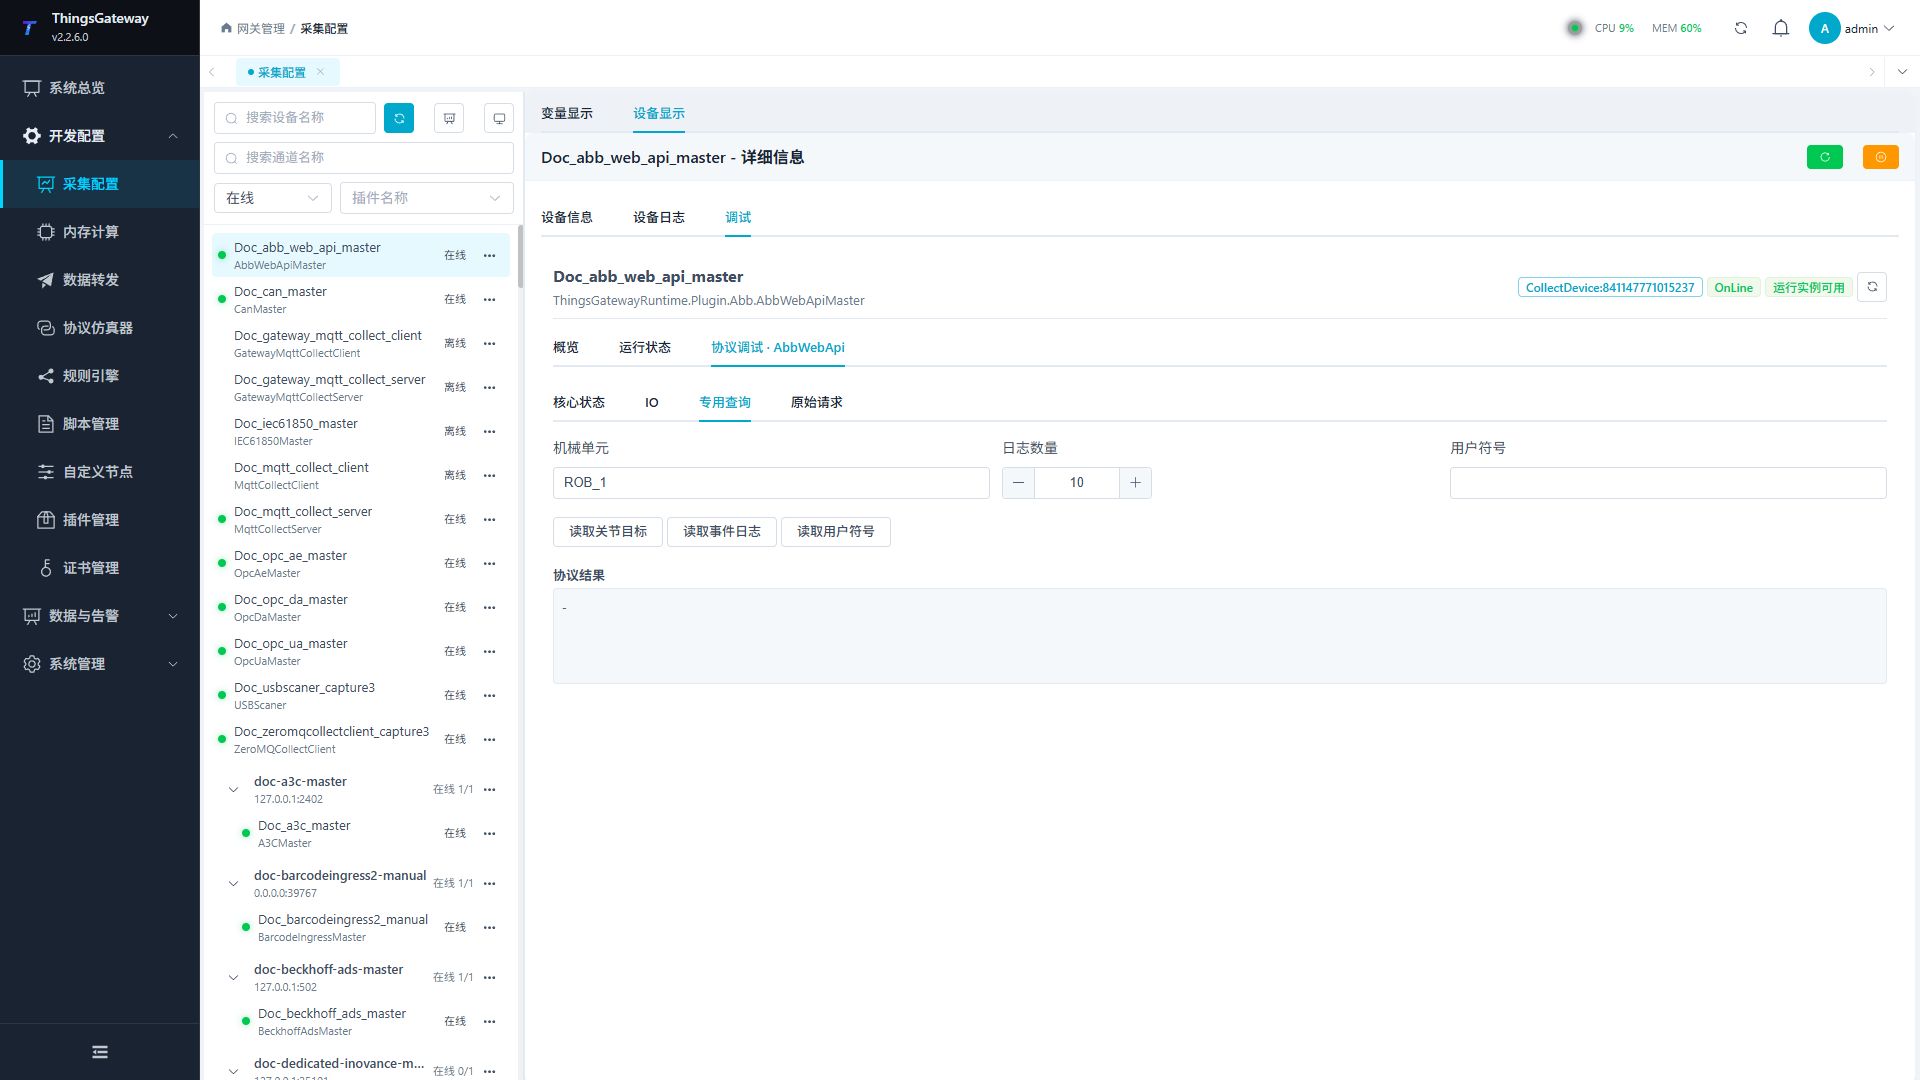
GetJointTargetAsync | 读取关节目标 | mechanicalUnit,默认 ROB_1 |
GetSpeedRatioAsync | 读取速度比例 | 无参数 |
GetOperationModeAsync | 读取操作模式 | 无参数 |
GetIoInAsync / GetIoOutAsync | 读取本机输入/输出 | 无参数 |
GetIo2InAsync / GetIo2OutAsync | 读取扩展输入/输出 | 无参数 |
GetLogAsync | 读取事件日志 | logCount,默认 10 |
GetSystemAsync | 读取系统信息 | 无参数 |
GetRobotTargetAsync | 读取机器人目标 | 无参数 |
GetServoEnableAsync | 读取伺服使能信号 | 无参数 |
GetRapidExecutionAsync | 读取 RAPID 执行状态 | 无参数 |
GetRapidTasksAsync | 读取 RAPID 任务 | 无参数 |
GetUserValueAsync | 读取用户数值 | name=用户符号名称 |
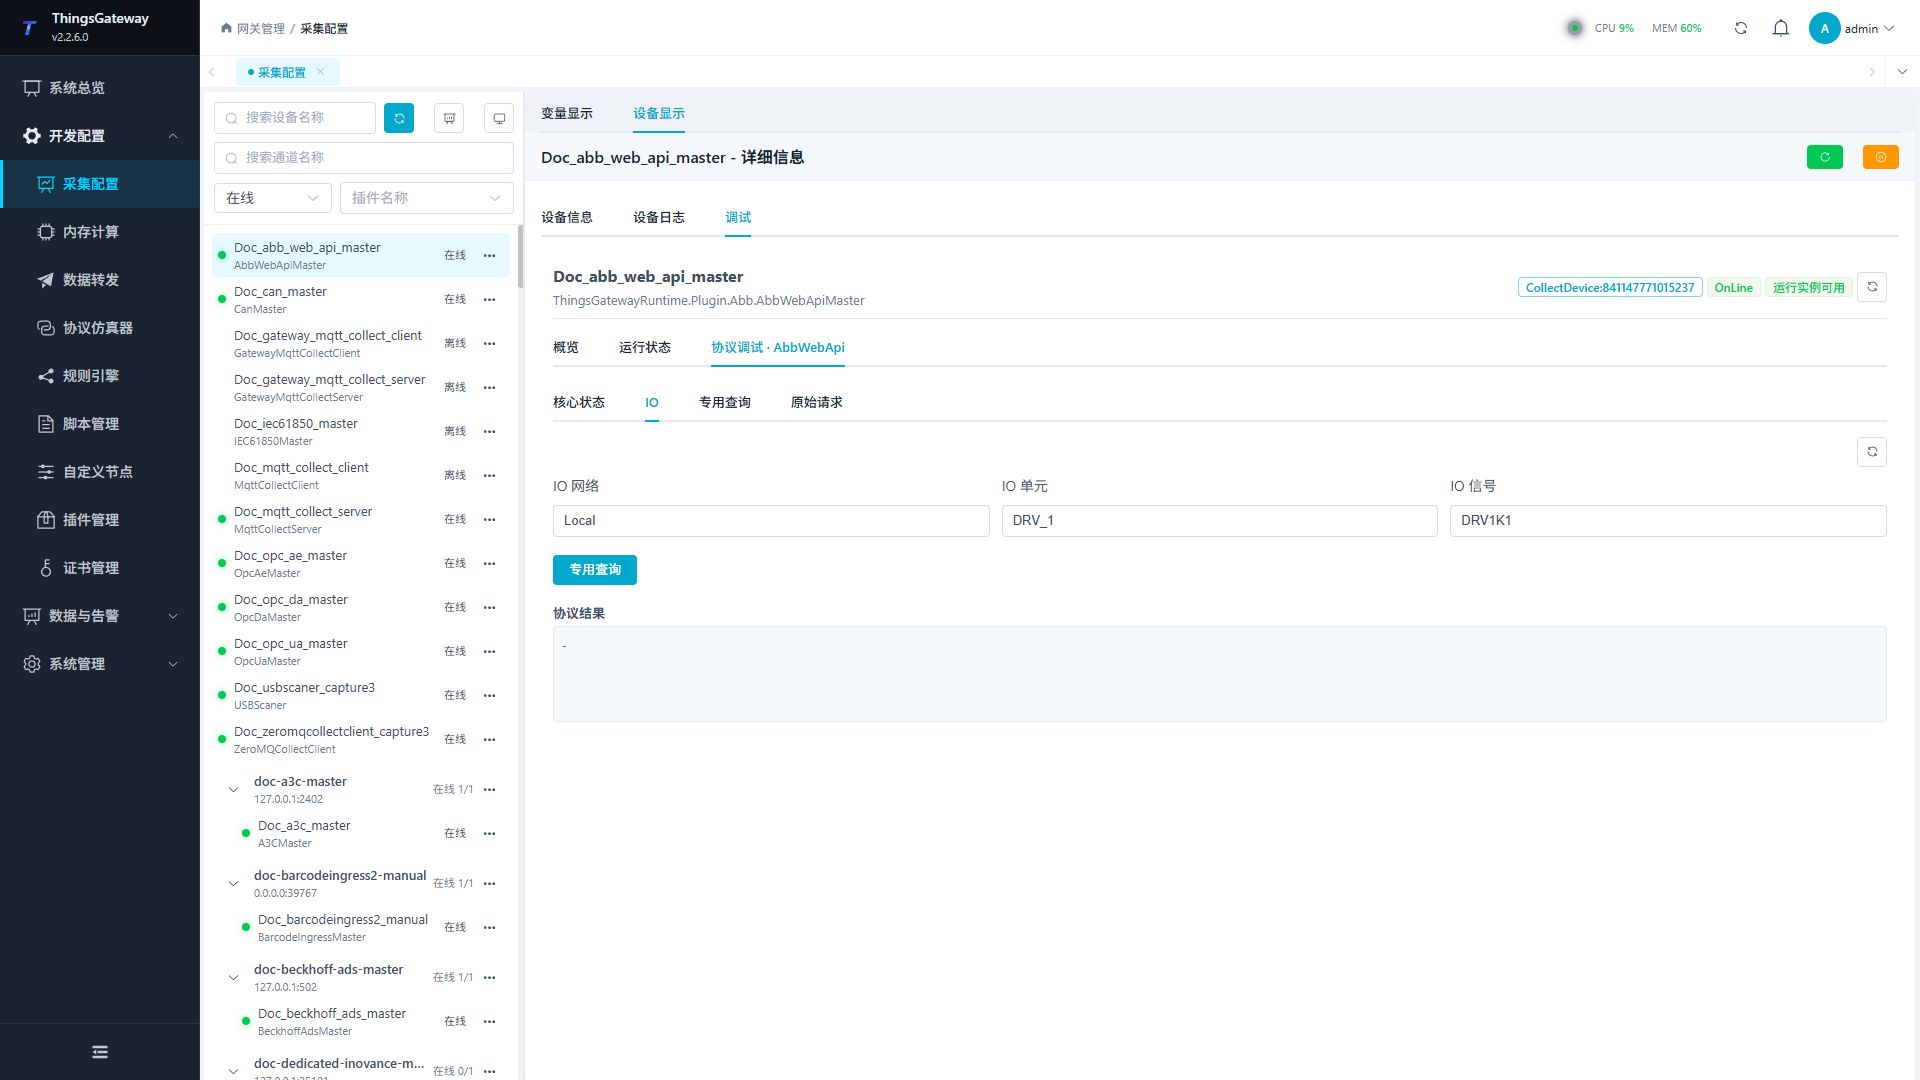
GetIoSignalAsync | 读取指定 IO 信号 | network,unit,signal,默认 Local,DRV_1,DRV1K1 |
设备调试
进入“开发配置 → 采集配置”,选择 ABB RWS 设备,打开“调试 → 协议调试 · AbbWebApi”。
| 功能 | 作用 |
|---|---|
| 核心状态 | 查看控制器状态、认证和连接结果。 |
| IO | 按网络、单元和信号查询指定 IO。 |
| 专用查询 | 查询关节、日志和用户符号。 |
| 原始请求 | 执行指定 RWS 相对路径的 GET 或 POST。 |
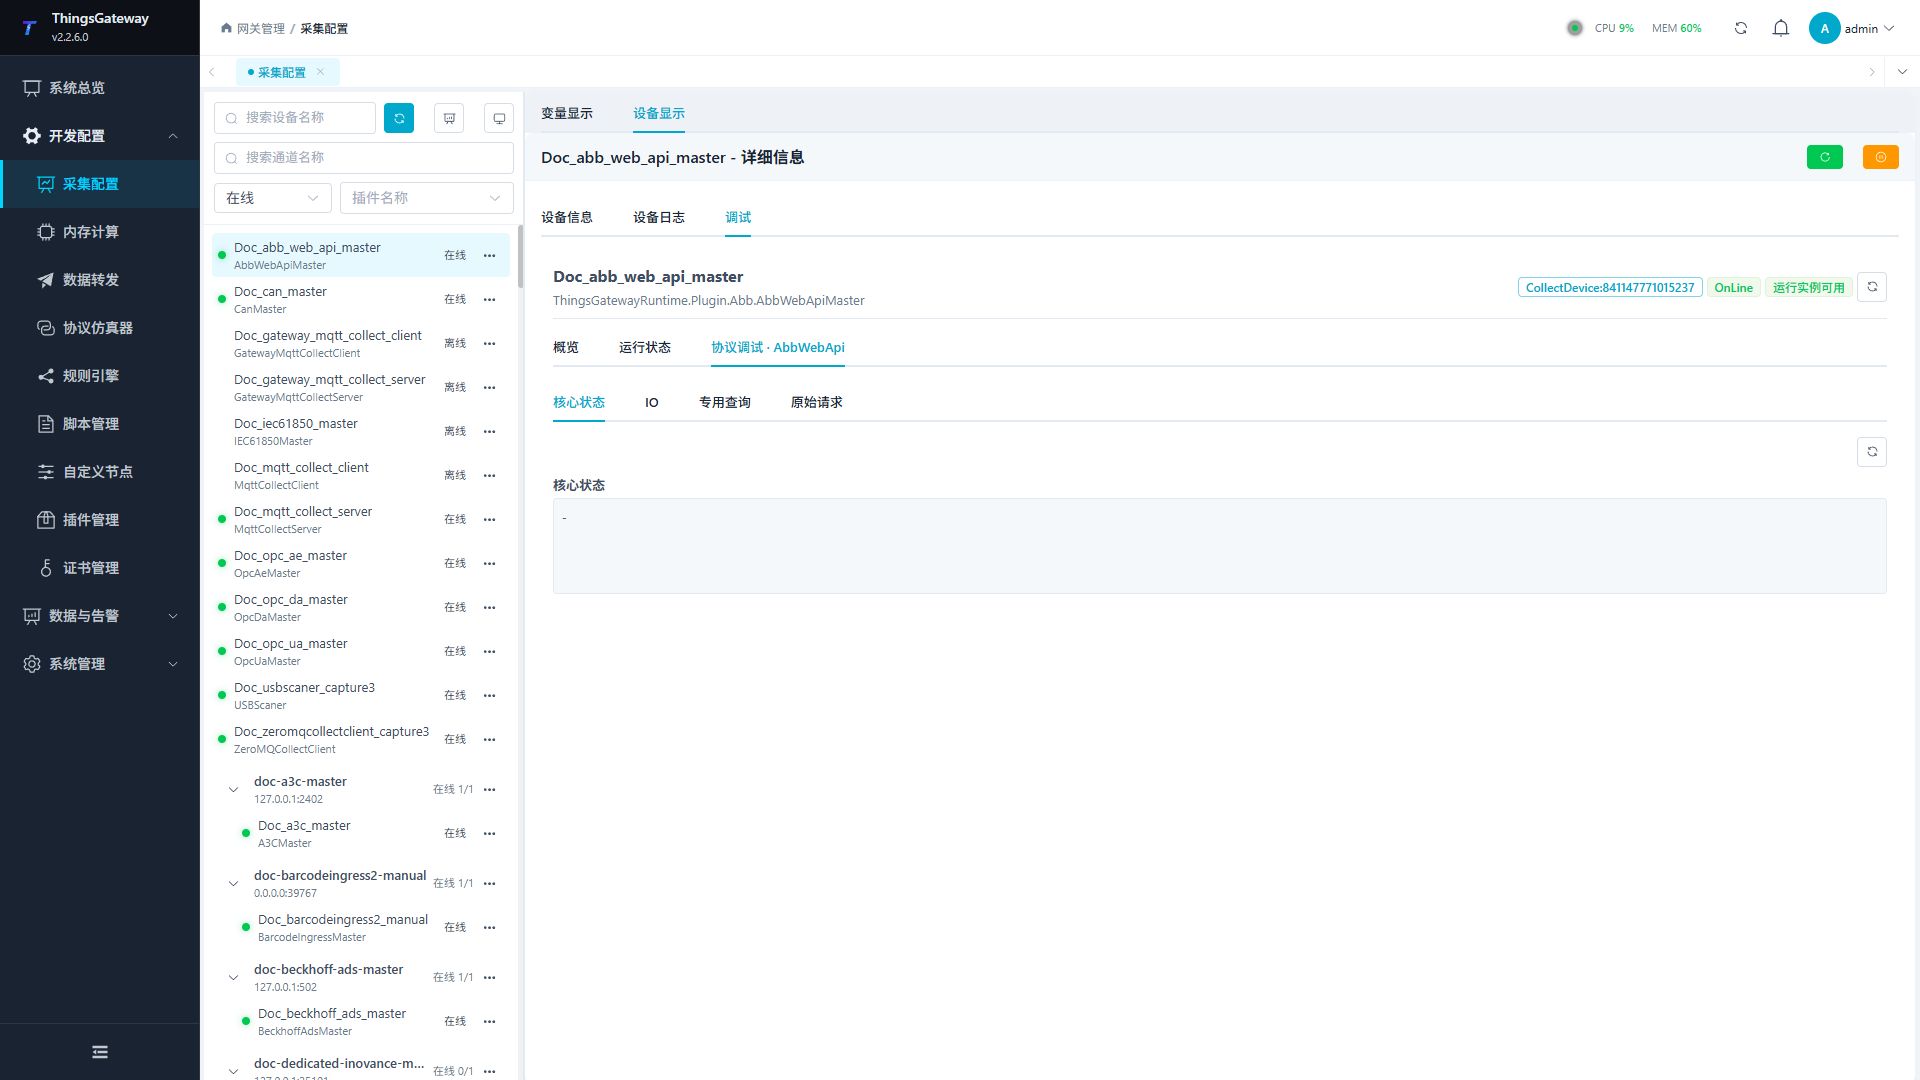
核心状态
刷新控制器核心状态,适合先确认认证、网络和 RWS 服务是否可用。
IO
填写 IO 网络、IO 单元和 IO 信号,执行专用查询并查看返回结果。
专用查询
可按机械单元读取关节目标、按数量读取事件日志,或按名称读取用户符号。
原始请求
填写以 / 开头的设备相对路径。GET 用于查询;POST 还需填写请求正文和正文媒体类型。
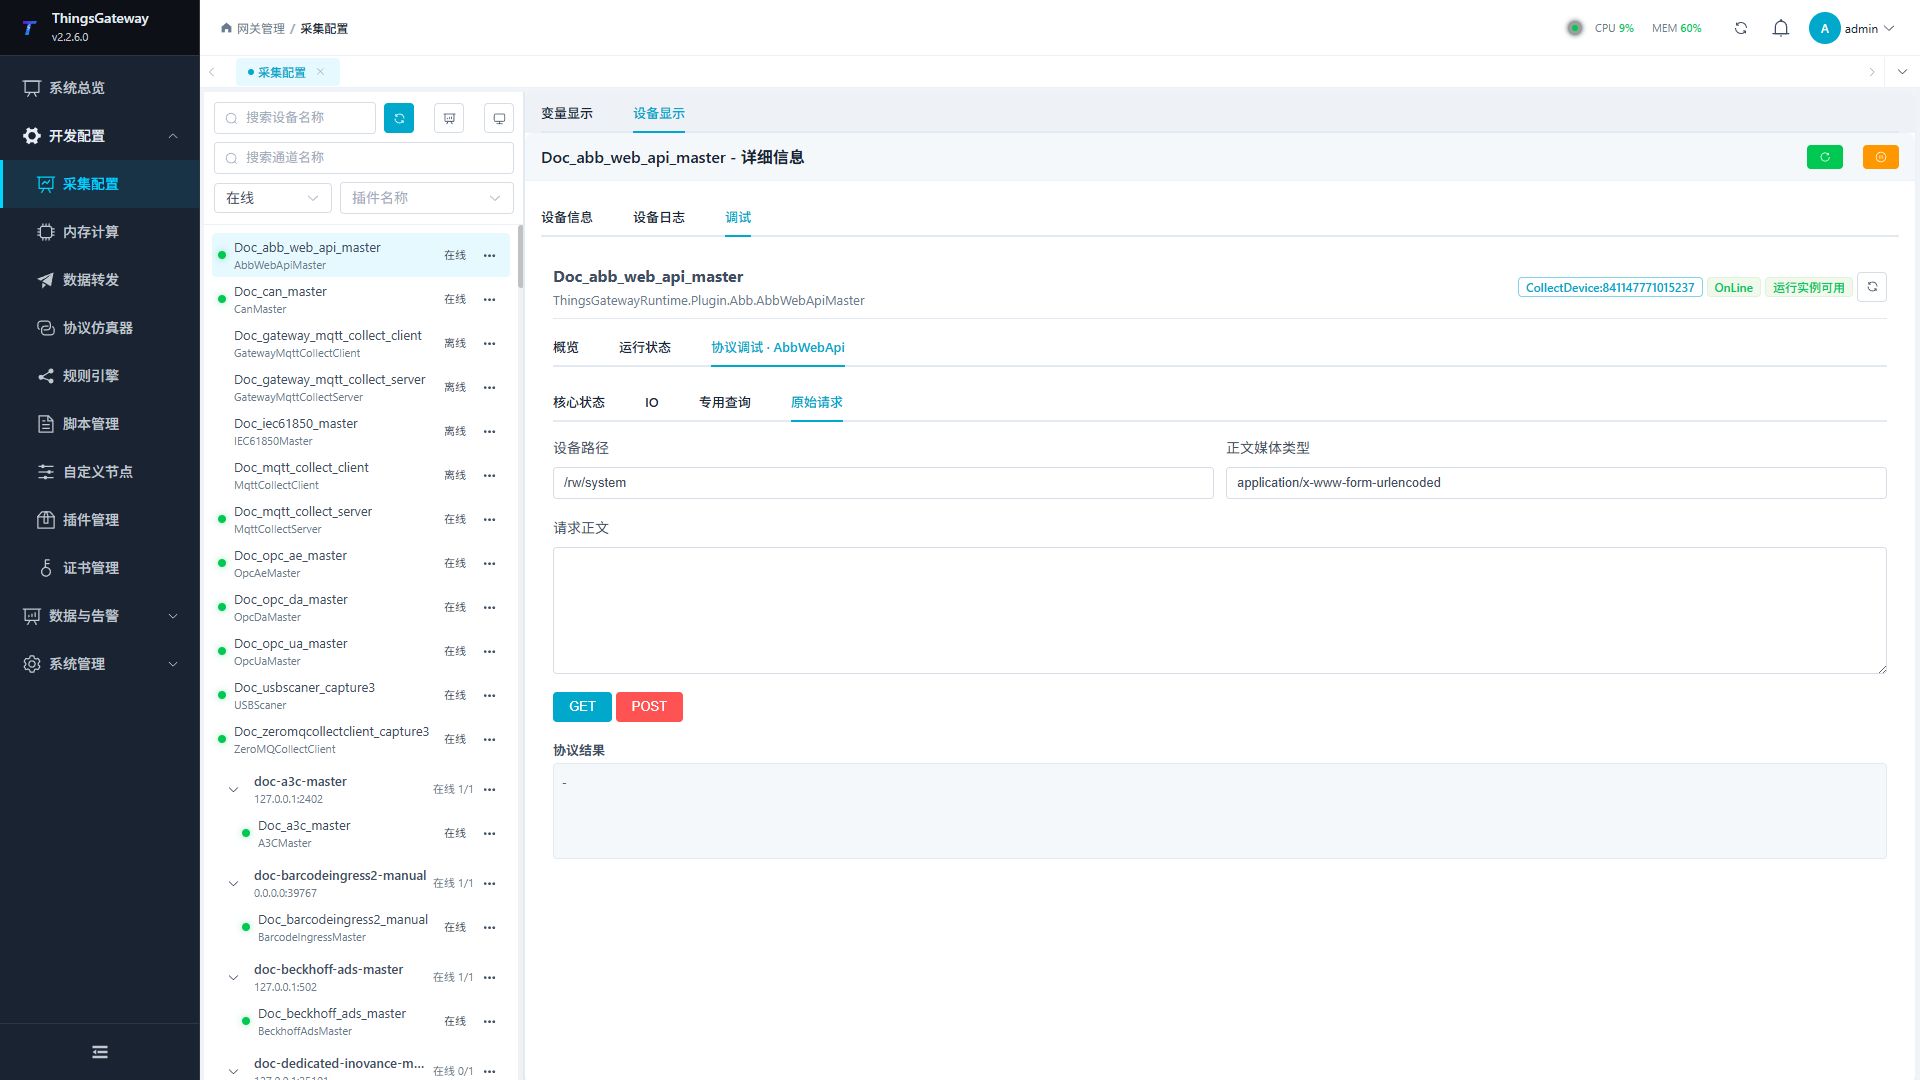
原始 POST 可能改变机器人状态。执行前必须核对路径、正文、控制器模式和现场安全,并使用高风险操作权限完成确认。
验证方法
- 在“核心状态”刷新,确认返回控制器当前状态。
- 在“专用查询”读取
ROB_1关节目标或事件日志。 - 配置一个
String变量并使用对应地址,确认变量值随轮询更新。
常见问题
| 现象 | 检查方法 |
|---|---|
| 返回未授权 | 用户名、密码和机器人 RWS 访问权限。 |
| HTTPS 连接失败 | 端口、证书有效性;只有可信自签名证书才允许忽略证书错误。 |
| 地址无数据 | 地址拼写、变量类型必须为 String,以及控制器是否支持对应 RWS 资源。 |
| 响应过大 | 提高“最大响应字节数”或缩小日志、查询范围。 |
| 原始请求失败 | 路径必须为源站相对路径,POST 还需核对正文和媒体类型。 |