KeyenceSr2000Master
插件用途
KEYENCE SR-2000 扫码、状态、复位和锁定控制驱动
选择入口
进入“开发配置 → 采集配置”,创建设备并在“采集插件”中选择“KeyenceSr2000Master”。
支持的通道和数据类型
| 通道类型 | 配置前检查 |
|---|---|
| 串口 | 确认串口未被其它程序占用,并与设备保持一致的波特率、数据位、停止位和校验位。 |
| TCP 客户端 | 确认设备 IP、端口和网关到设备的网络可达性。 |
可选数据类型: 按页面可选项选择
地址规则
- 基恩士 SR-2000 不支持寄存器变量地址,请使用读取条码、状态、版本、输入或复位、指示灯控制等动态方法。
特殊方法
| 方法 | 用途 | 参数 |
|---|---|---|
| ReadBarcodeAsync | 读取条码 | 无参数 |
| ResetScannerAsync | 复位扫码器 | 无参数 |
| OpenIndicatorAsync | 打开指示灯 | 无参数 |
| CloseIndicatorAsync | 关闭指示灯 | 无参数 |
| ReadVersionAsync | 读取版本 | 无参数 |
| ReadCommandStateAsync | 读取命令状态 | 无参数 |
| ReadErrorStateAsync | 读取错误状态 | 无参数 |
| CheckInputAsync | 读取输入端子 | 端子编号 |
| SetOutputAsync | 设置输出端子 | 端子编号,通断状态 |
| ReadRecordAsync | 读取扫码记录 | 无参数 |
| LockAsync | 锁定扫码器 | 无参数 |
| UnlockAsync | 解除扫码器锁定 | 无参数 |
| ExecuteCommandAsync | 执行自定义命令 | 命令文本 |
写入、启停、复位、装载、删除或控制类方法会改变现场设备状态。执行前应确认设备处于可操作状态,并准备停止或回退措施。
设备调试
进入“开发配置 → 采集配置”,选择当前设备后点击“更多功能”并打开“调试”。
专用调试页
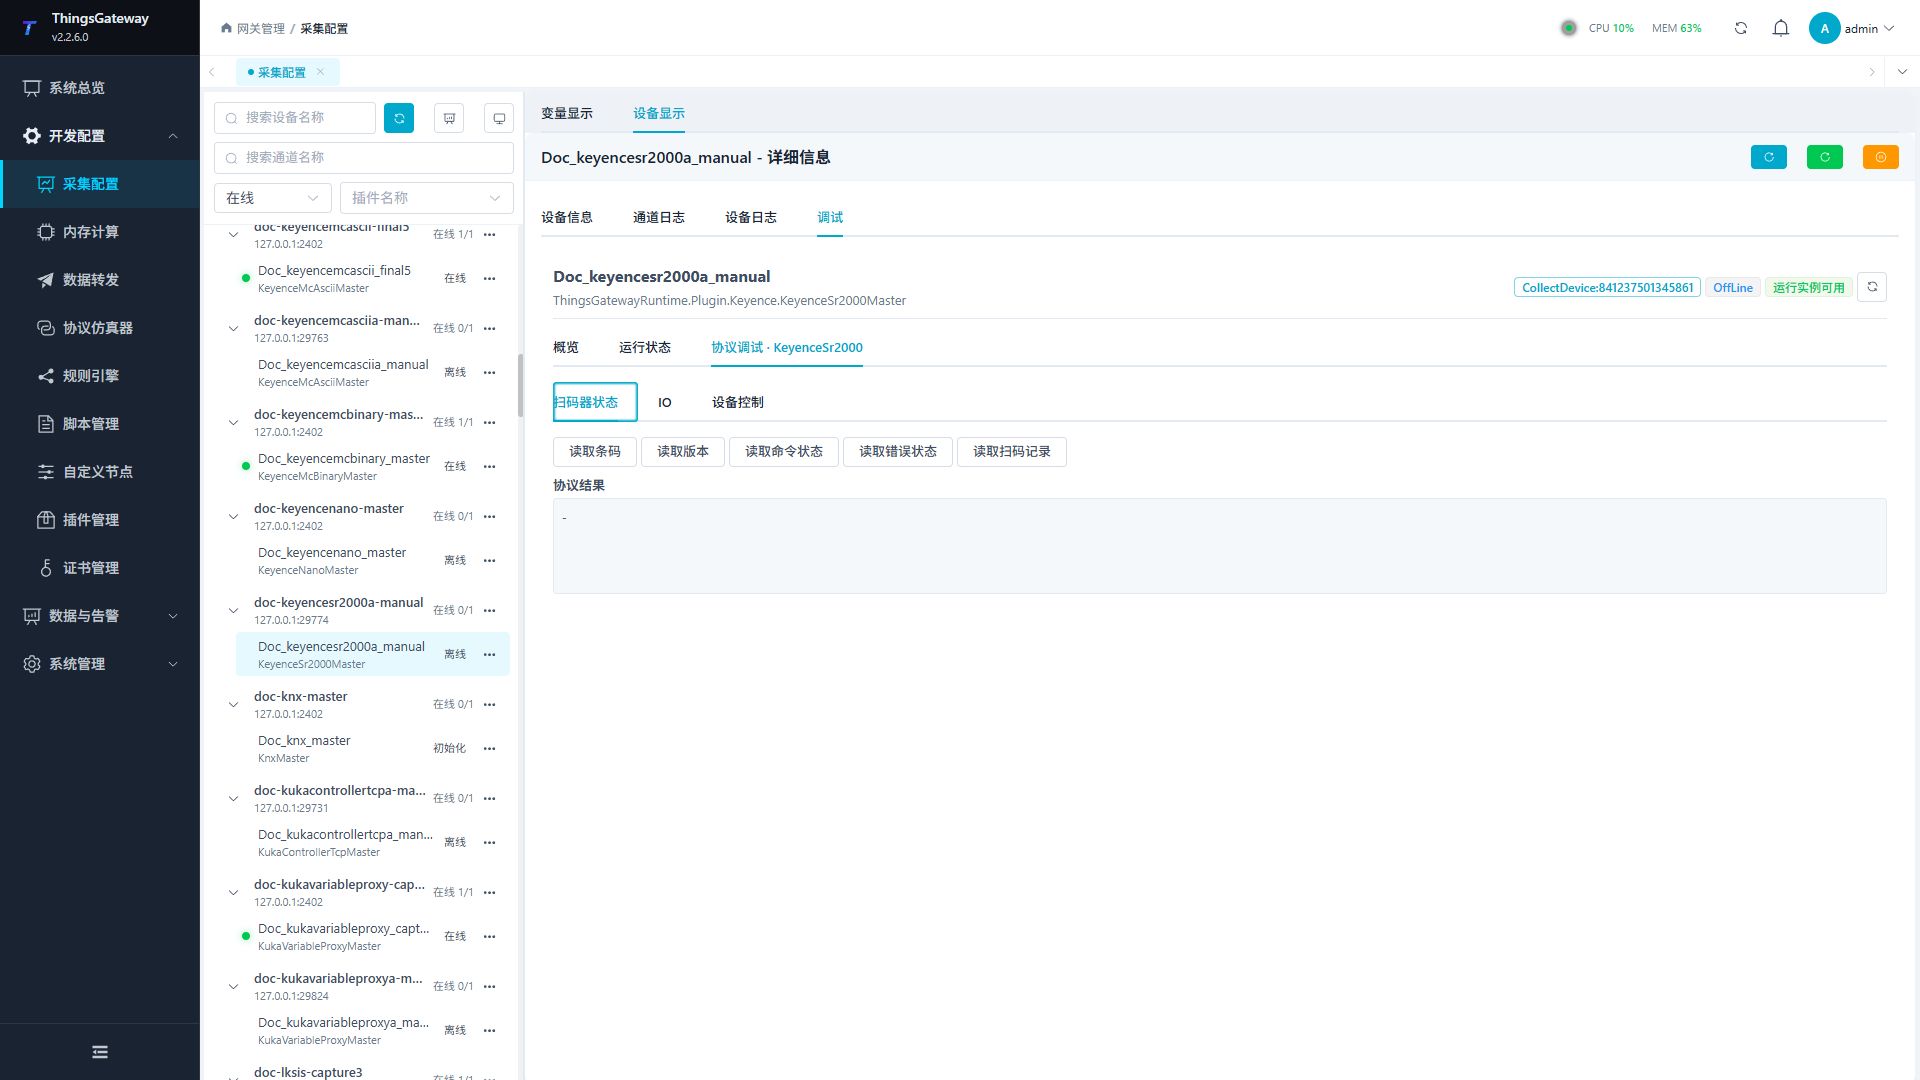
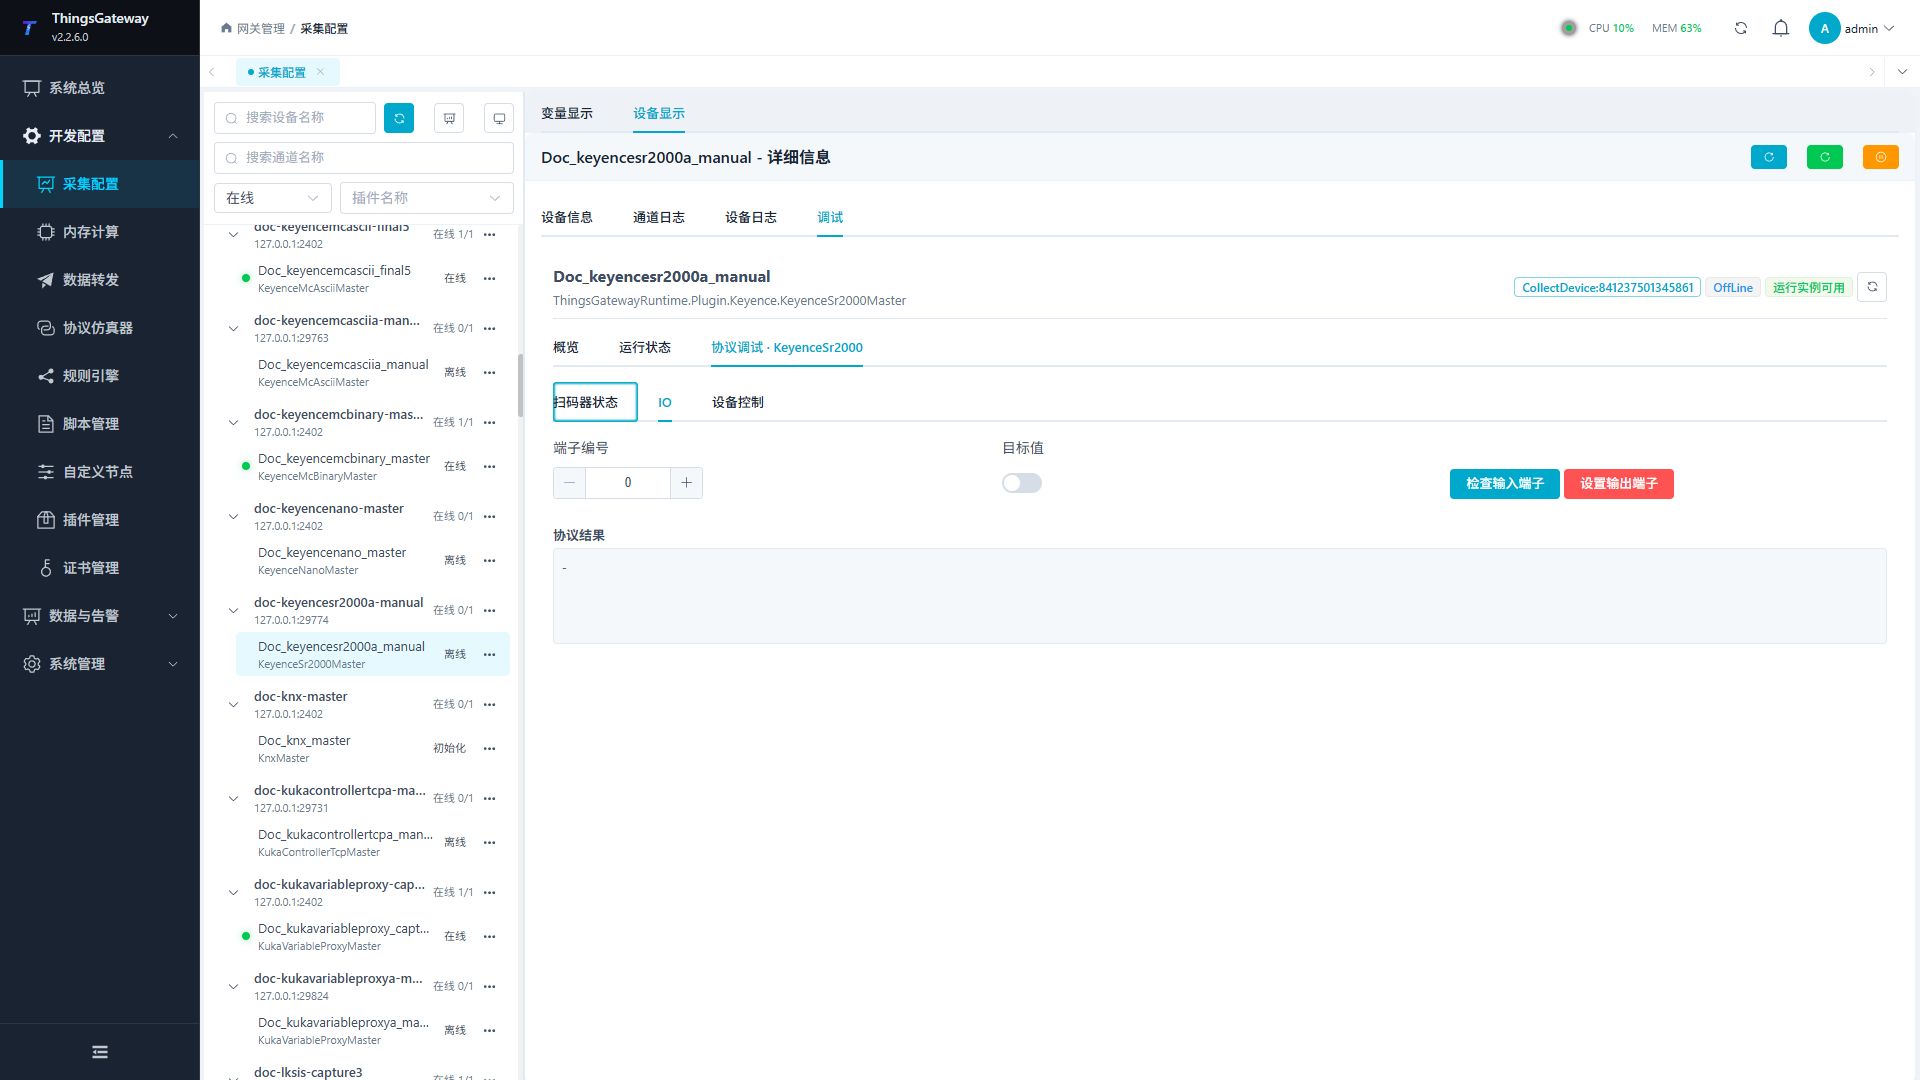
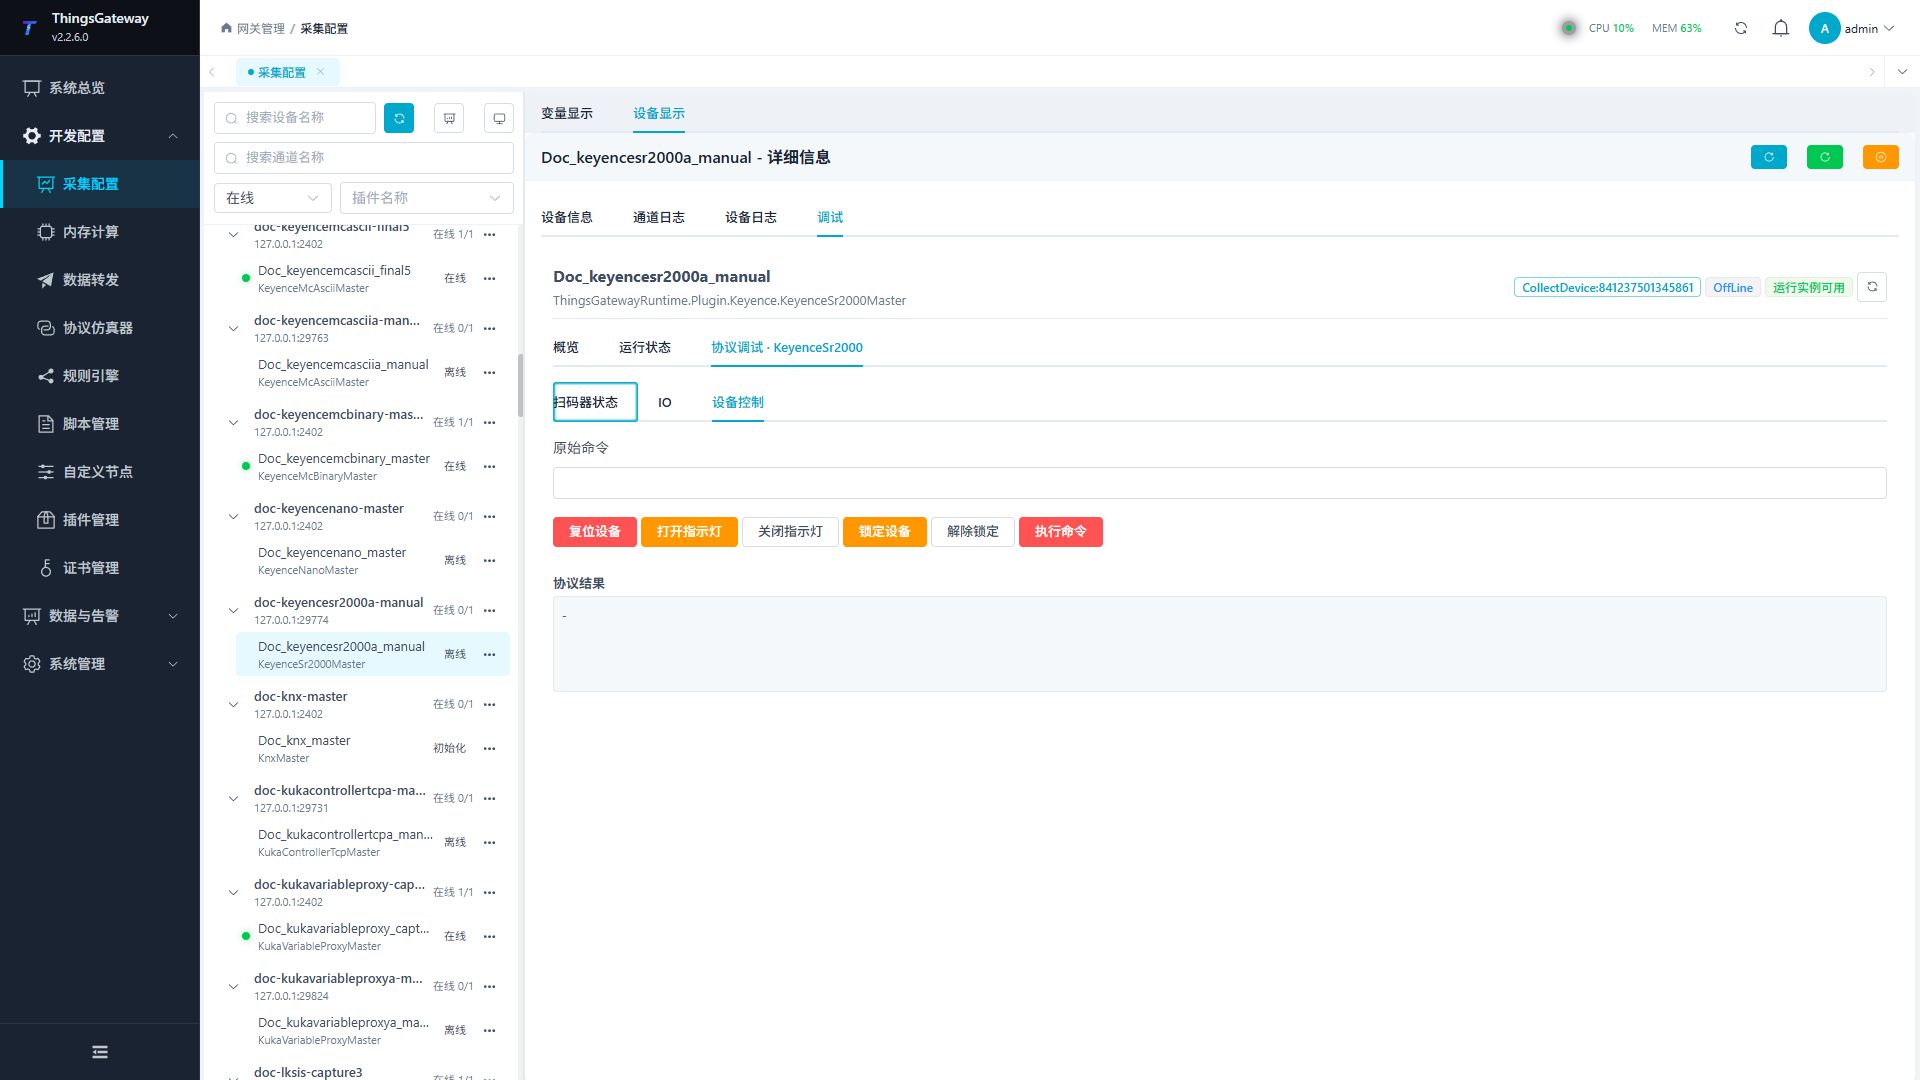
扫码器状态用于读取当前状态,IO 用于查看输入输出,设备控制用于执行复位、指示灯和锁定操作。
| 功能 | 作用 |
|---|---|
| 扫码器状态 | 读取条码、版本、命令状态、错误状态和累计记录。 |
| IO | 读取指定输入端子;设置输出端子会改变外部信号。 |
| 设备控制 | 执行复位、指示灯开关、锁定、解锁和自定义命令,均可能改变设备状态。 |
调试要点
先读条码、版本和错误状态;输出、指示灯、复位、锁定/解锁和任意命令均需二次确认。
验证重点
- 先读取版本、命令状态和错误状态,确认连接的是目标扫码器且没有设备错误。
- 扫描一个专用测试条码,再执行“读取条码”,确认返回文本与标签内容一致。
- 读取一个已知输入端子,核对结果与现场接线状态一致。
- 输出端子、复位、指示灯、锁定和解锁只在现场允许时验证,并在操作后重新读取状态。
- 自定义命令必须来自当前型号的官方命令表,未知命令不得在生产设备上尝试。
排障差异
- 版本和状态都无法读取:检查串口或 TCP 参数、扫码器命令接口是否启用,以及请求和响应是否以回车正确结束。
- 能读状态但读不到条码:确认扫码器已经完成一次识读,并检查触发模式和最近错误状态。
- IO 结果不正确:核对端子编号和接线;设置输出前确认对应端子允许远程控制。
- 自定义命令失败:核对命令文本、当前型号支持范围和设备错误码,不要重复发送未知控制命令。
- 特殊方法执行失败:核对方法参数和权限;控制、写入或复位类方法还需确认设备处于允许操作的状态。
- 串口设备无响应:确认串口未被占用,并核对波特率、数据位、停止位和校验位。